
嵌入式组路线

路线定位
嵌入式组同时承担嵌入式软件、底层实时控制和机器人电气硬件职责,不再划分“控制方向”和“电路方向”。成员应能够从接口需求出发,完成电路设计、MCU程序、执行器与传感器驱动、实时闭环、通信和安全保护,并与软件算法组完成整机联调。
开始本路线前,应先完成嵌入式组与软件算法组公共路线。
第一阶段:MCU开发基础
学习目标:
理解寄存器、内存、中断、时钟和外设的基本关系。
能创建、编译、烧录和调试STM32工程。
掌握GPIO、外部中断、定时器、PWM、输入捕获、ADC和DMA。
Arduino和ESP32可用于快速认识MCU,但STM32及其工程化开发是主线。
推荐教程:
STM32-FreeRTOS教程(基础可用)
STM32任务资料(基础可用)
Arm Keil MDK6教程(基础可用)
ESP32教程(在建)
第二阶段:外设与嵌入式通信
必须掌握GPIO、UART、DMA、CAN、SPI、I²C和RS485的基本原理、时序、HAL接口和故障排查。能够设计包含帧头、长度、类型、序号、数据、CRC和超时处理的数据协议。
职责边界:UART HAL、DMA、MCU协议解析、CRC、CAN收发和失联检测属于嵌入式组;Linux串口、Boost.Asio、ROS2驱动和上位机消息转换属于软件算法组。协议字段、单位、频率和错误处理由两组共同约定。
第三阶段:FreeRTOS与嵌入式架构
学习目标:
理解裸机循环与实时任务调度的区别。
掌握任务、队列、信号量、事件、互斥和软件定时器。
正确处理任务与中断之间的数据交换。
建立板级支持、驱动、服务、控制和应用任务的基本分层。
避免阻塞实时任务、优先级反转、栈溢出和竞态条件。
FreeRTOS已有内容位于STM32-FreeRTOS教程,当前状态为基础可用,工程架构和复杂故障案例仍需继续建设。
第四阶段:执行器、传感器与实时闭环
学习目标:
驱动直流电机、无刷电机、舵机等常用执行器。
读取编码器、IMU、限位开关和其他底层传感器。
理解采样周期、滤波、标定、单位和时间戳。
实现电机速度环、位置环、串级控制和必要的前馈。
处理输出限幅、积分饱和、堵转、传感器异常和通信中断。
软件算法组负责目标位姿、轨迹以及期望速度或位置;嵌入式组负责执行机构的实时闭环和可靠执行。上位机可以实现规划器或非实时运动控制策略,但不得替代底层安全保护。
推荐教程:
Matlab及自动控制原理(基础可用)
电机与编码器系统化教程(待建设,不创建空文件)
嵌入式IMU驱动与标定教程(待建设,不创建空文件)
第五阶段:原理图、PCB与电气系统
学习目标:
能根据功能、电压、电流、接口和安装条件完成器件选型。
能绘制和检查原理图,完成PCB布局布线、打板、焊接和测试。
理解电源树、接地、去耦、接口保护、线宽、回流路径和基本EMC问题。
与机械组共同确认尺寸、安装空间、线束、散热和维护方式。
推荐教程:
第六阶段:安全保护与整机联调
必须考虑急停、限位、看门狗、通信失联、过流、欠压、过温、堵转和传感器异常。故障发生时应进入明确的安全状态,并向上位机上报可诊断的故障码。
专项实践建议:
完成一块可实际使用的小型电路板的原理图、PCB、焊接和测试。
使用STM32和FreeRTOS驱动电机、编码器和IMU。
实现电机速度环与位置环,记录阶跃响应和异常保护结果。
与ROS2上位机完成通信、指令超时、反馈和失联保护联调。
嵌入式能力检查表
以下检查表由原控制路线中的MCU、FreeRTOS和控制内容迁移:
GPIO输出、输入、外部中断和基本寄存器概念。
STM32时钟、SysTick、NVIC和中断优先级。
定时器中断、PWM、输入捕获和编码器接口。
UART/USART轮询、中断和DMA收发。
CAN总线、电机报文、双板通信和总线故障处理。
ADC、DAC、SPI、I²C及必要时的软件模拟总线。
CubeMX或其他配置工具生成工程后的目录、初始化和用户代码管理。
FreeRTOS任务、阻塞、队列、信号量、互斥、事件和内存管理。
电机开环、速度环、位置环、串级控制、前馈与输出限制。
编码器里程、IMU数据、四元数与欧拉角、基础姿态解算和滤波。
直流有刷、无刷、步进、关节电机等执行器按项目需要学习。
原理图、器件选型、封装、PCB布局布线、打板、焊接和排障。
急停、限位、看门狗、失联、过流、欠压、过温和堵转保护。
原电路路线内容
以下内容由原电路入门路线完整迁移,用作嵌入式组硬件设计阶段的入门实践。与独立电路教程重复的部分暂时保留,待迁移核对完成后再进行小范围去重。
目标:会使用立创EDA设计一个可以用USB供电的小型电路板并完成打板、焊接和测试。
📚 学习必须与实干相结合。—— 泰戈尔
一、软件准备
1.立创eda(下载专业版)
https://lceda.cn/page/download?src=index
2.立创下单助手
https://www.jlc.com/portal/appDownloadsWithConfig.html?init=android
二、工作流程
第一步:清楚工作目的和对硬件的要求。
第二步:对原理图的元件进行选型。(包括使用什么型号的芯片,什么样的封装,电阻电容的值是多少)
第三步:画出原理图(Schematic)。
第四步:检查原理图。
第五步:PCB layout。
第六步:检查 PCB。
第七步:打板。
第八步:焊好电路板并且测试。
三、 基础知识介绍
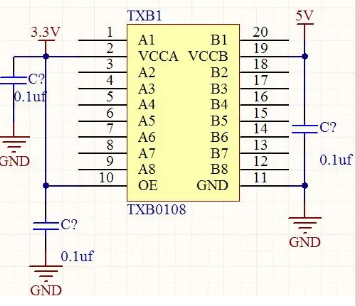
1.什么是原理图?
原理图,顾名思义就是表示电路板上各器件之间连接原理的图表。在方案开发等正向研究中,原理图的作用是非常重要的。
2.什么叫PCB?
PCB(Printed Circuit Board),中文名称为印制电路板,又称印刷线路板,是重要的电子部件,是电子元器件的支撑体,是电子元器件电气相互连接的载体。由于它是采用电子印刷术制作的,故被称为“印刷”电路板。
3.什么是PCB Layout?
PCB layout,也就是PCB布线,即以电路原理图为根据,实现电路设计者所需要的功能。PCB Layout又称PCB版图设计、PCB走线、PCB布局、根据PCB原理图画PCB图,PCB Layout过程中需要考虑外部连接的布局、内部电子元件的优化布局、金属连线和通孔的优化布局、电磁保护、热耗散等各种因素。
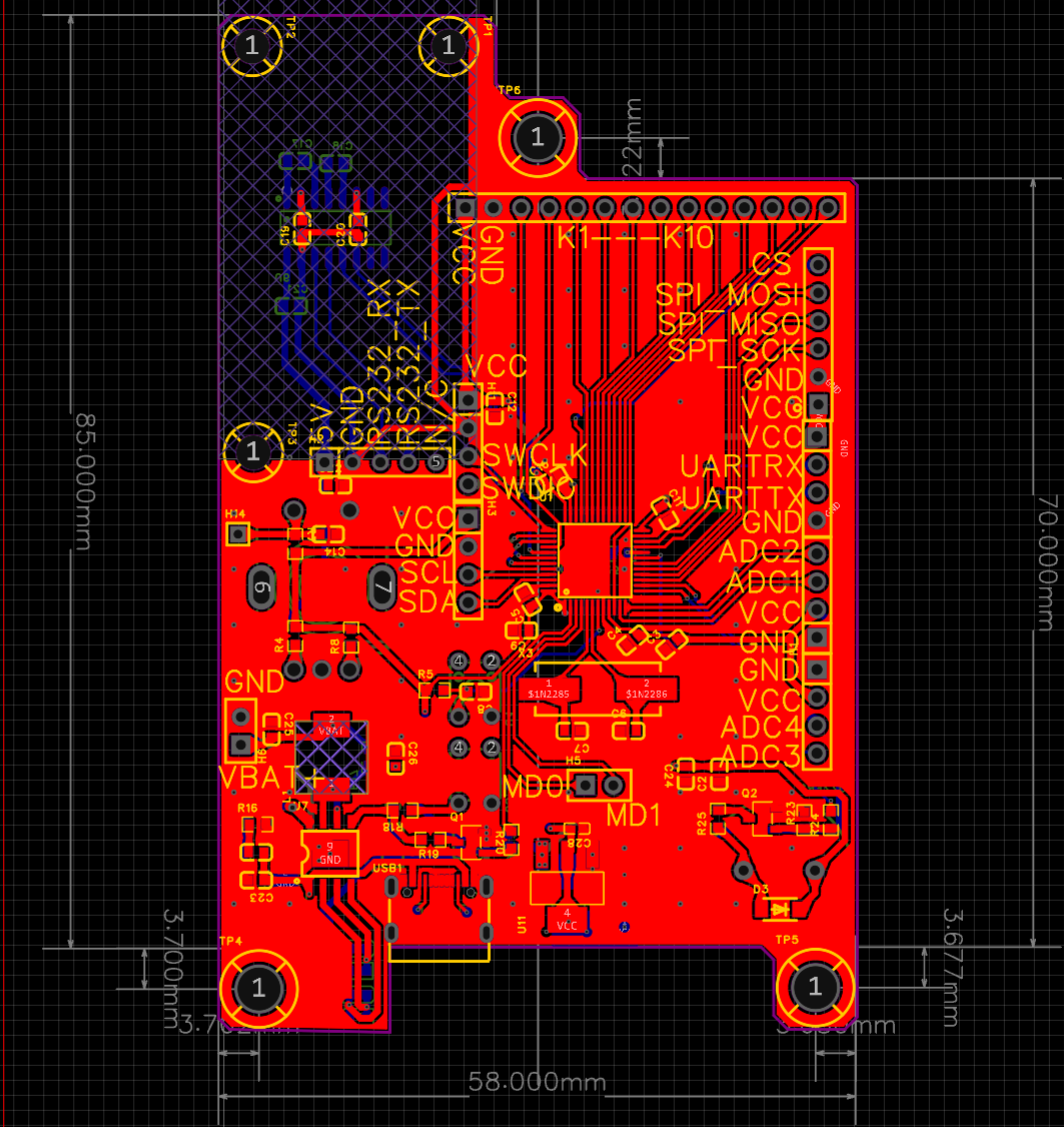
pcb
4.什么是封装?
封装(电路集成术语)
封装,Package,是把集成电路装配为芯片最终产品的过程,简单地说,就是把铸造厂生产出来的集成电路裸片(Die)放在一块起到承载作用的基板上,把管脚引出来,然后固定包装成为一个整体。
直插件

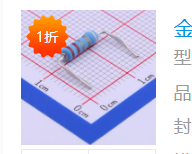
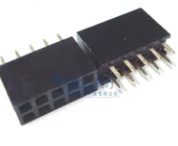
贴片:
常见封装:sot封装
0603 0402 0805
LQFP-48
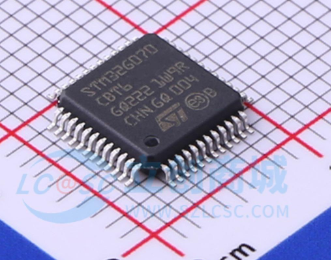
a50f4bfbfbedab643d1bdfdbf836afc379311ebb.webp
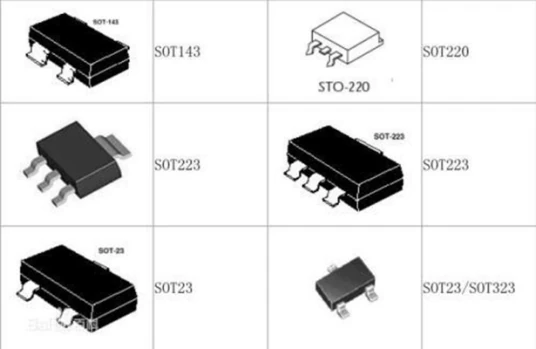
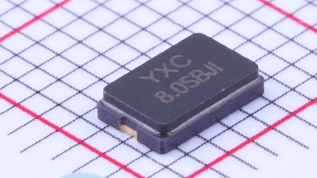
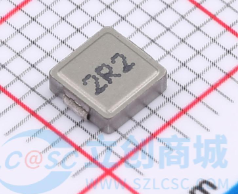
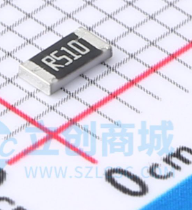
四、 立创eda使用
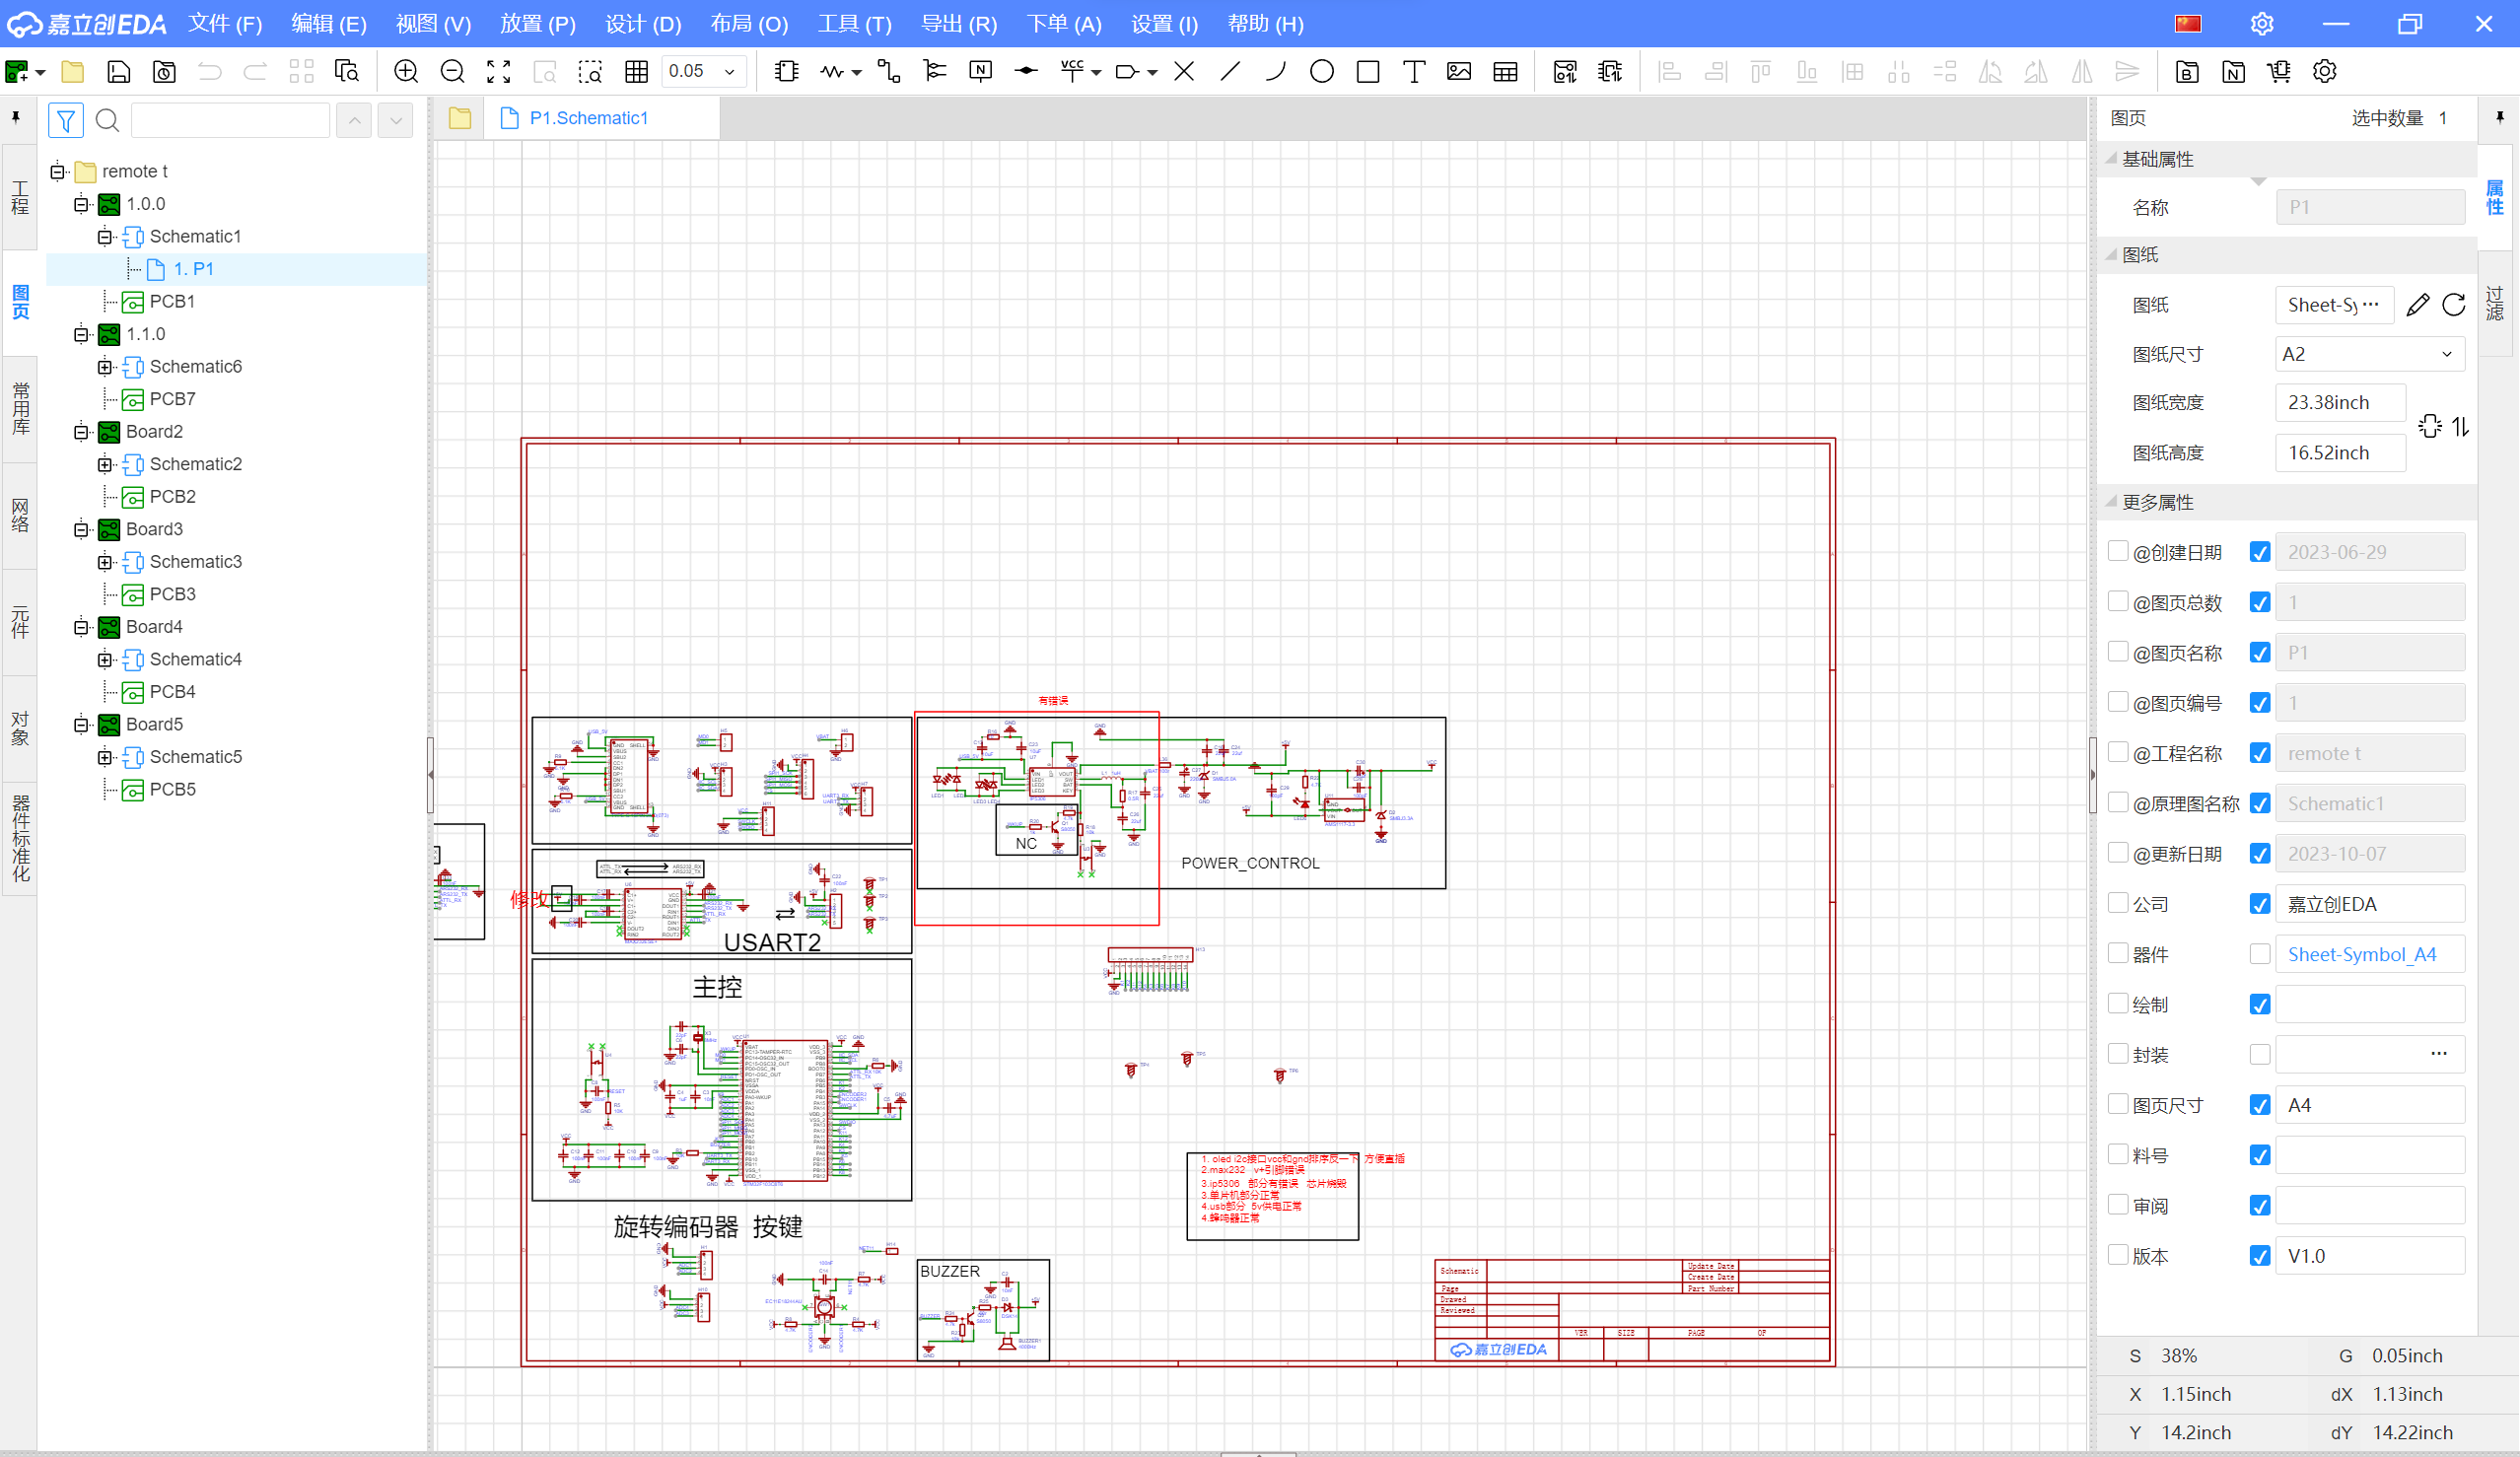
1.绘制原理图
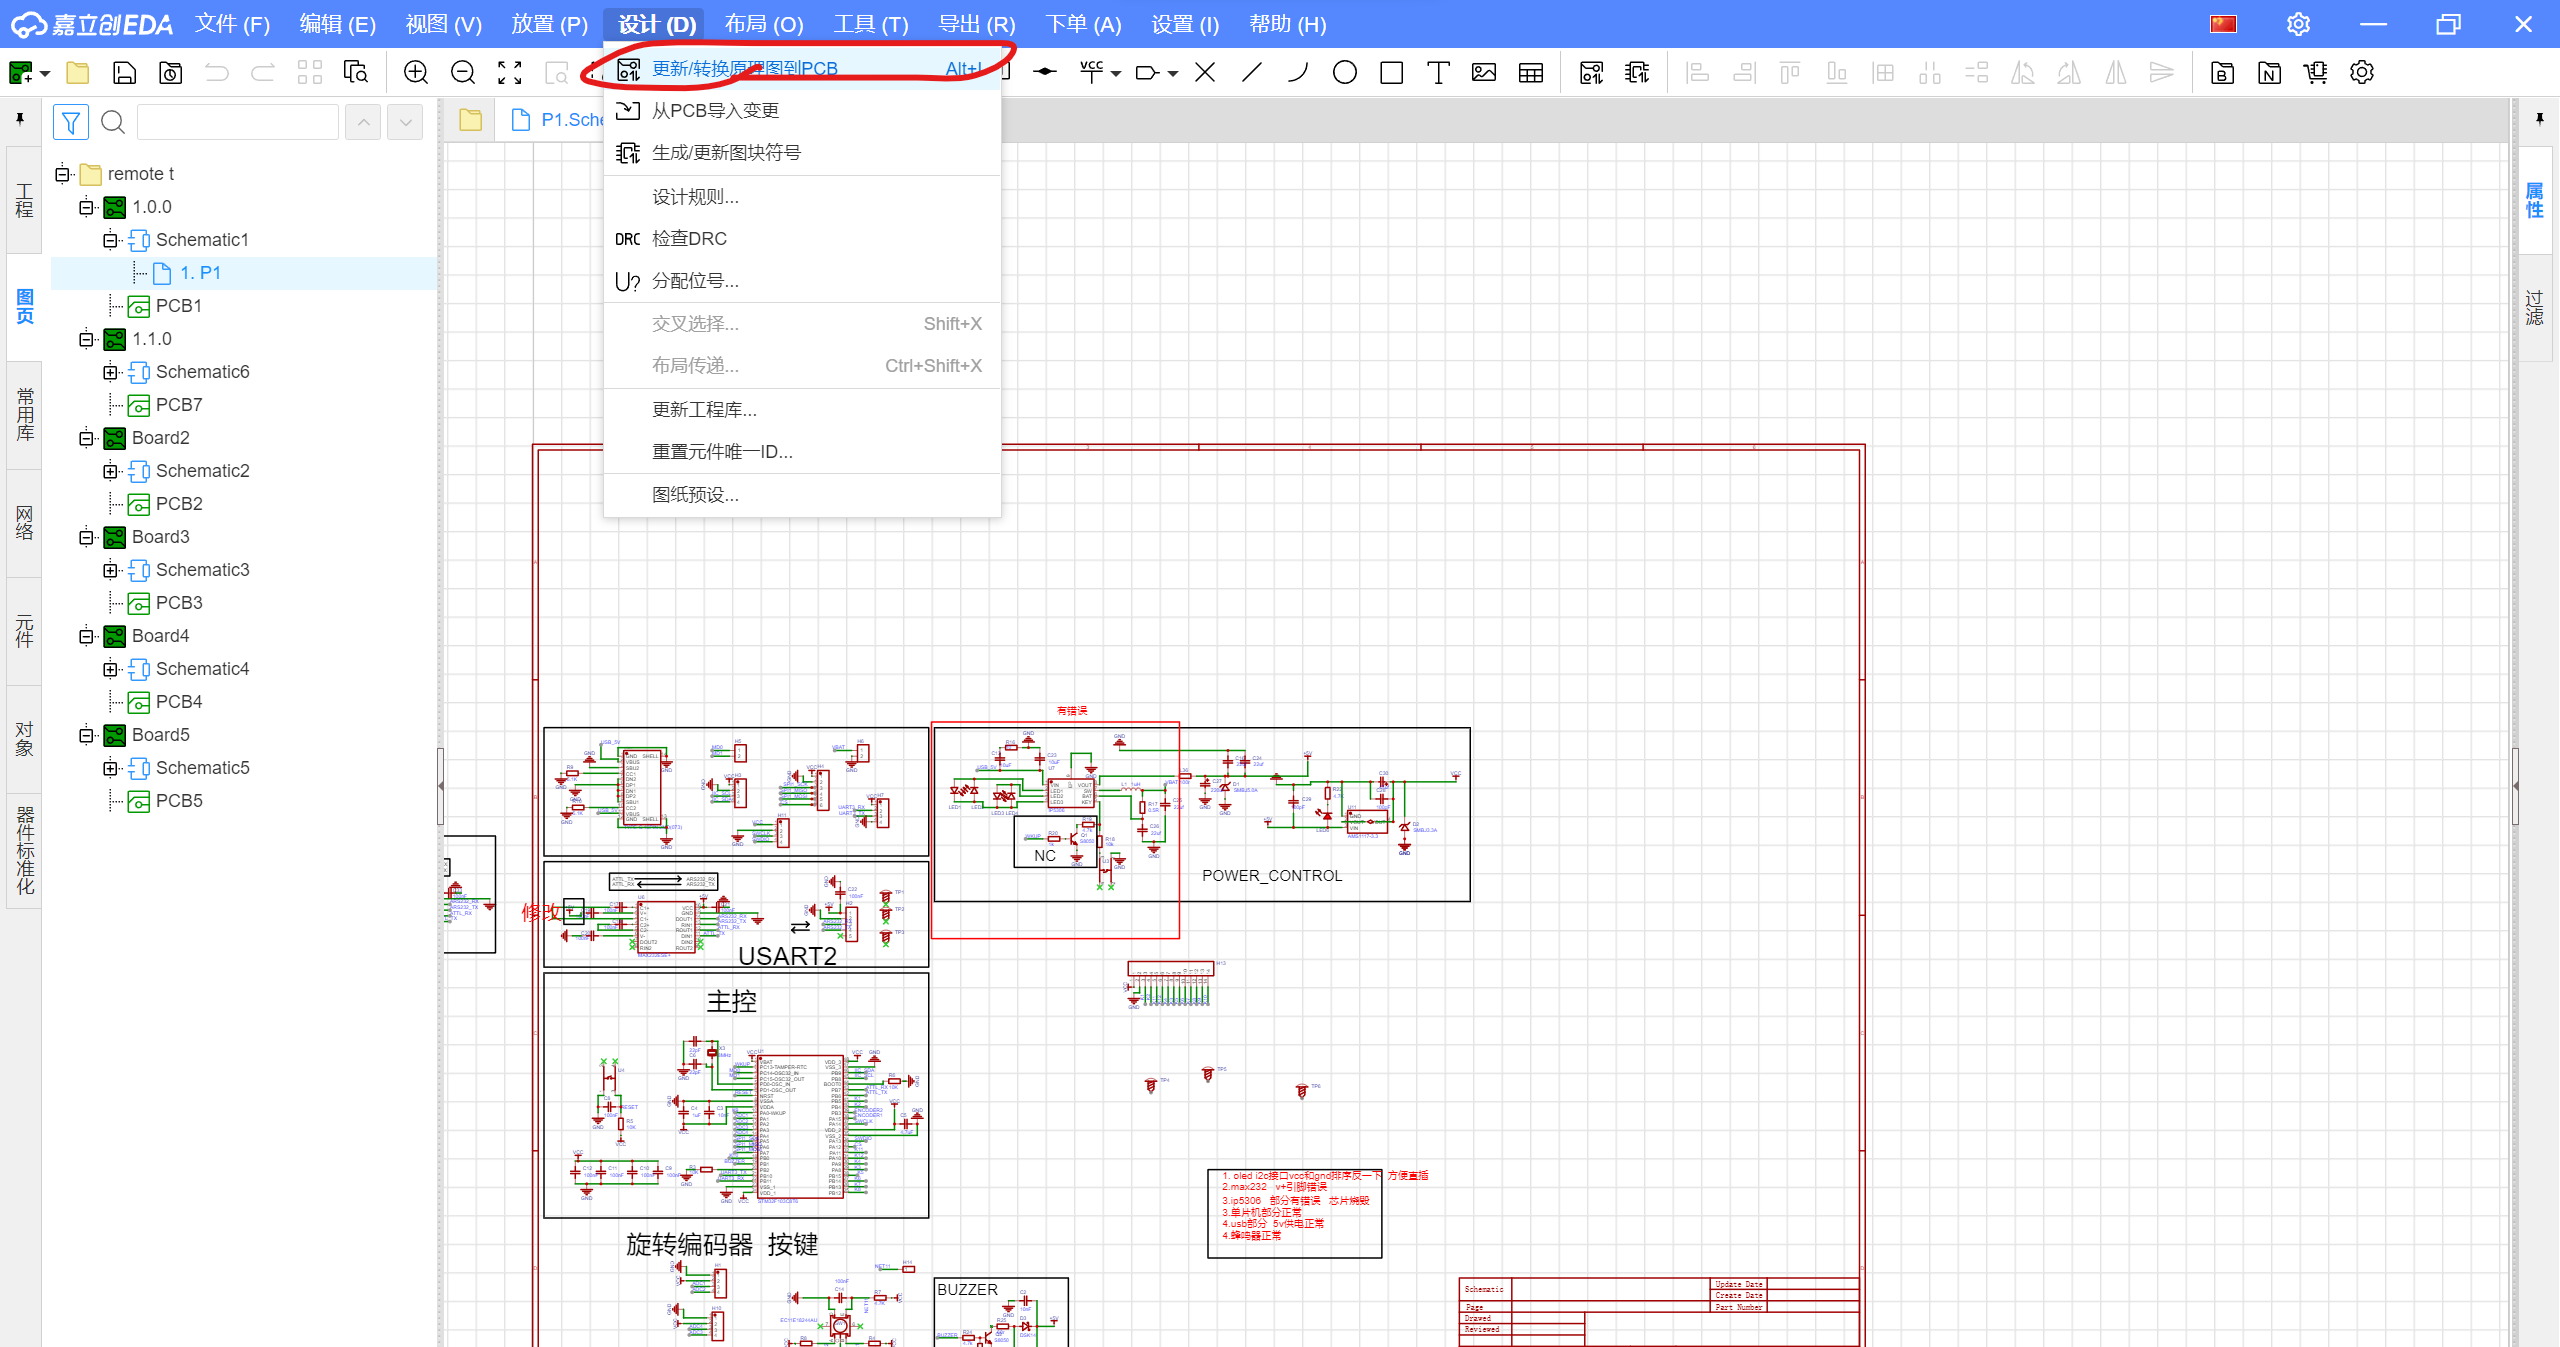
2.转换成pcb
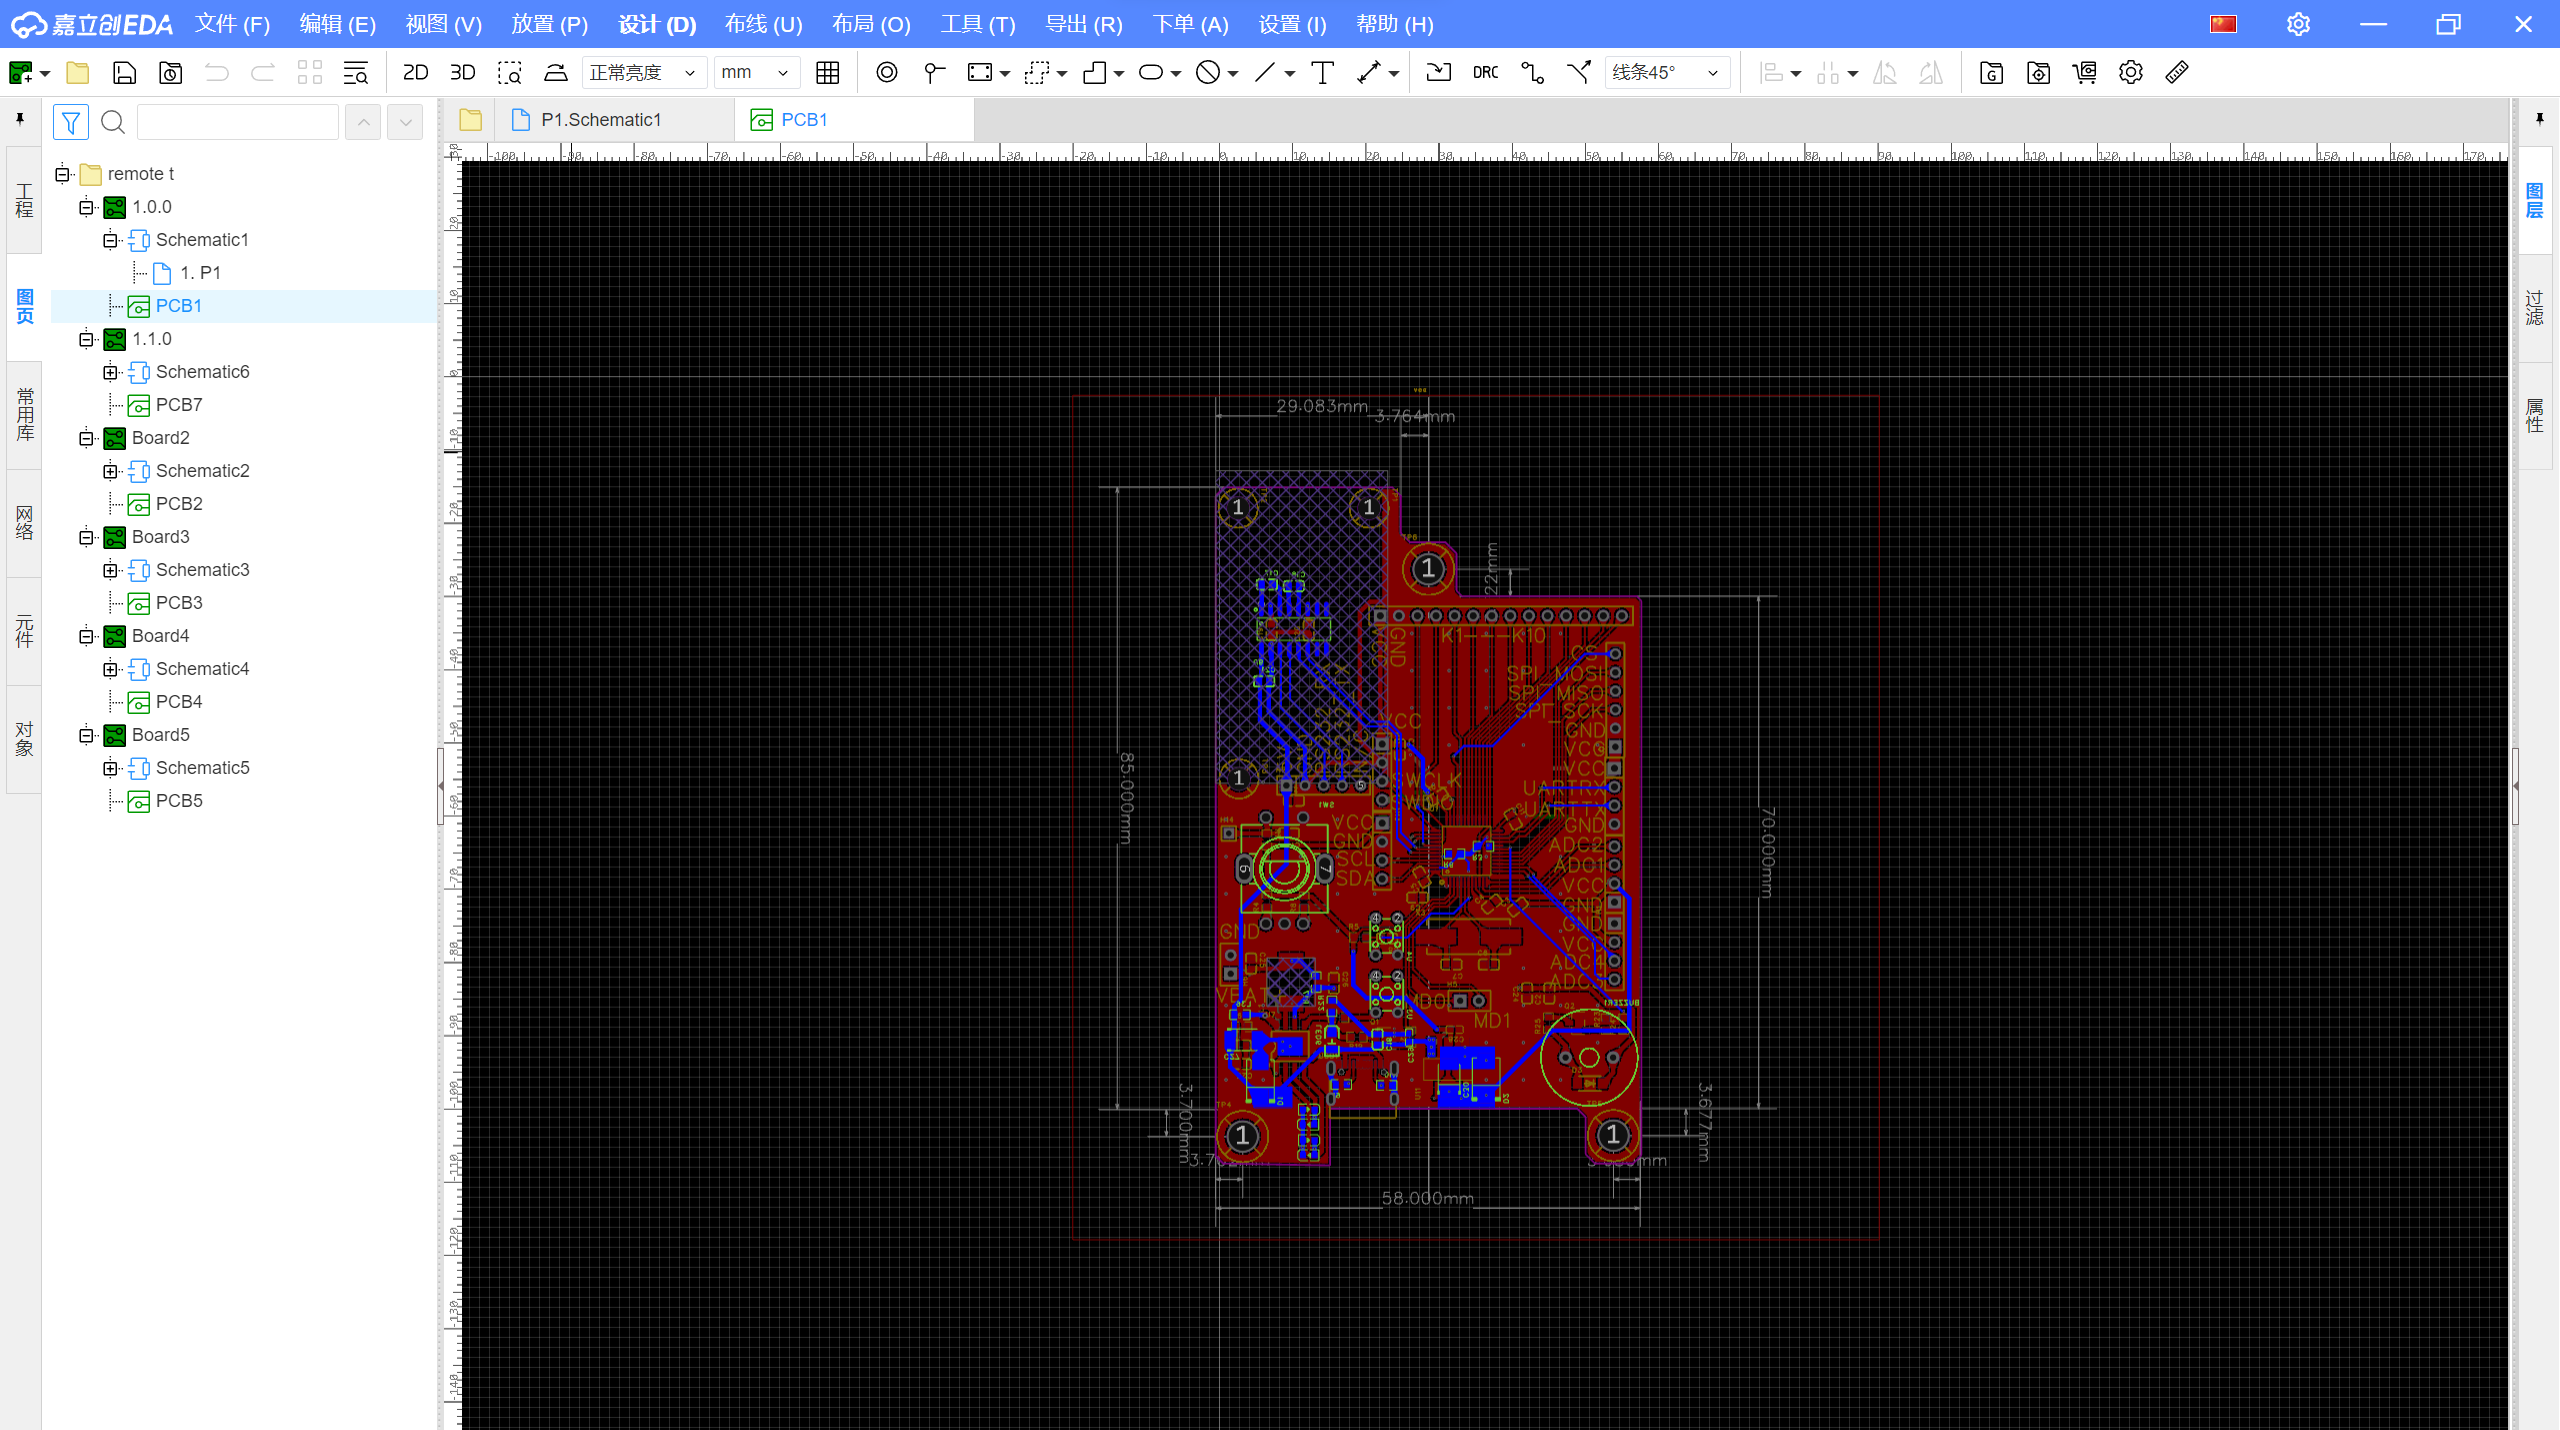
3.绘制pcb
4.导出pcb制板文件
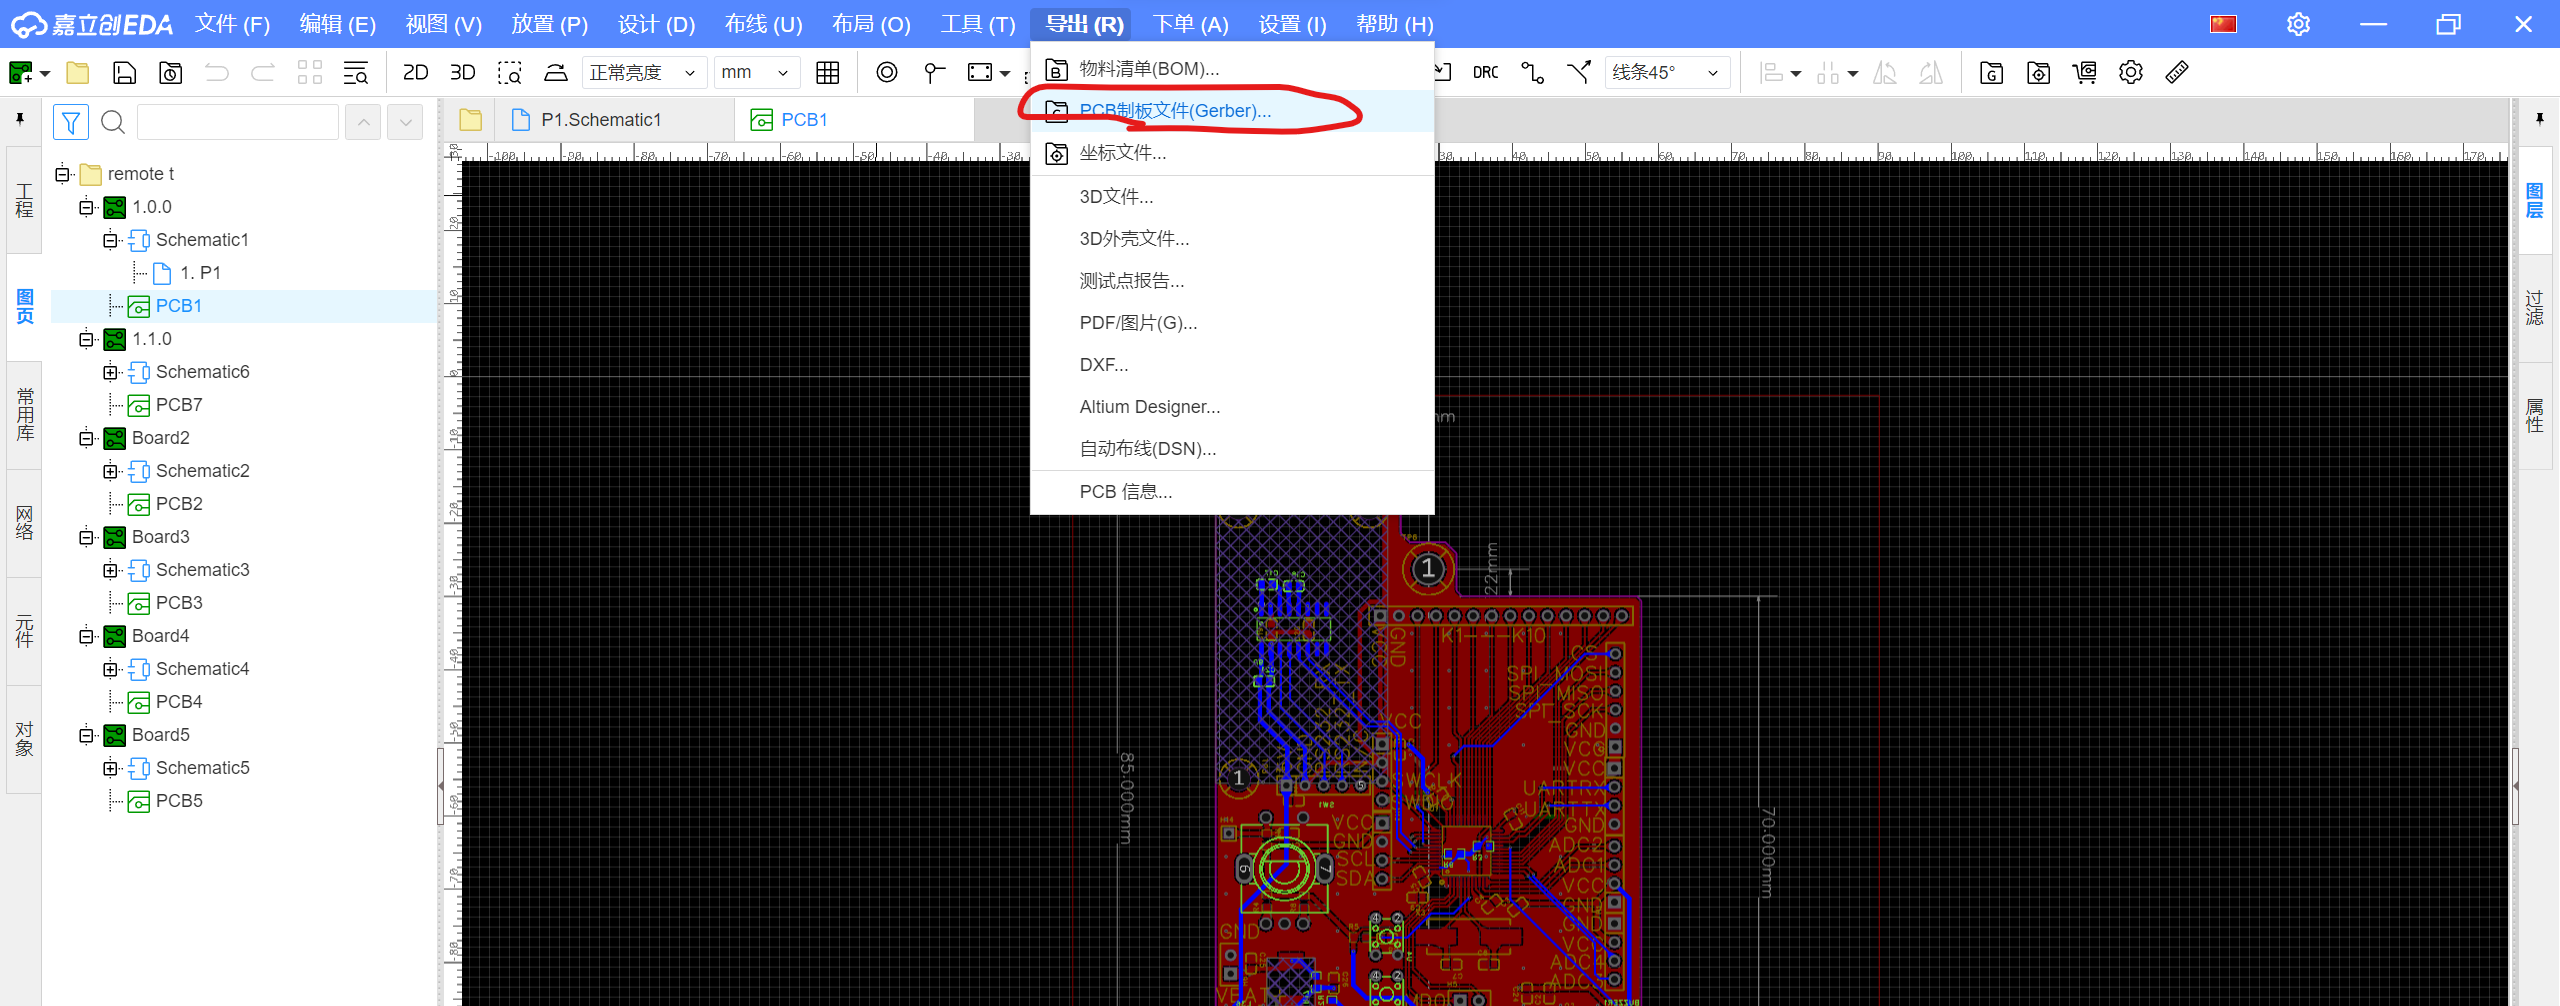
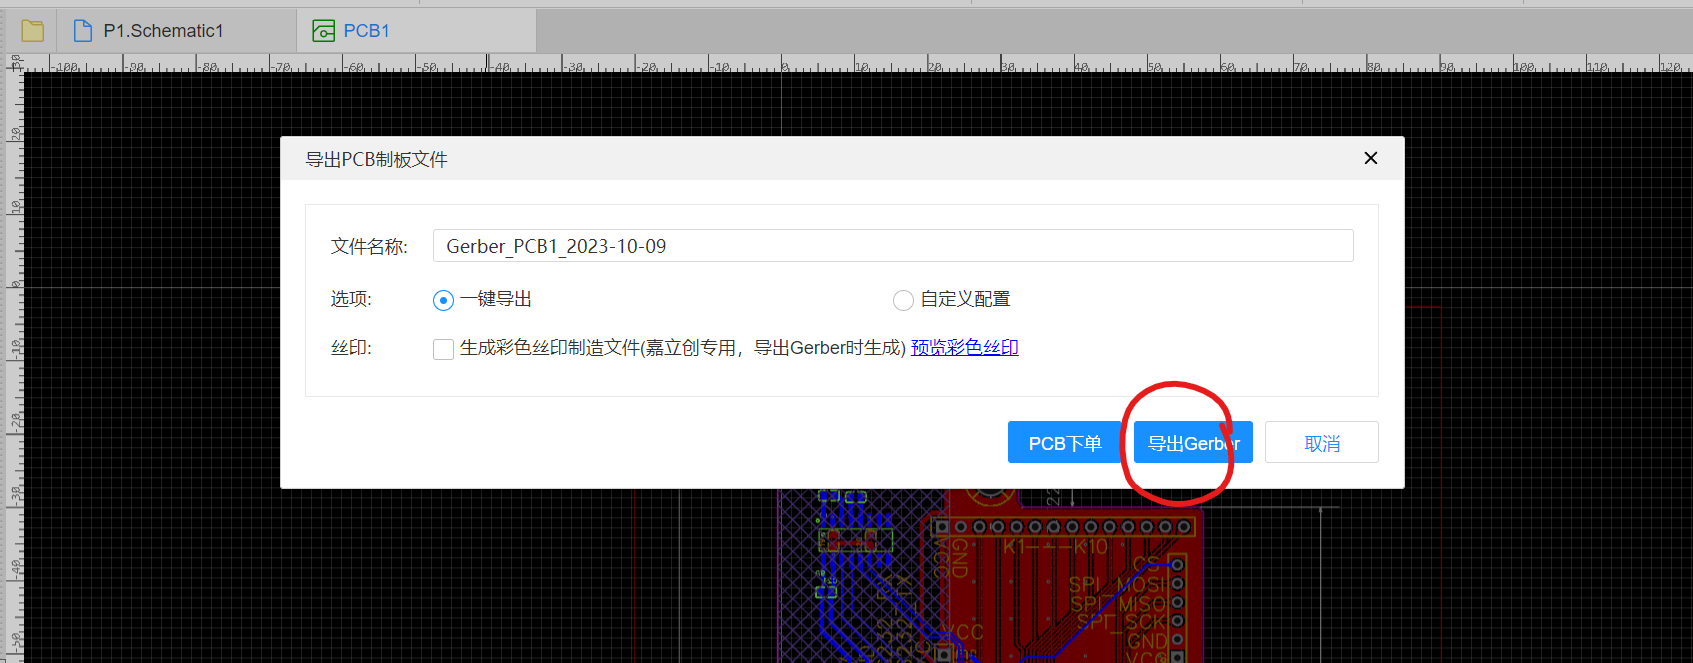
五,使用下单助手 下单pcb
1.领取免费卷
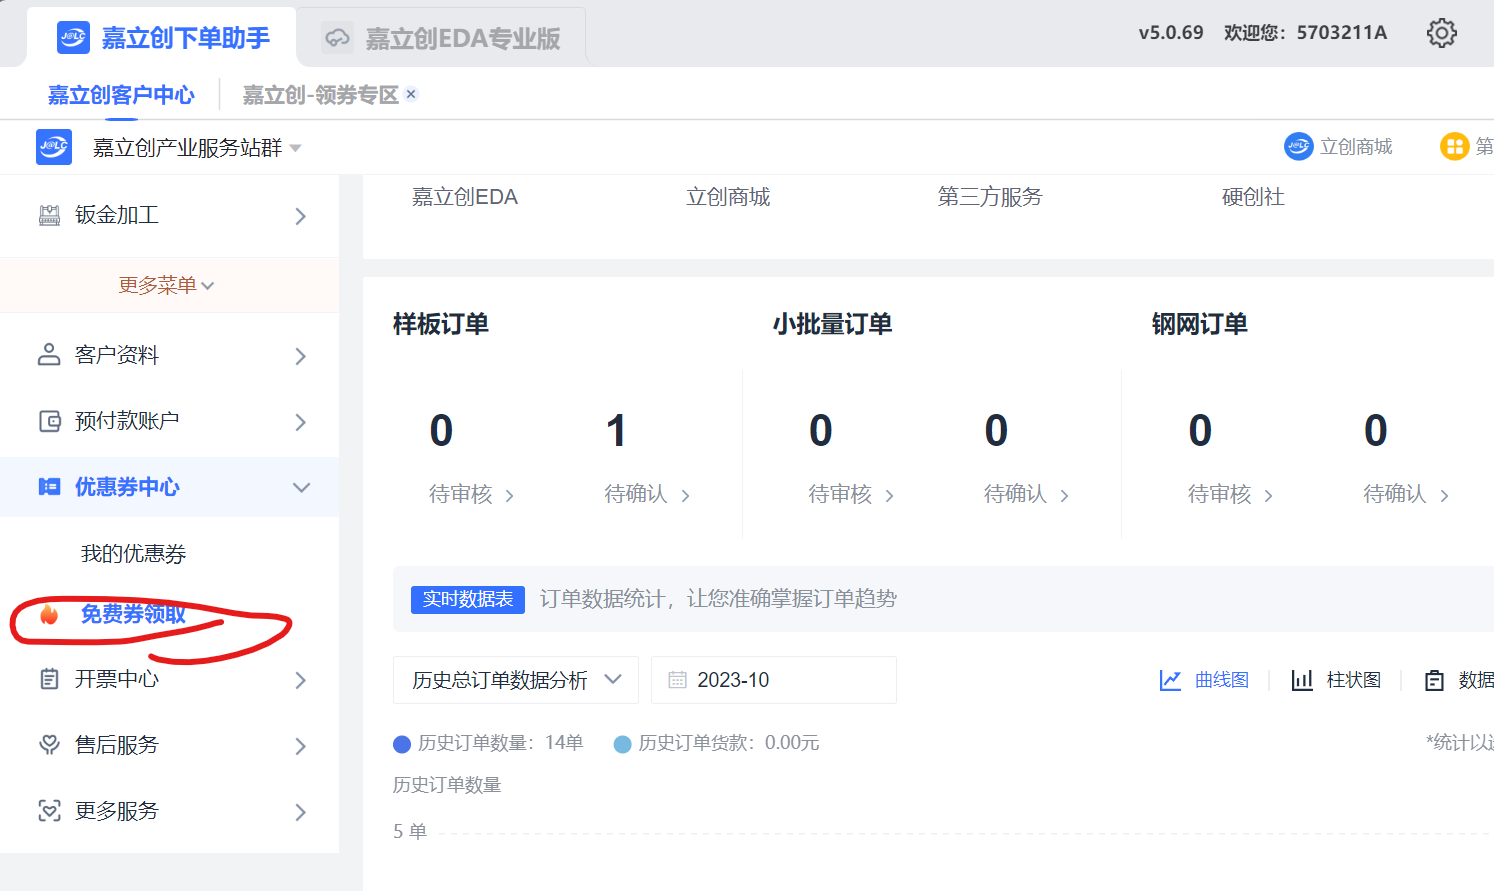
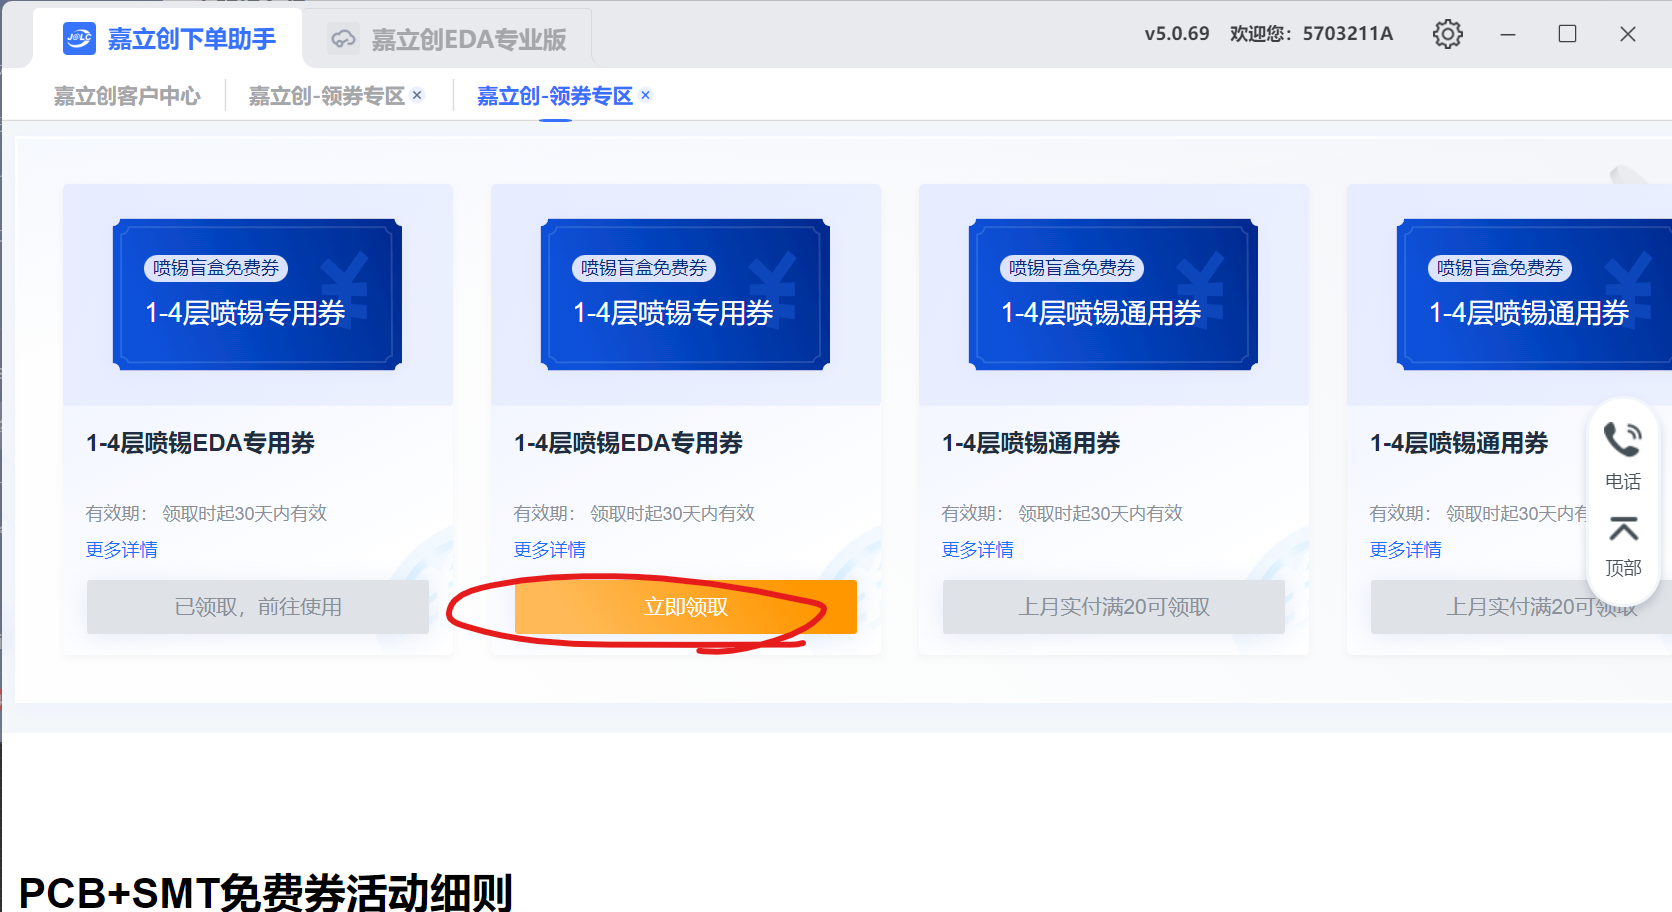
领取优惠卷
2.下单
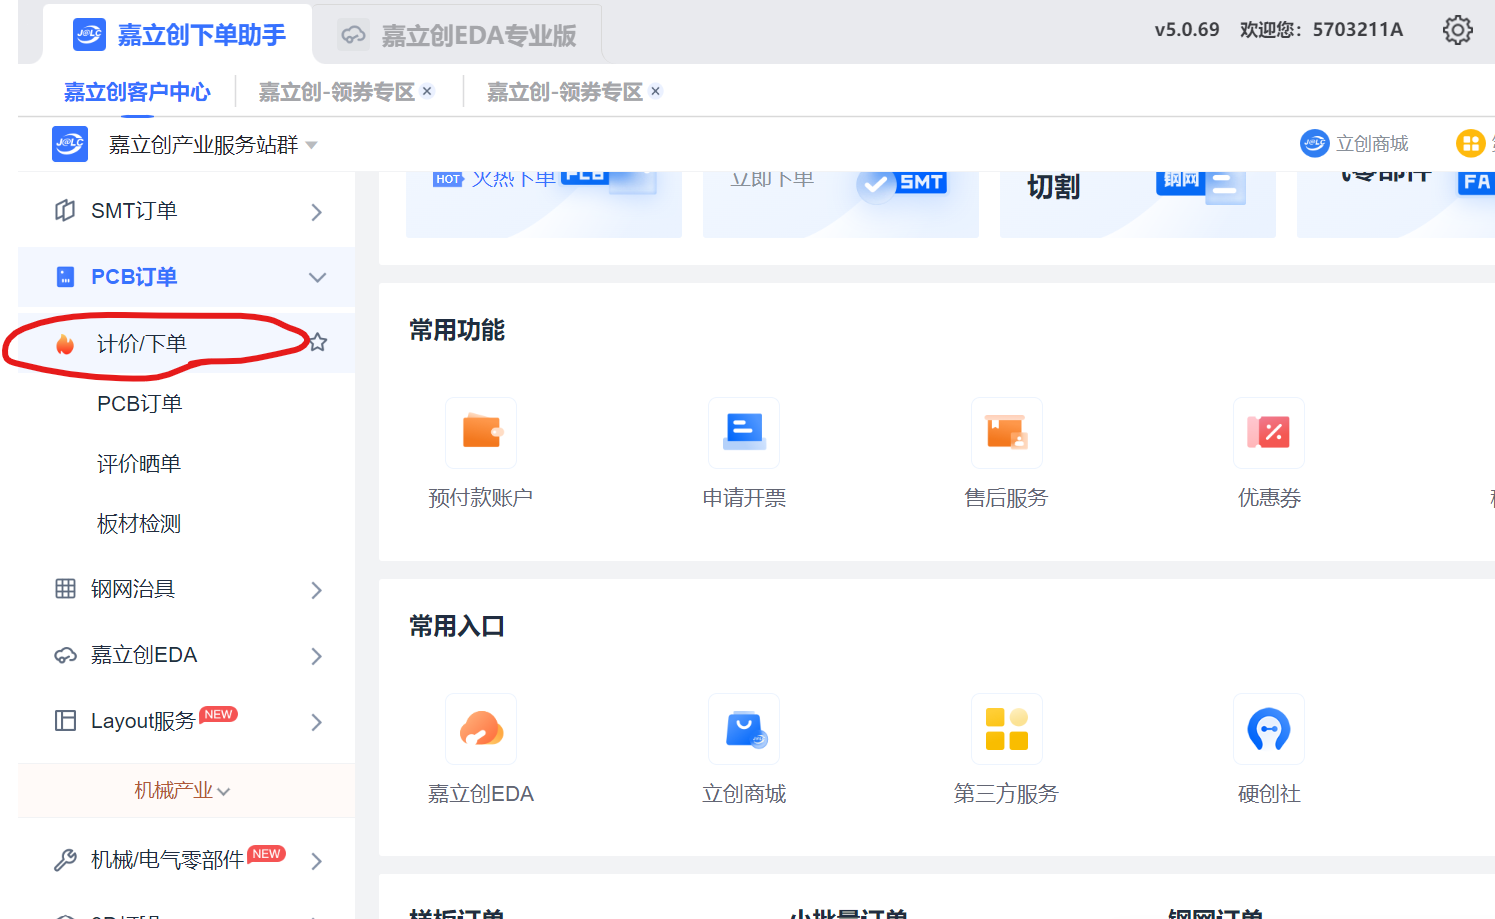
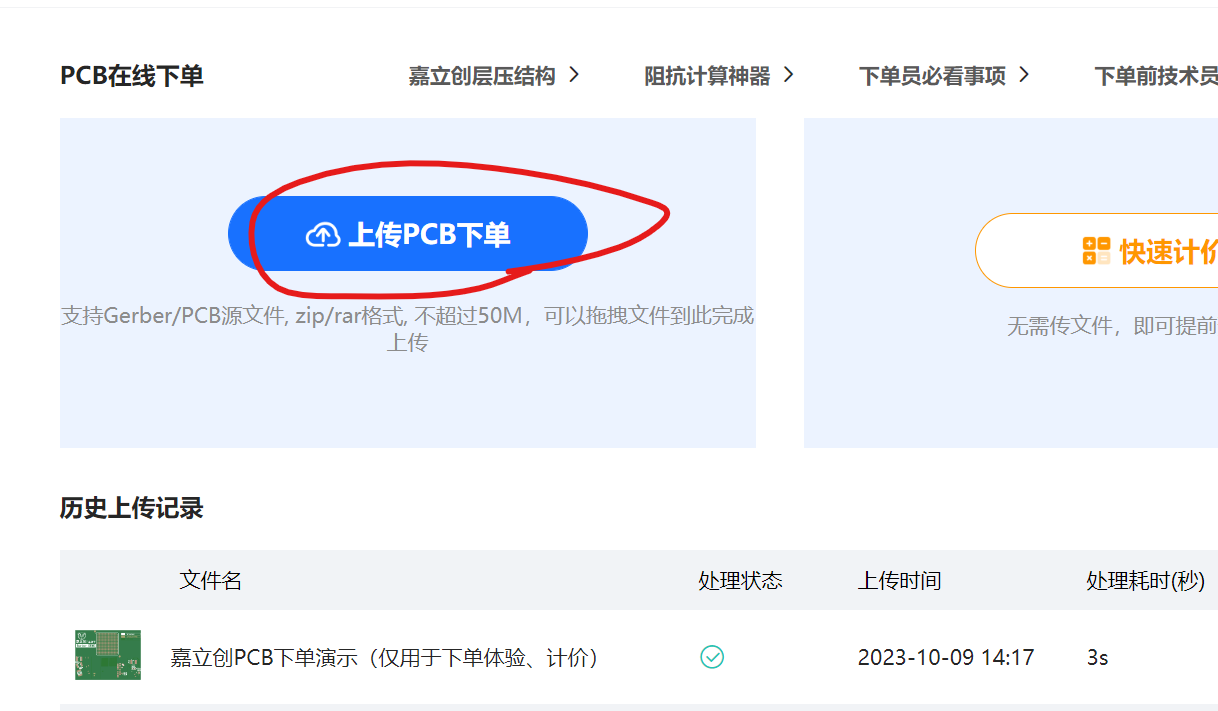
选择你要下单的pcb制板文件
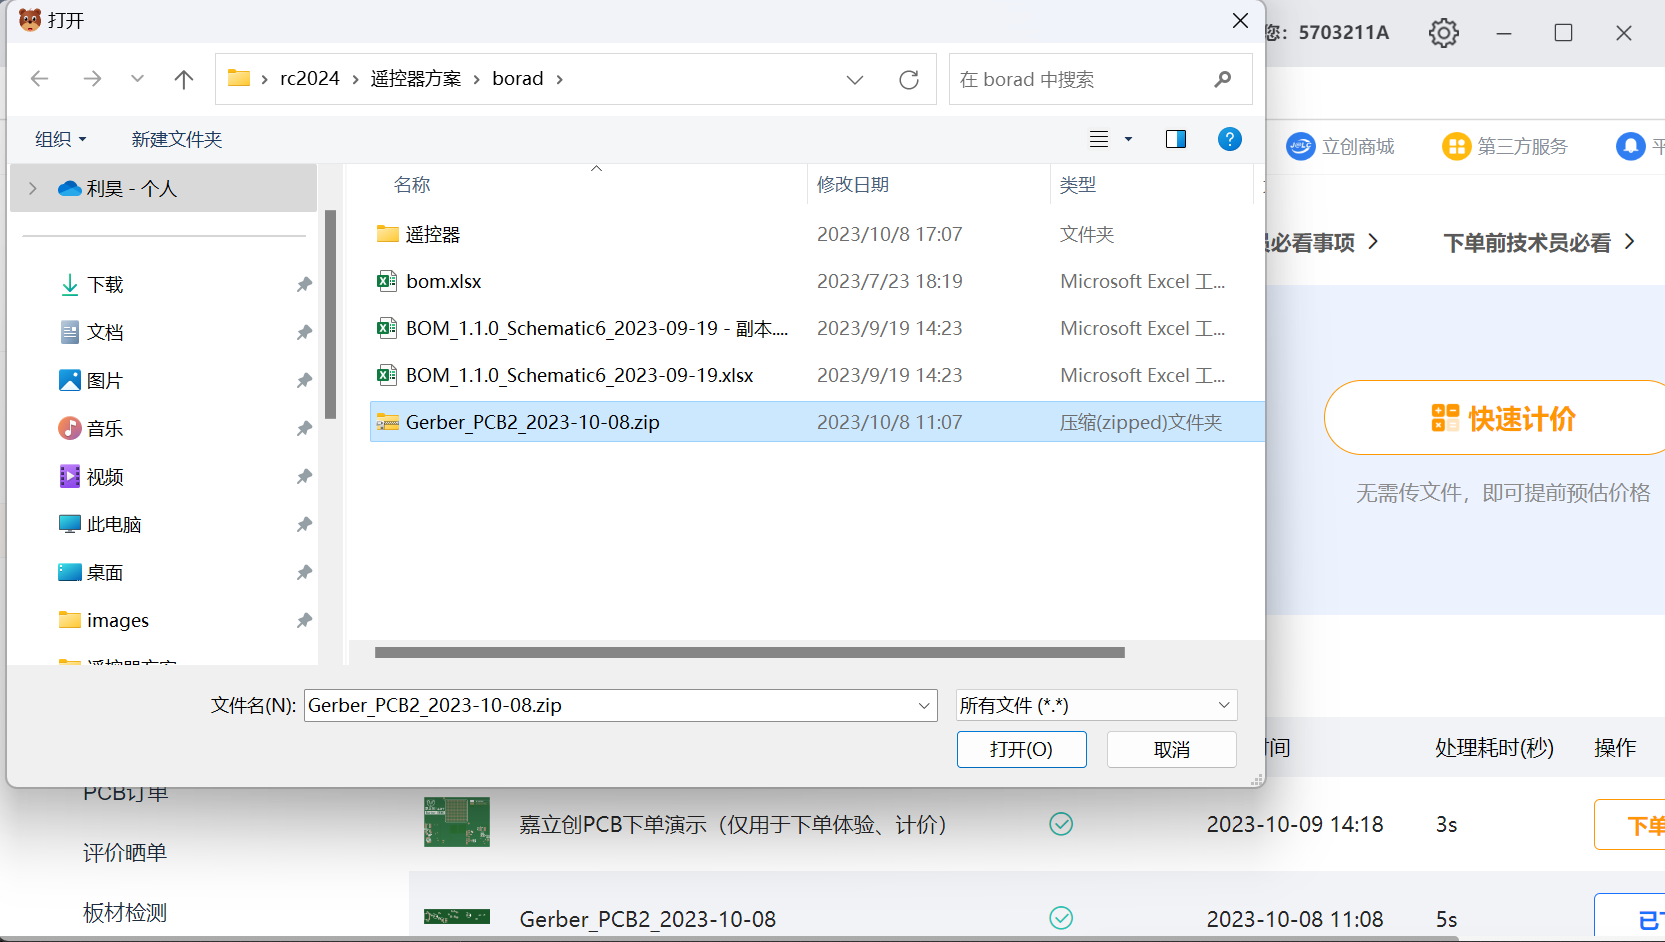
(注意免费打板的要求 否则不能免费打板)
PCB Layout注意事项:
1:零件排列时各部份电路尽可能排列在一起,走线尽可能短。
2:IC地去耦电容应尽可能的靠近IC脚以增加效果。
3:如果两条线路之间的电压差较大时需注意安全间距。
4:要考量每条回路的电流大小,即发热状况来决定铜箔粗细。
5:线路拐角时尽量部要有锐角,直角最好用钝角和圆弧。
6:对高频电路而言,两条线路最好不要平行走太长,以减少分布电容的影响,一般采取顶层底层众项的方式。 7:高平电路须考量地线的高频阻抗,一般采用大面积接地的方式,各点就近接地,减小地线的电感份量,让各街地点的电位相近。
8:高频电路的走线要粗而短,减小因走线太长而产生的电感及高频阻抗对电路的影响。
9:零件排列时,一般要把同类零件排在一起,尽量整齐,对有极性的元件尽可能的方向一致,降低潜在的生产成本。
10:对RF机种而言,电源部份的零件尽量远离接收板,以减少干扰。
11:对TF机种而言,发射器应尽可能离PIR远一些,以减少发射时对PIR造成的干扰
分立器件
【分立器件笔记 - CSDN App】http://t.csdnimg.cn/C5G4Z