第 2 节

Vinci机器人队总体路线

作者
董佳辉的头像董佳辉
协作者
李骏远的头像李骏远张长飞的头像张长飞房梓豪的头像房梓豪林沼君的头像林沼君苏利昊的头像苏利昊尚凡兴的头像尚凡兴
发布于 2023/09/29更新于 2026/08/20

📚 学习必须与实干相结合。—— 泰戈尔

一、团队介绍

我们的官网(国内):https://vinci.sdut.edu.cn/

https://www.bilibili.com/video/BV1aXpUe3EJe/

社团介绍

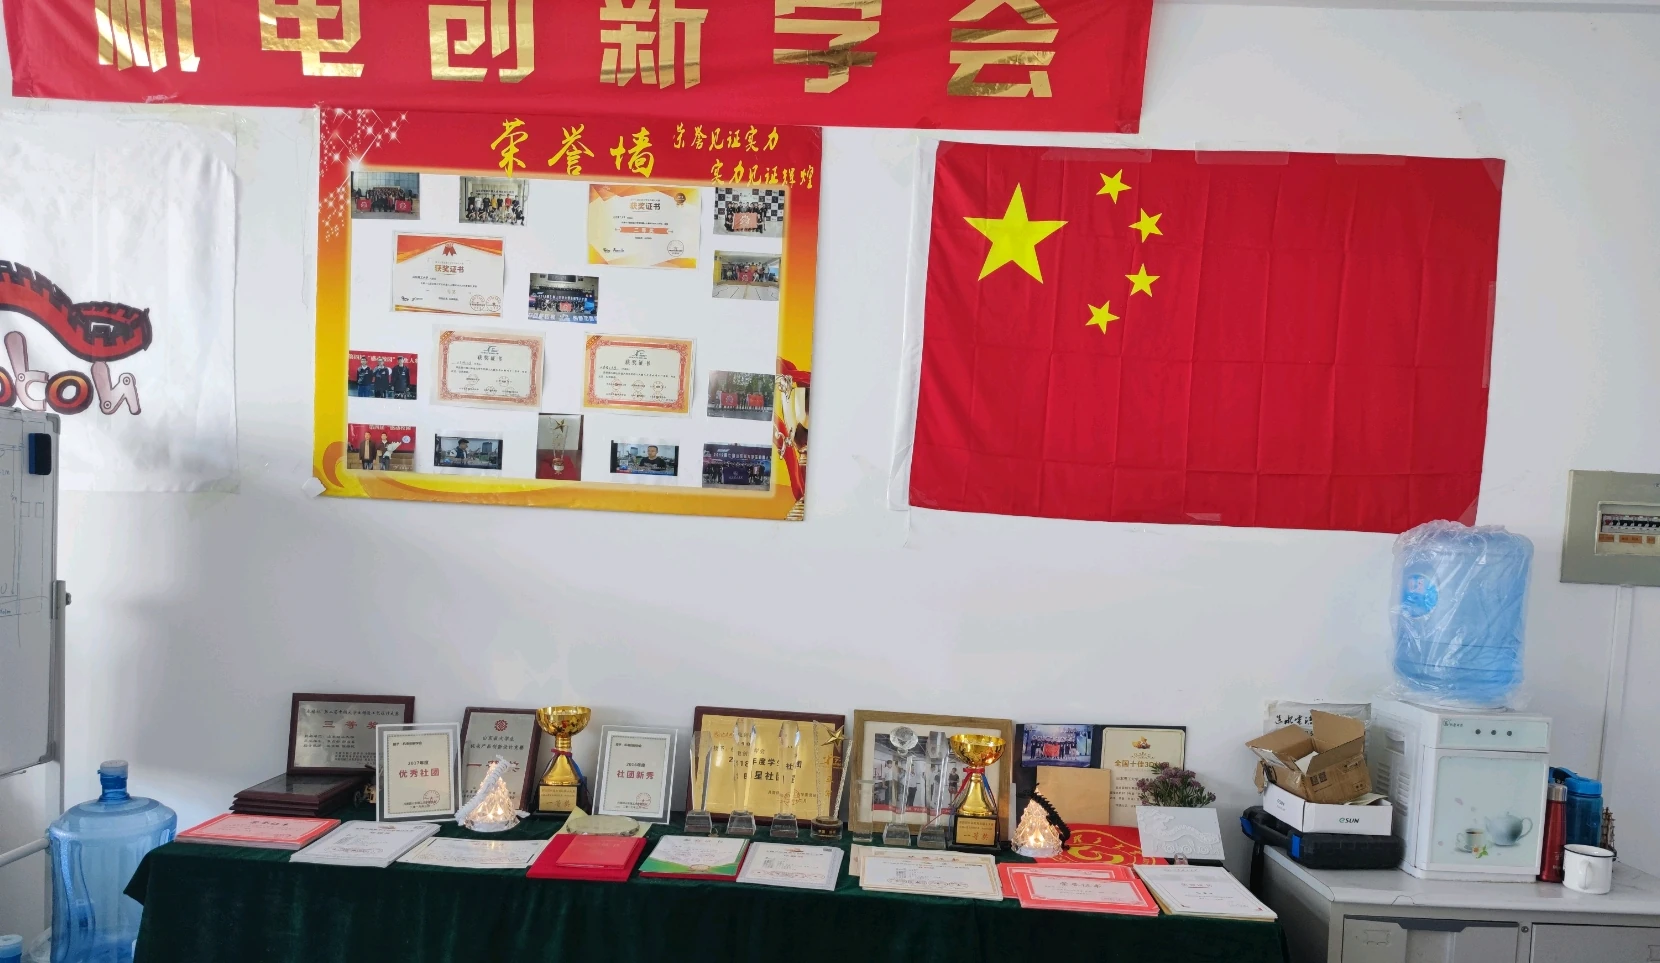
机电创新学会(Electromechanical Innovation Society , EMIS)成立于2016年(但实际底蕴始于2004年),在山东理工大学校团委以及指导老师宫金良老师的指导下,机电创新学会从社团新秀到优秀社团再到明星社团再到全国3D十佳社团历经了短短四年的发展时间。经过20年的沉淀,社团有了比较丰富的技术积累和人脉积累,也形成了比较完善的组织管理模式。
IMG\_20220902\_115016.jpeg

实验室介绍

智能机器人创新实践基地成立于2014年,定位为校级实验室,由机械工程学院和机电创新学会运营。办公地点现为大红炉106与大红炉310东,实验室拥有全学院最贵的工业级3D打印机,车床,钻床,锯床,激光切割机,氩弧焊,圆锯,角磨机等;还有示波器,焊机,热风枪,各种单片机,工控机,工业摄像头,传感器,高性能电机等。(随时可以来参观哦,在纳新群预约即可!)

https://surl.amap.com/1cxQ82AR4mX

机器人队介绍

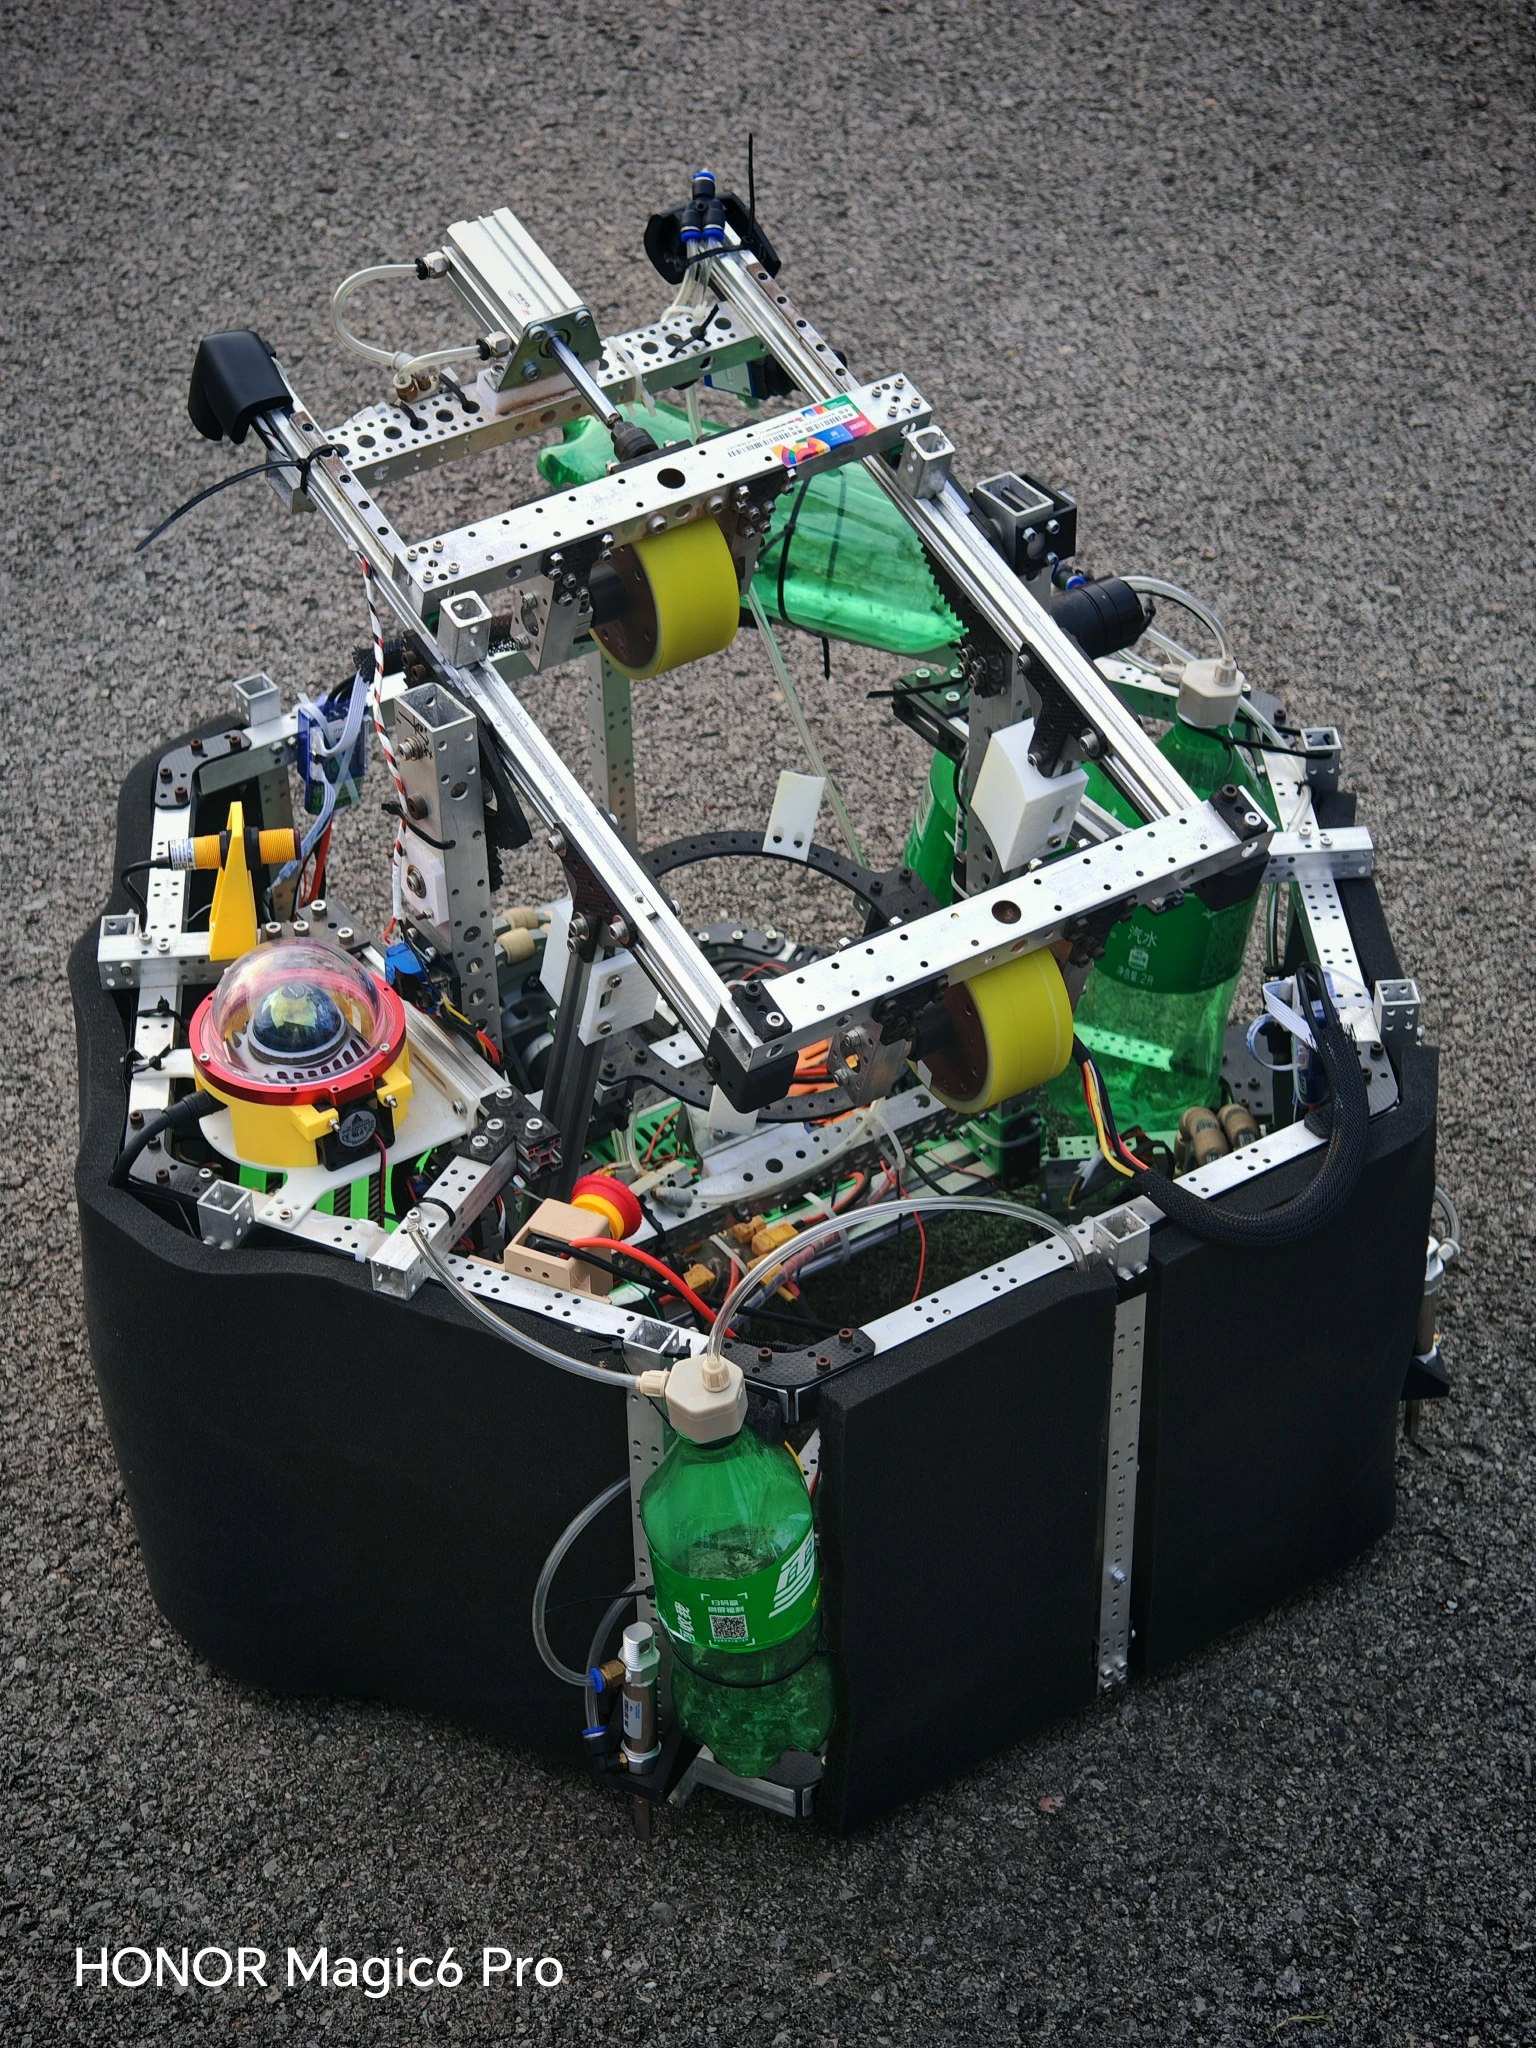
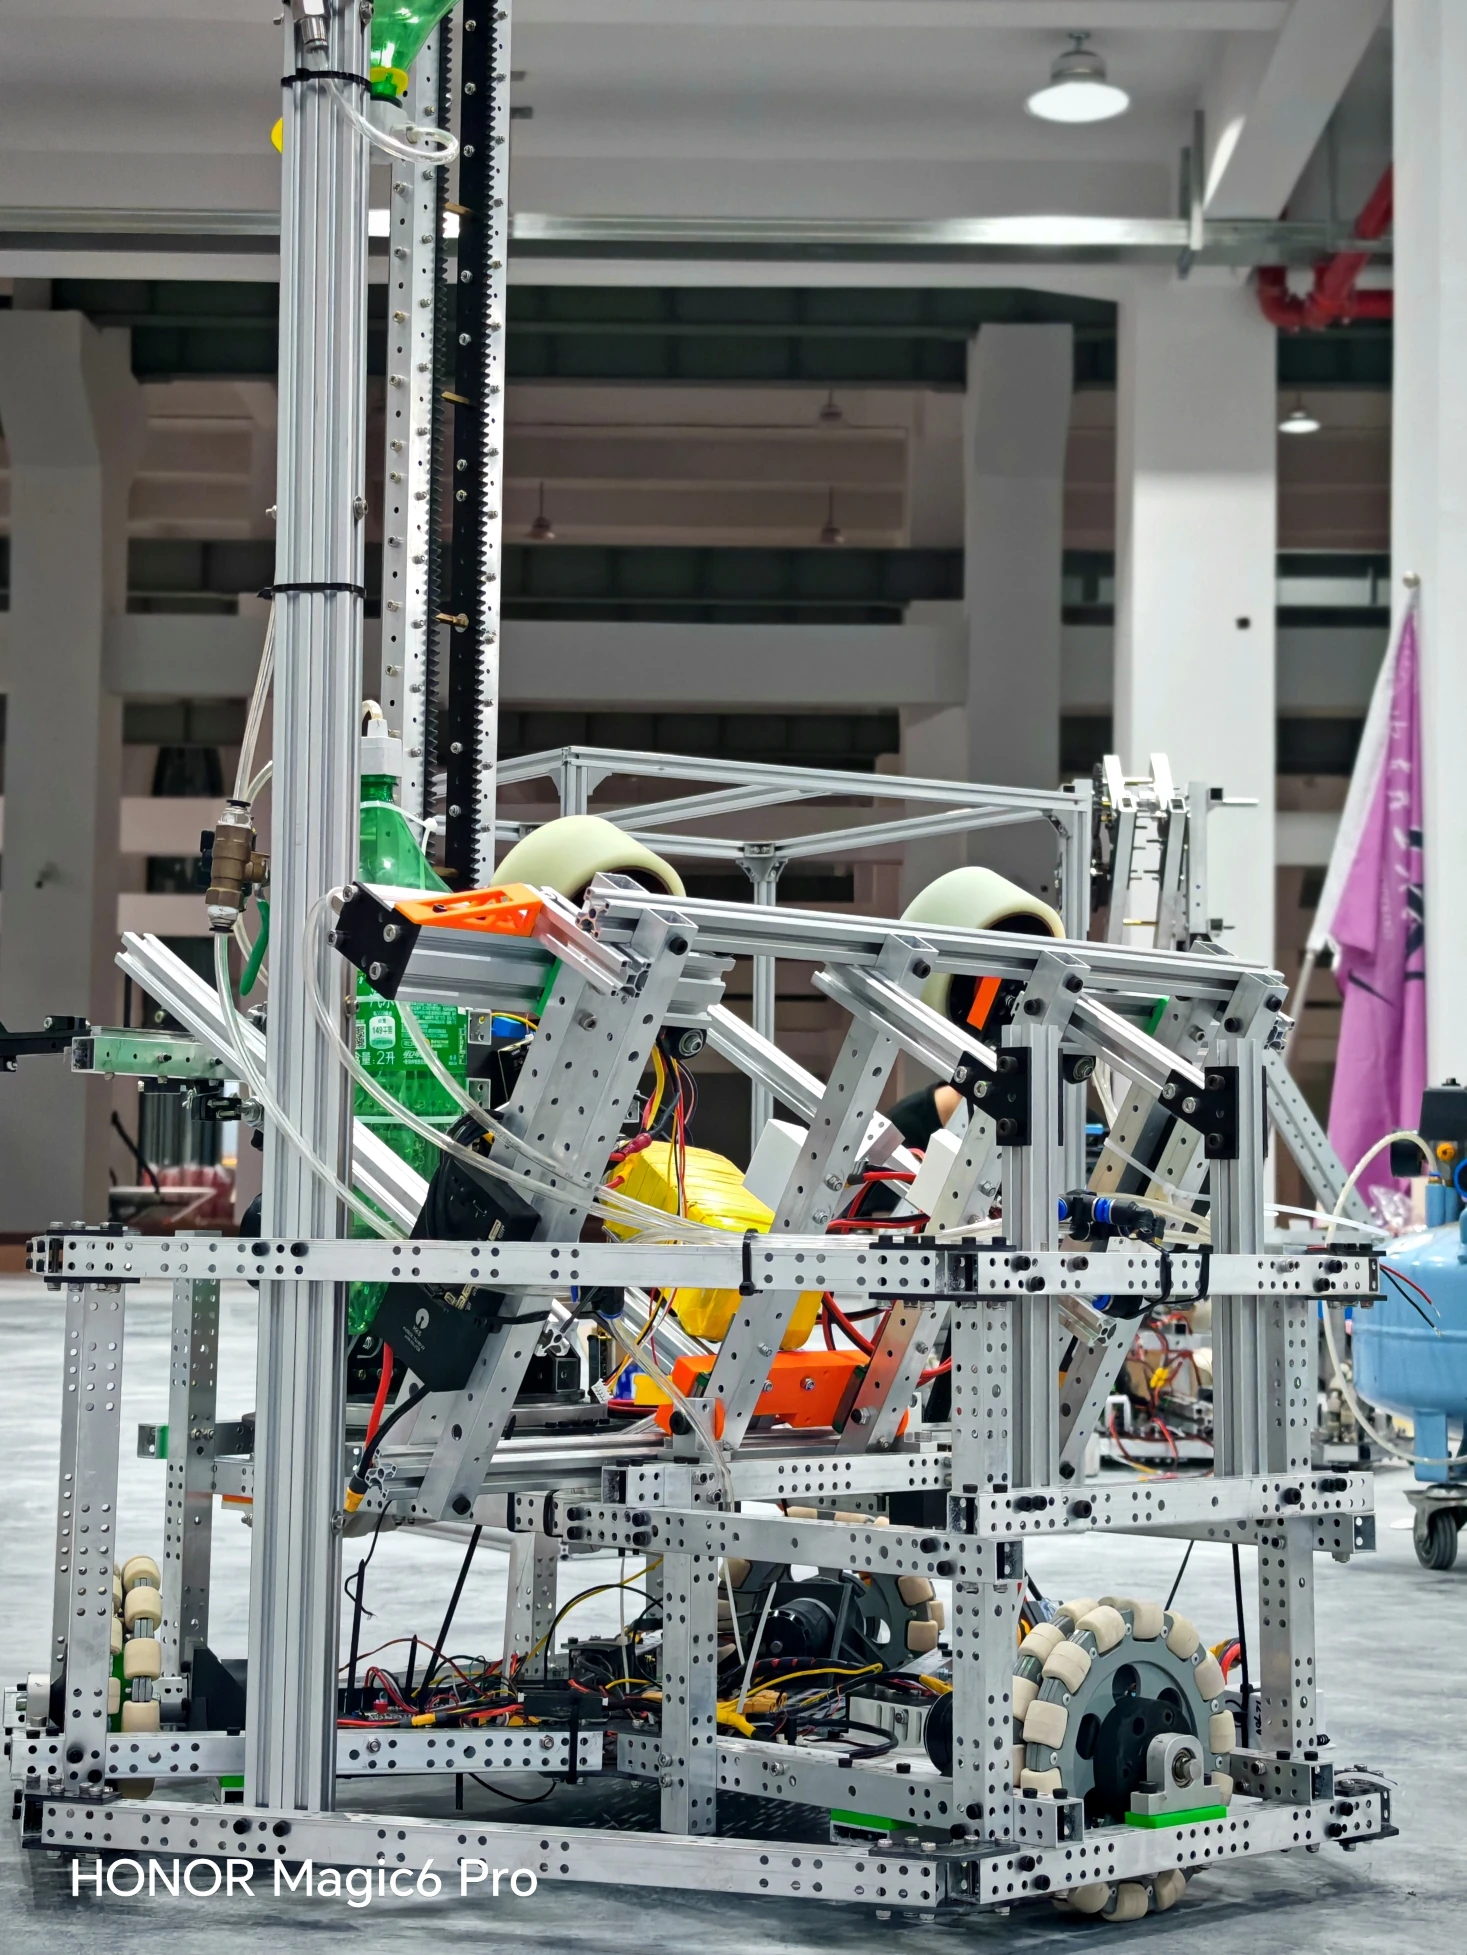
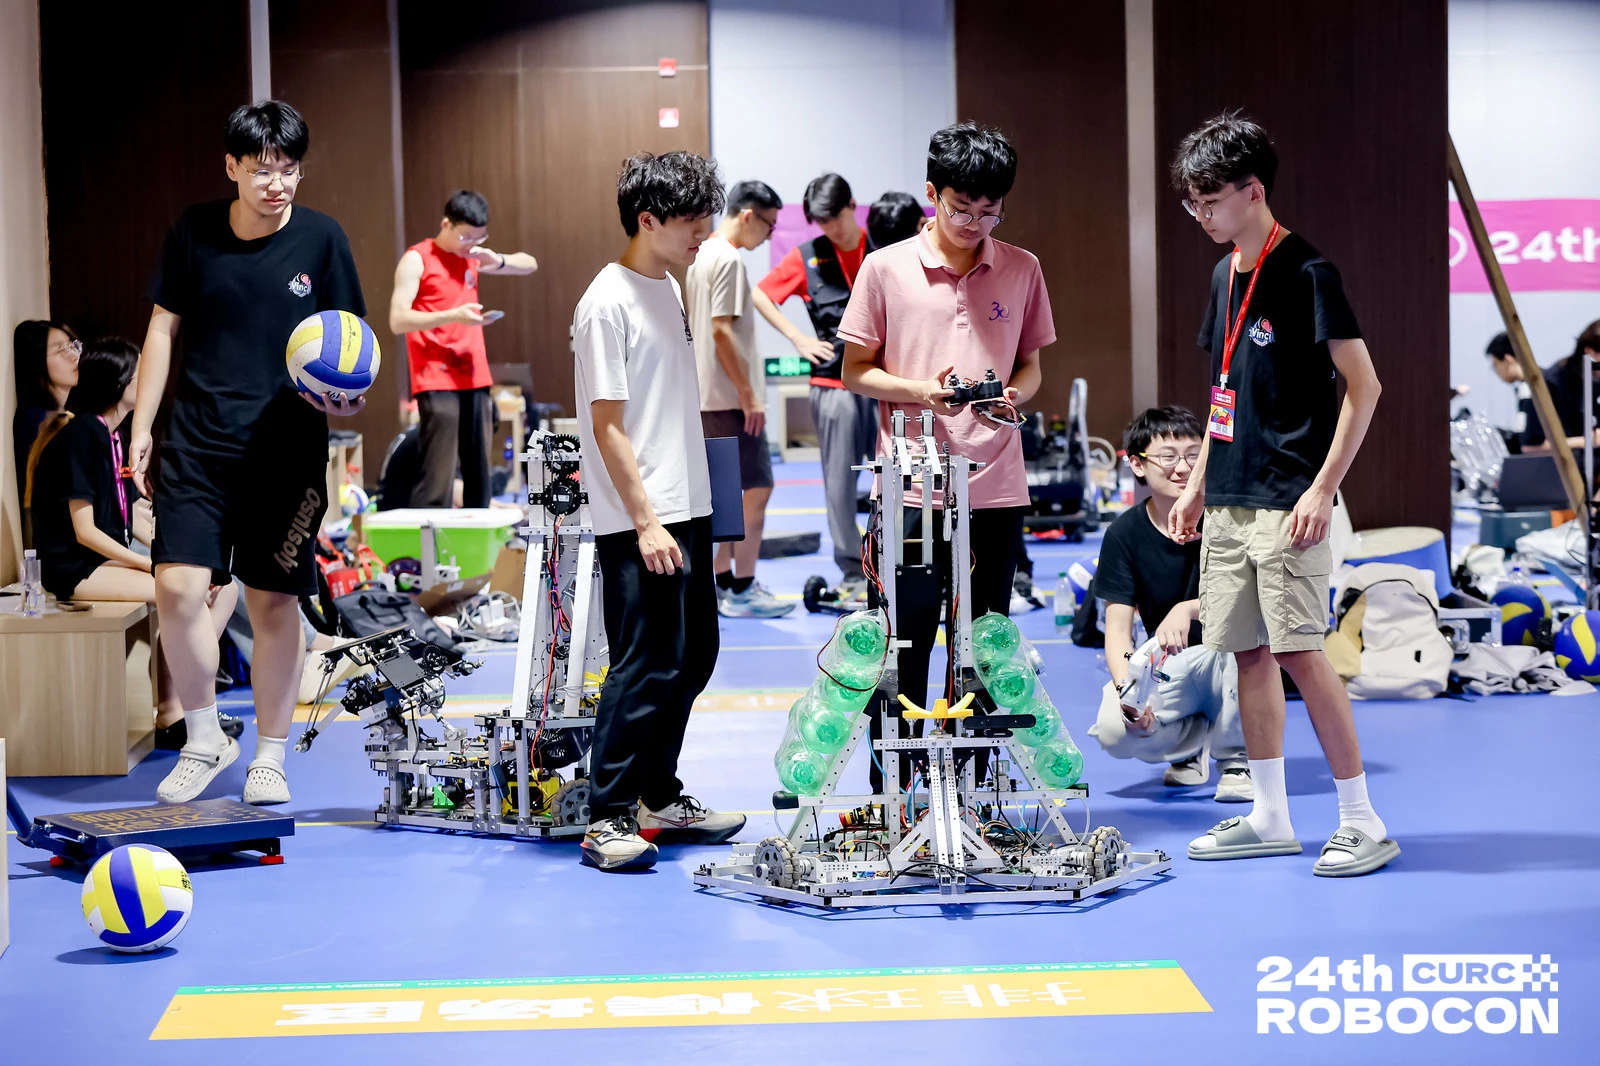
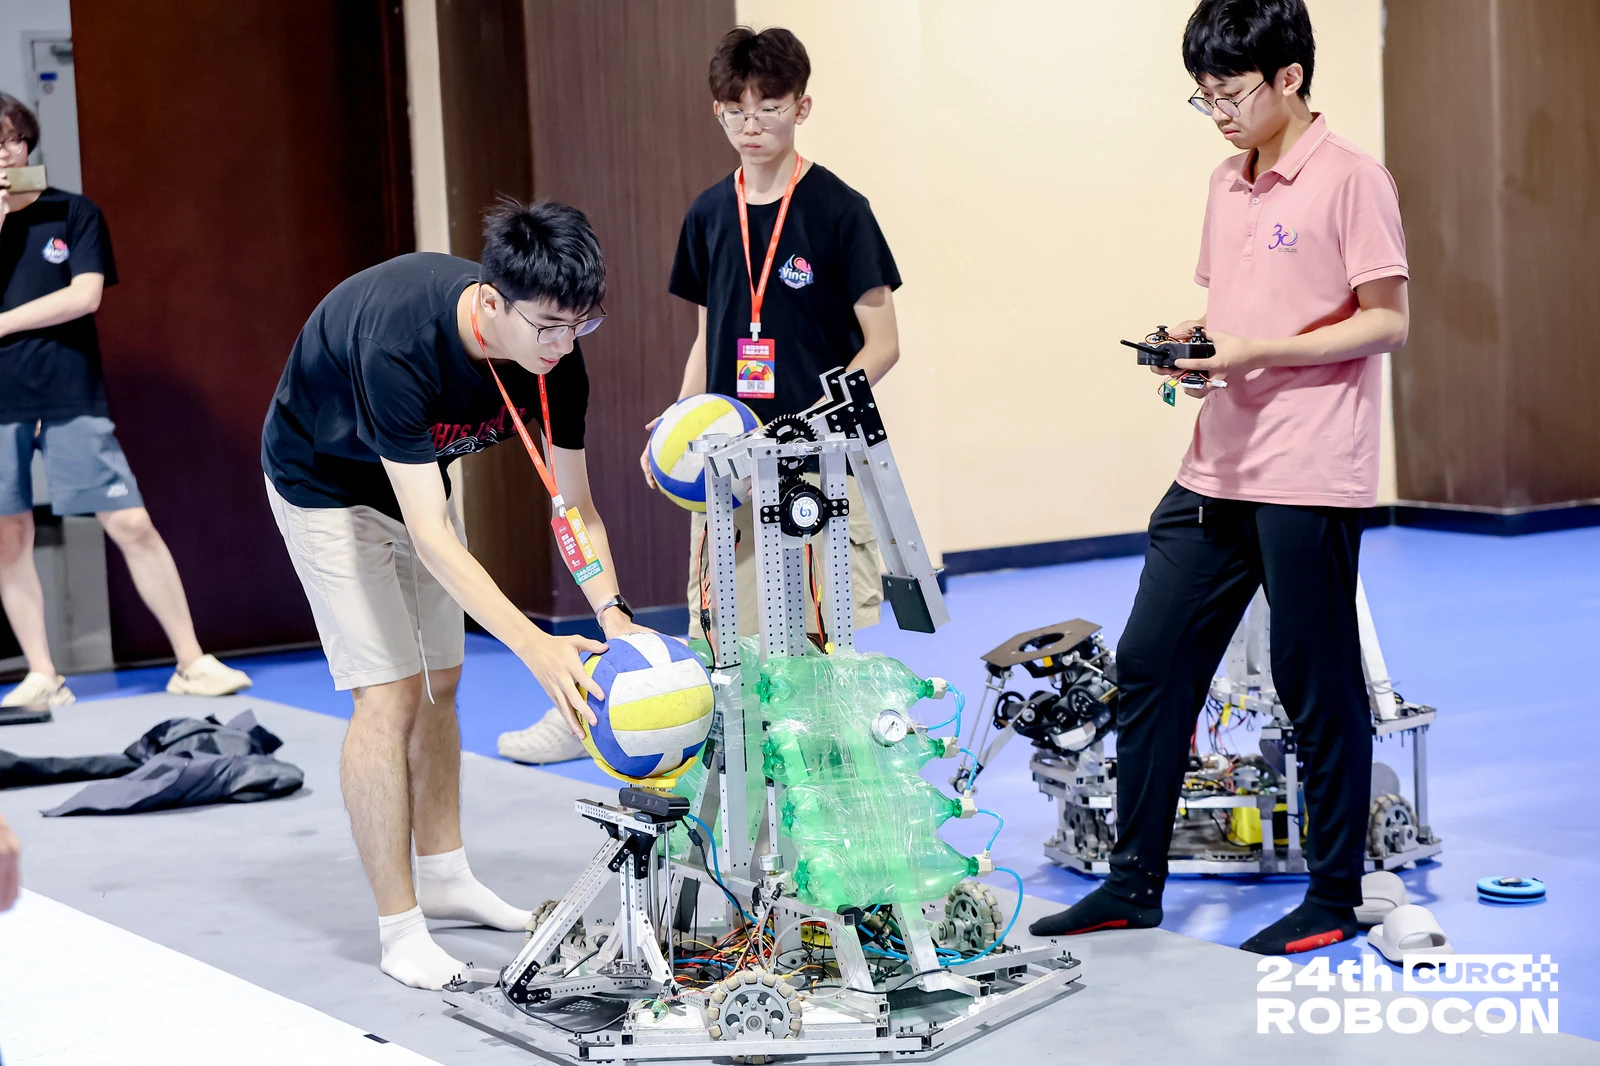
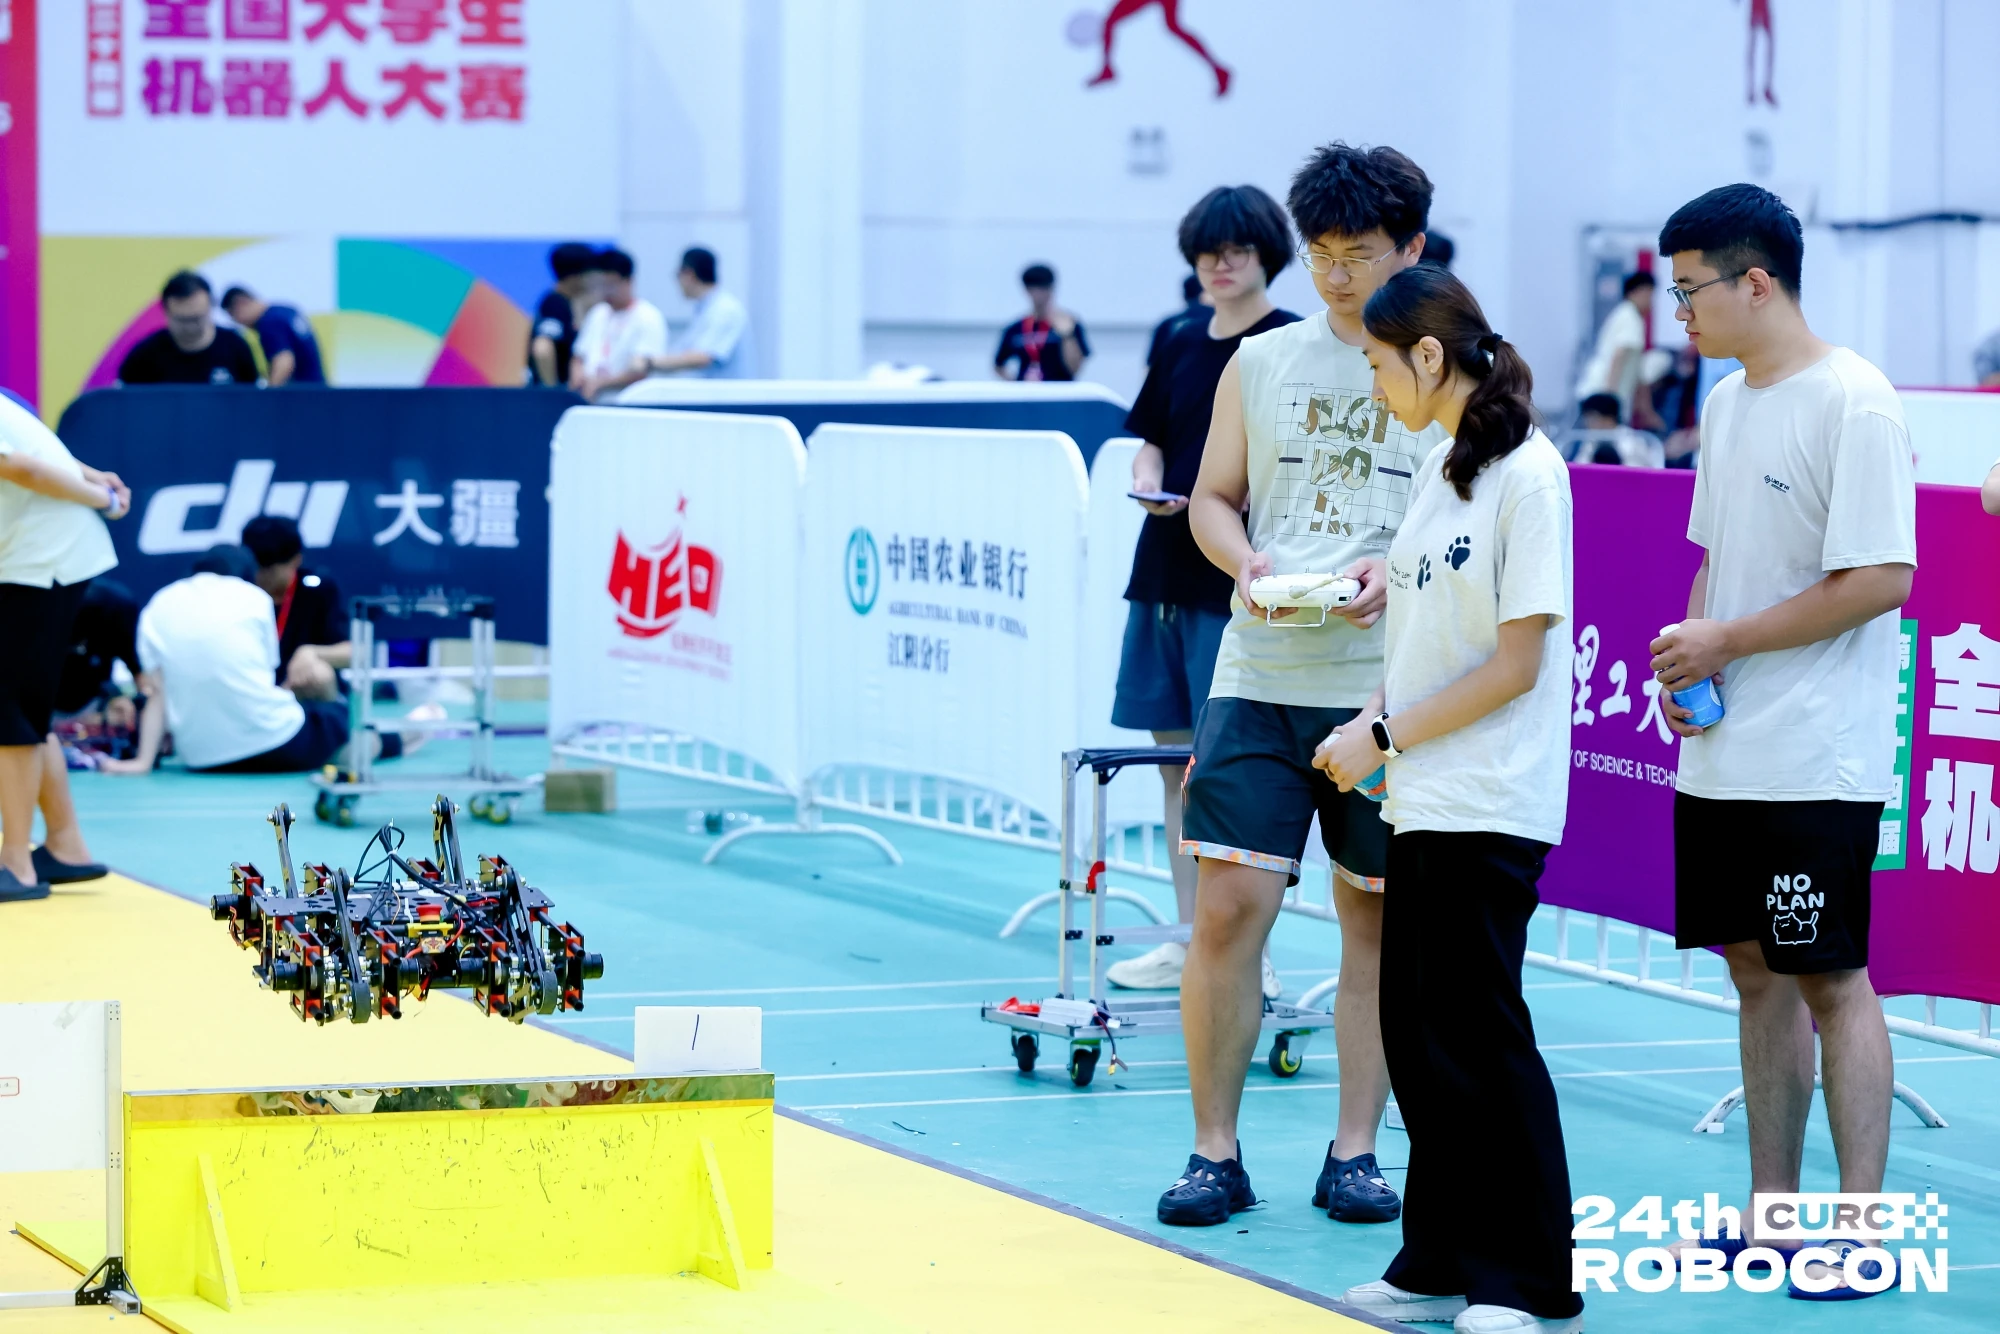
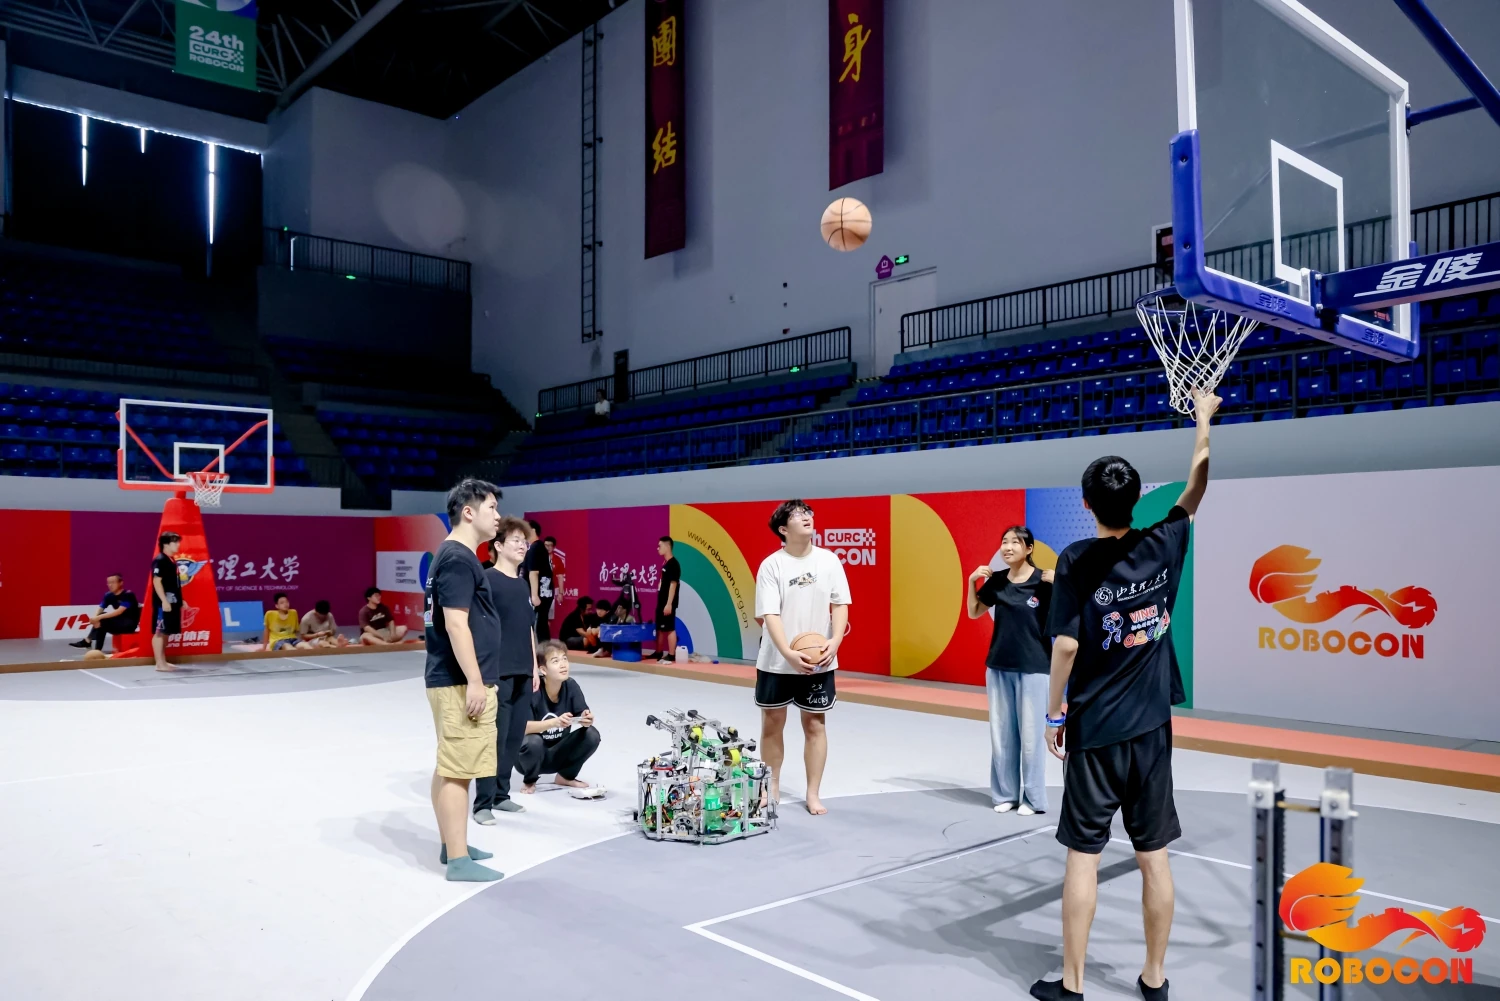
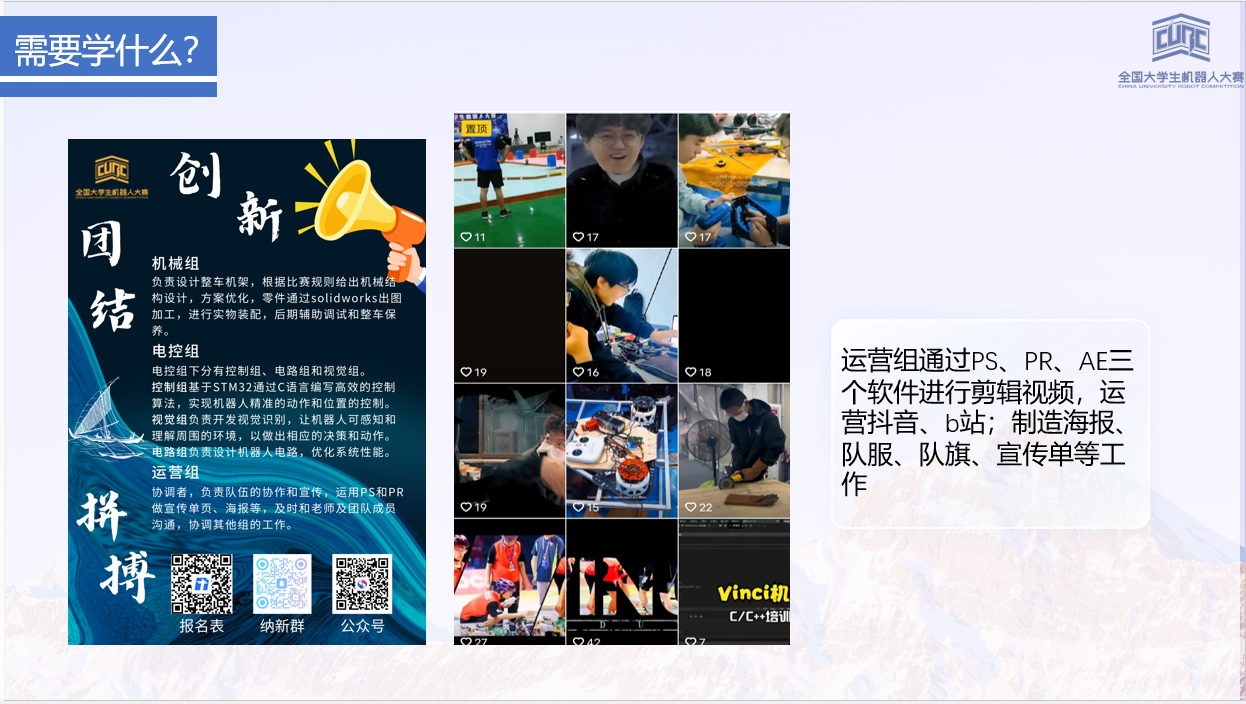
Vinci(芬奇)机器人队成立于2014年,由机制系张彦斐老师指导创立,现由机电创新学会负责运营,以智能机器人创新实践基地为大本营,办公地点为大红炉106与大红炉310东。当前正式组别为机械组、嵌入式组、软件算法组和运营组。

历史上曾使用“电控组”“控制组”“电路组”“视觉算法组”等组织称谓。现行职责迁移关系为:嵌入式组由原电路组及原控制组中的嵌入式开发、底层驱动和实时闭环职责整合而来;软件算法组由原视觉算法组及原控制组中的Linux/ROS、运动学、状态估计、机器人运动控制和上位机软件职责整合而来。原控制组并非整体并入嵌入式组。
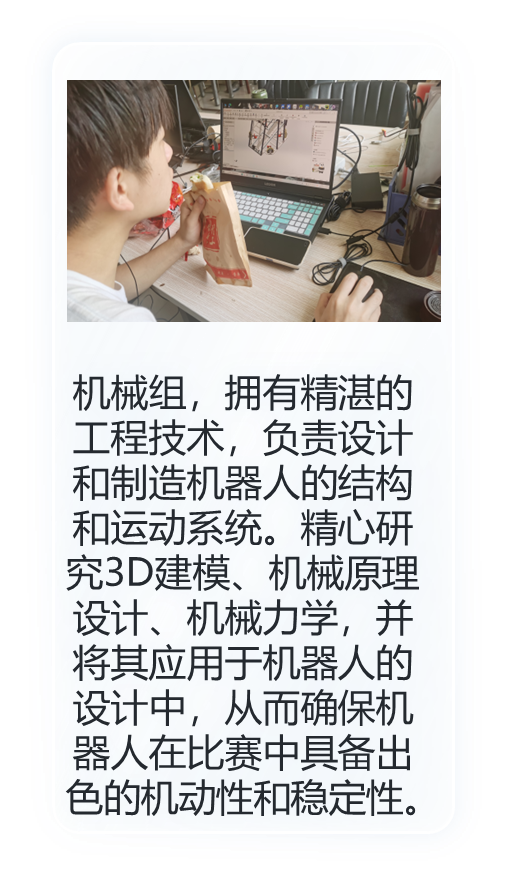
image.png

image.png

image.png

image.png

image.png

image.png

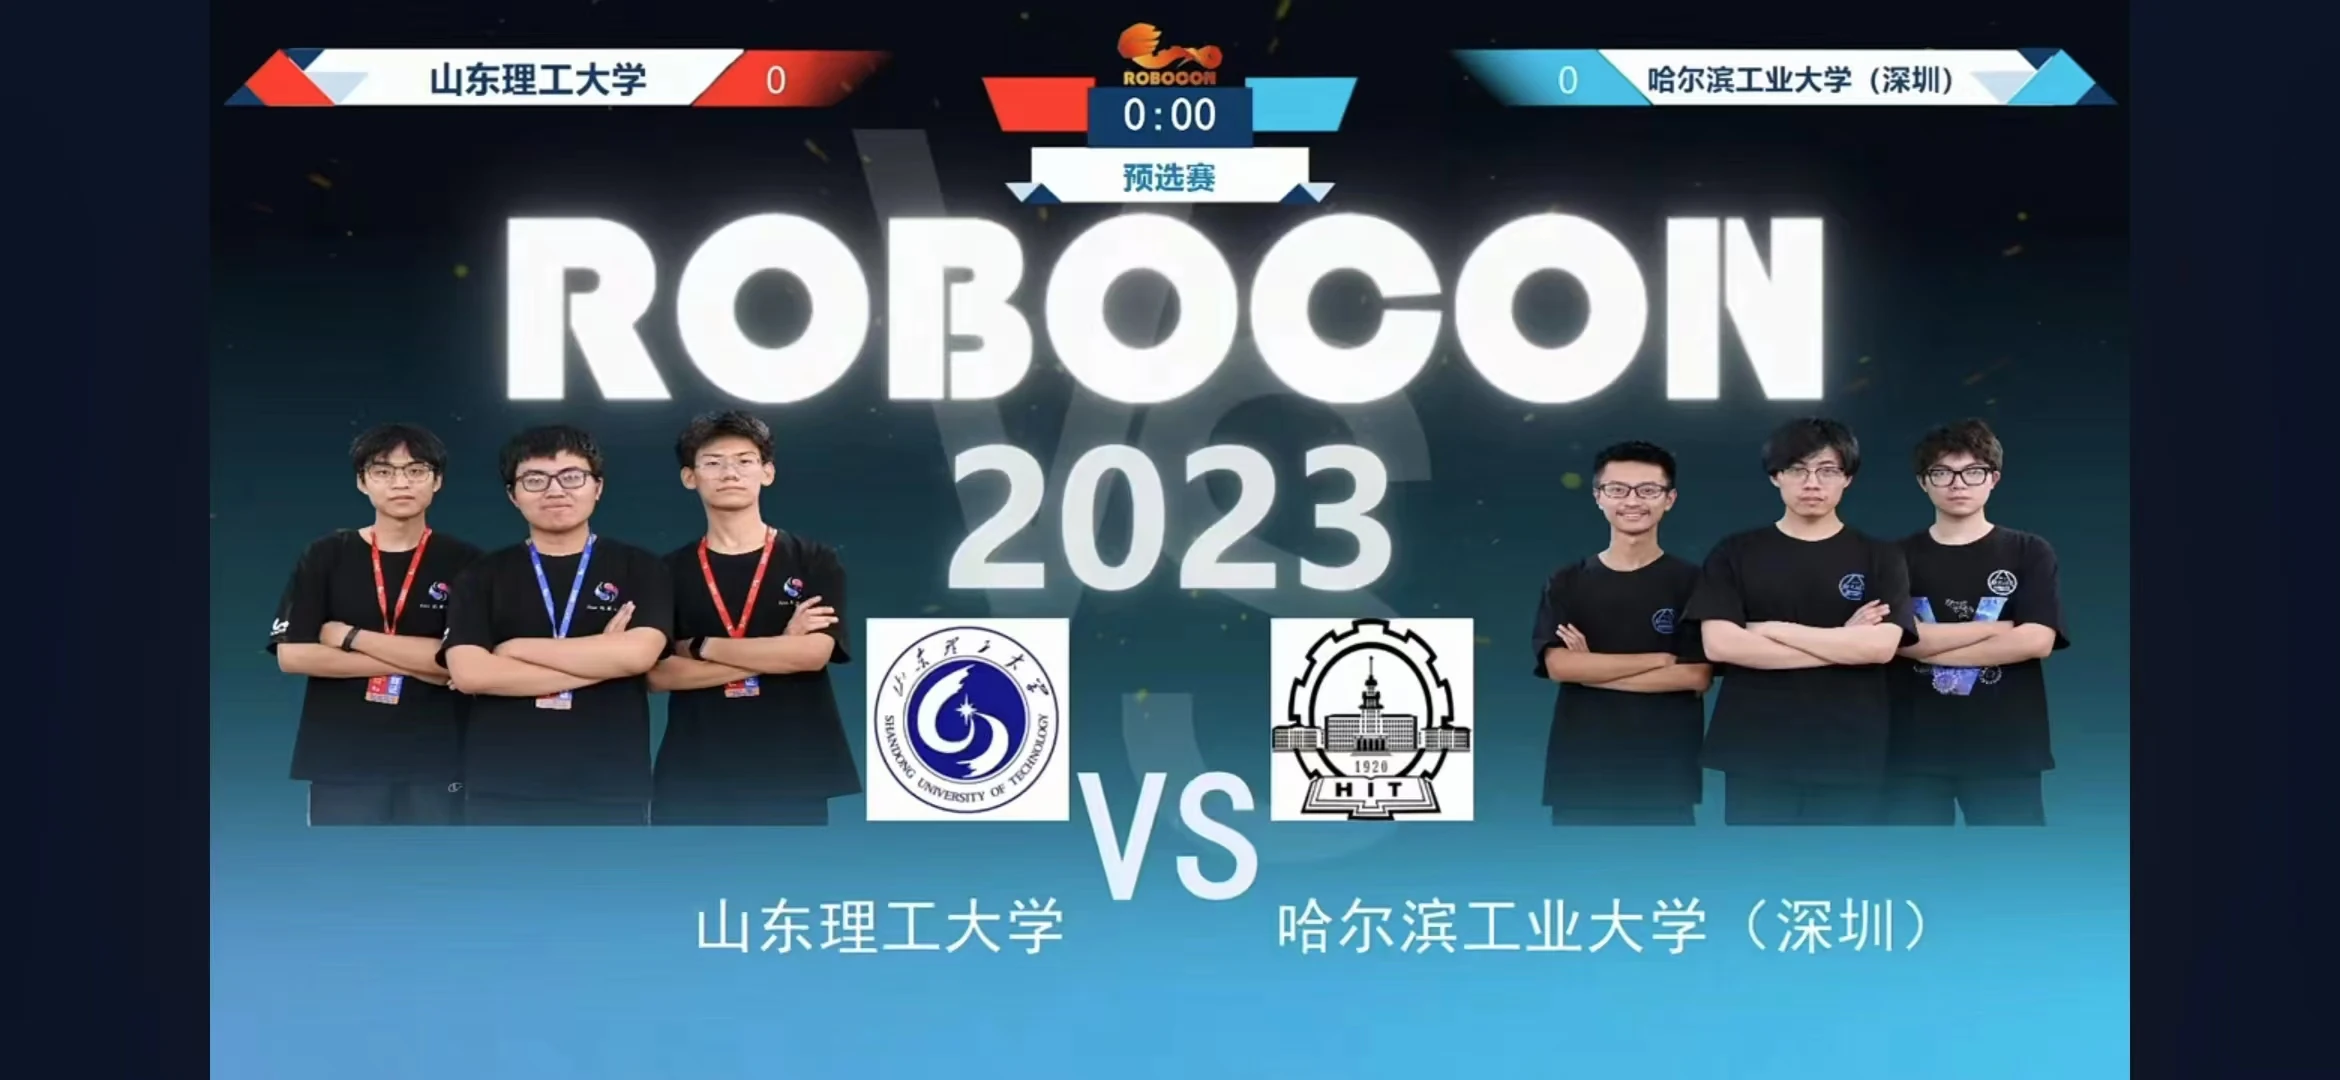
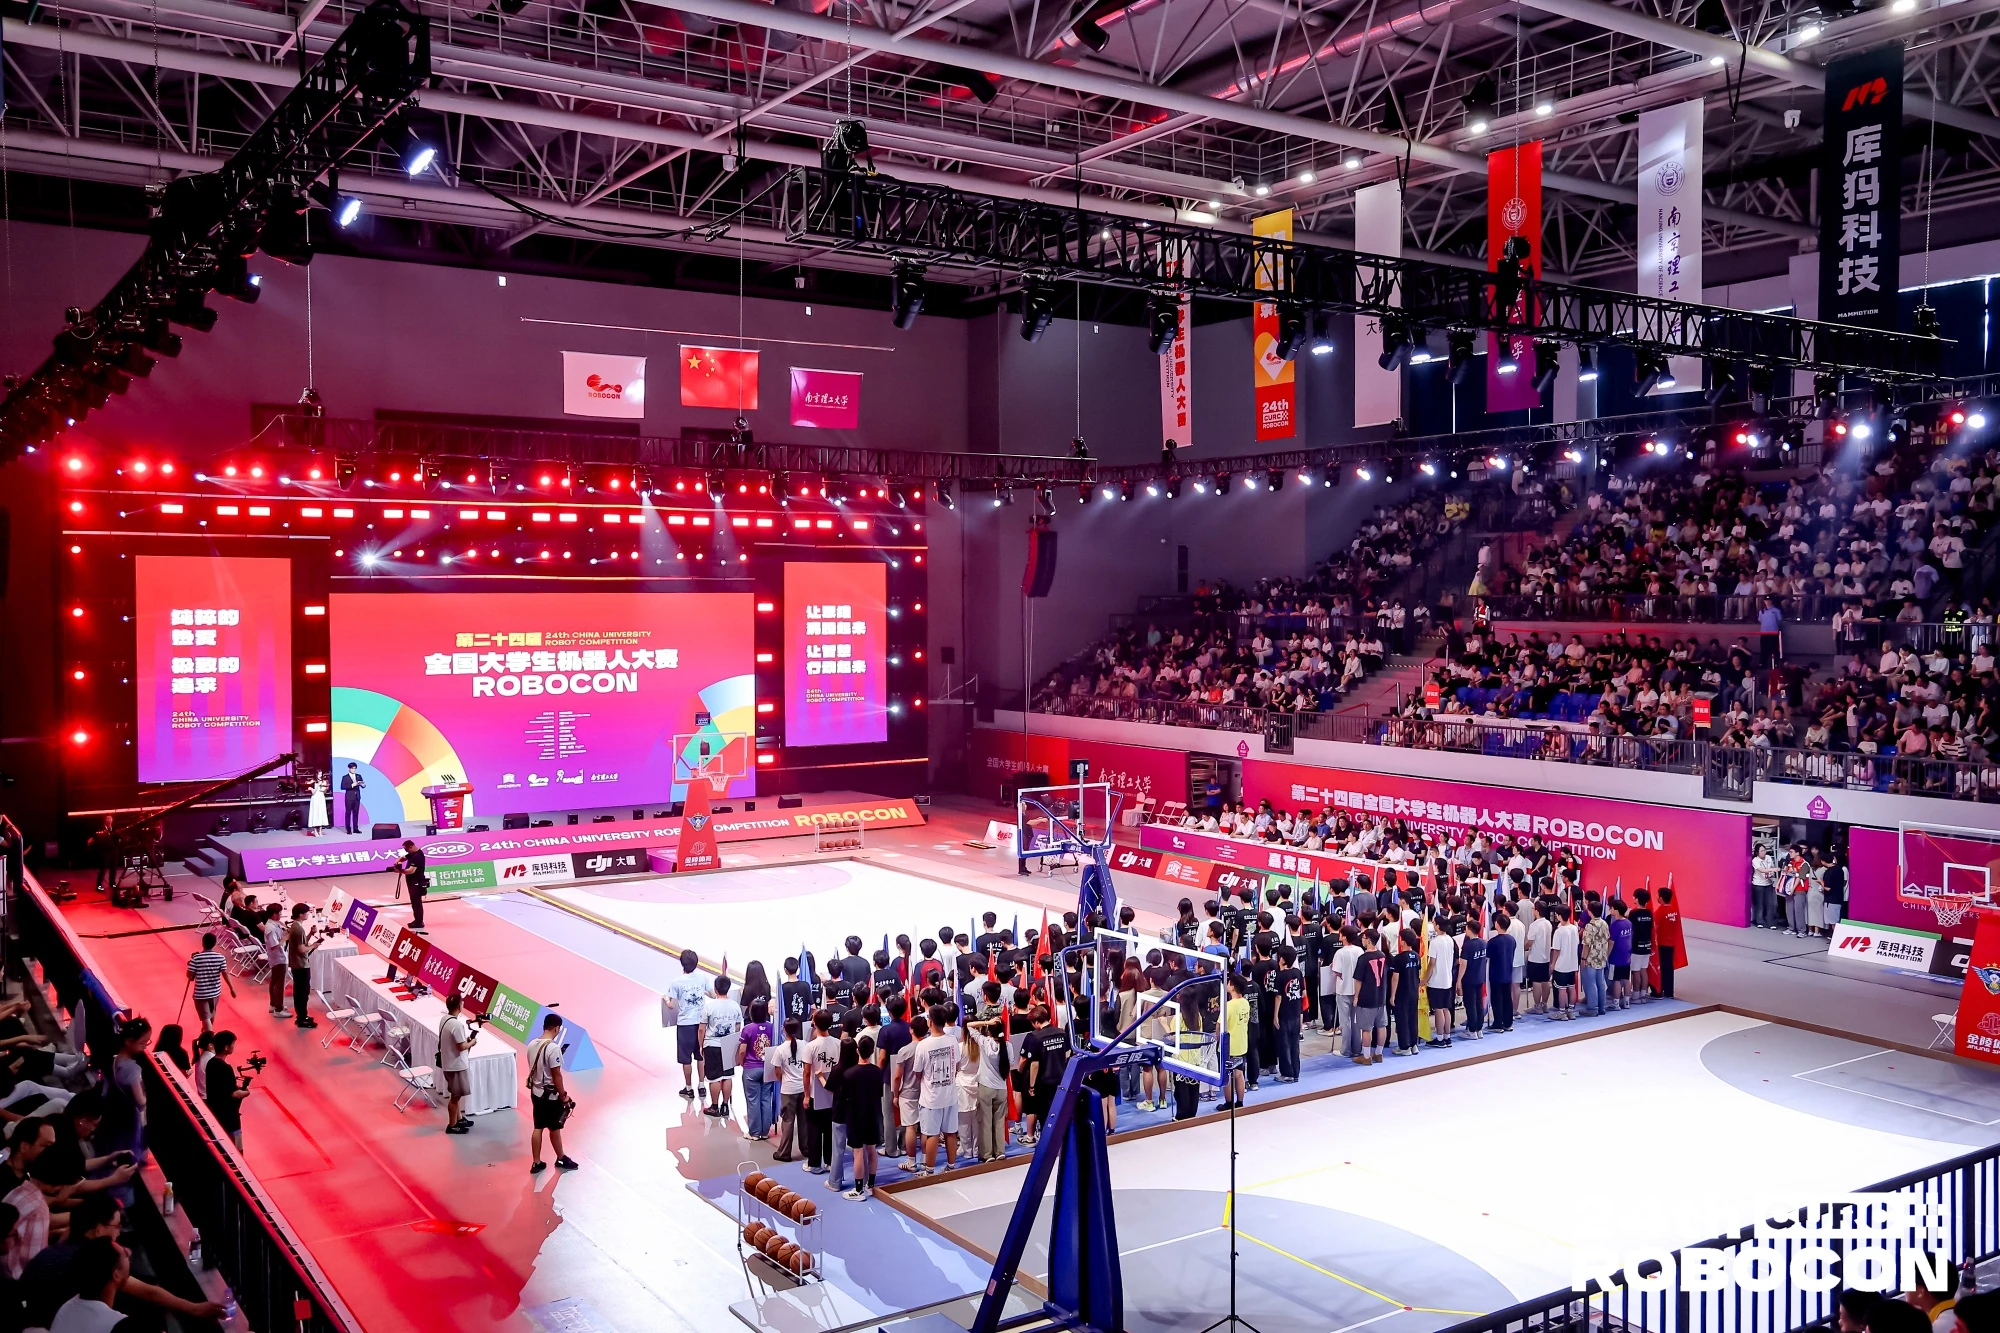
二 、全国大学生机器人大赛Robocon

IMG\_20250714\_171113.jpeg

IMG\_20250618\_175943\_edit\_677811723581746.jpeg

Luban\_17219051242588eb4f50e-7c51-4417-be93-82e96d4329a8.jpg

mmexportd6786c2b2154ee38a552b64a68880aa7\_1752381115033.jpeg

Luban\_17536927215130888875d-a1d6-434b-8cdd-eec46d3b1229.jpeg

Luban\_17536927215301344ab0e-54e8-4433-924e-c8b02aae8e6b.jpeg

mmexport309e7ca44ca53c5ea7b81a9a2116e637\_1752254810958.jpeg

mmexport36cbf72f703c0641d650e3df02802f12\_1752130224511.jpeg

mmexport5e411e0c68c1bfdc0a2264537573cff7\_1752074453593.jpeg

Luban\_1753692722199c57a0564-559b-4e7a-b44c-5426987f54c8.jpeg

三、机器人队主要组别介绍

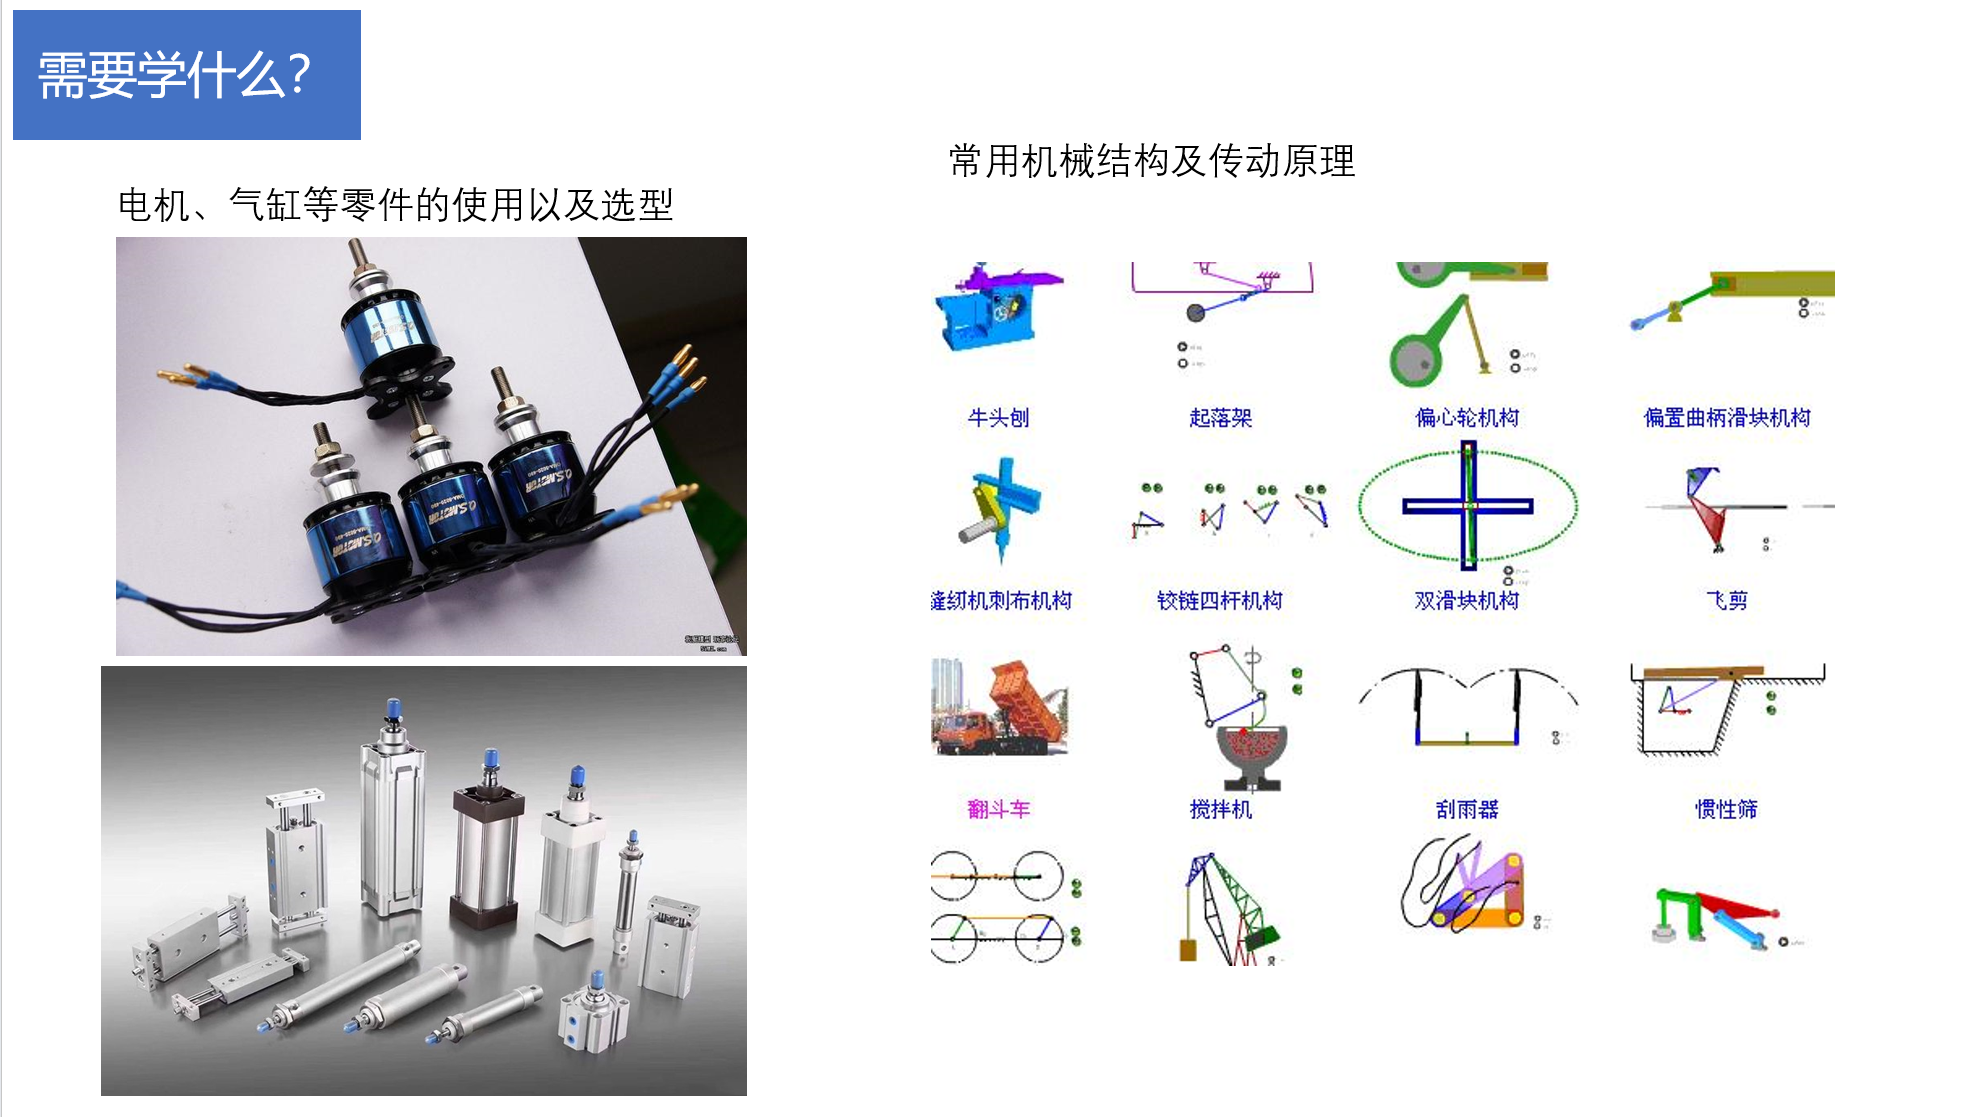
机械组路线

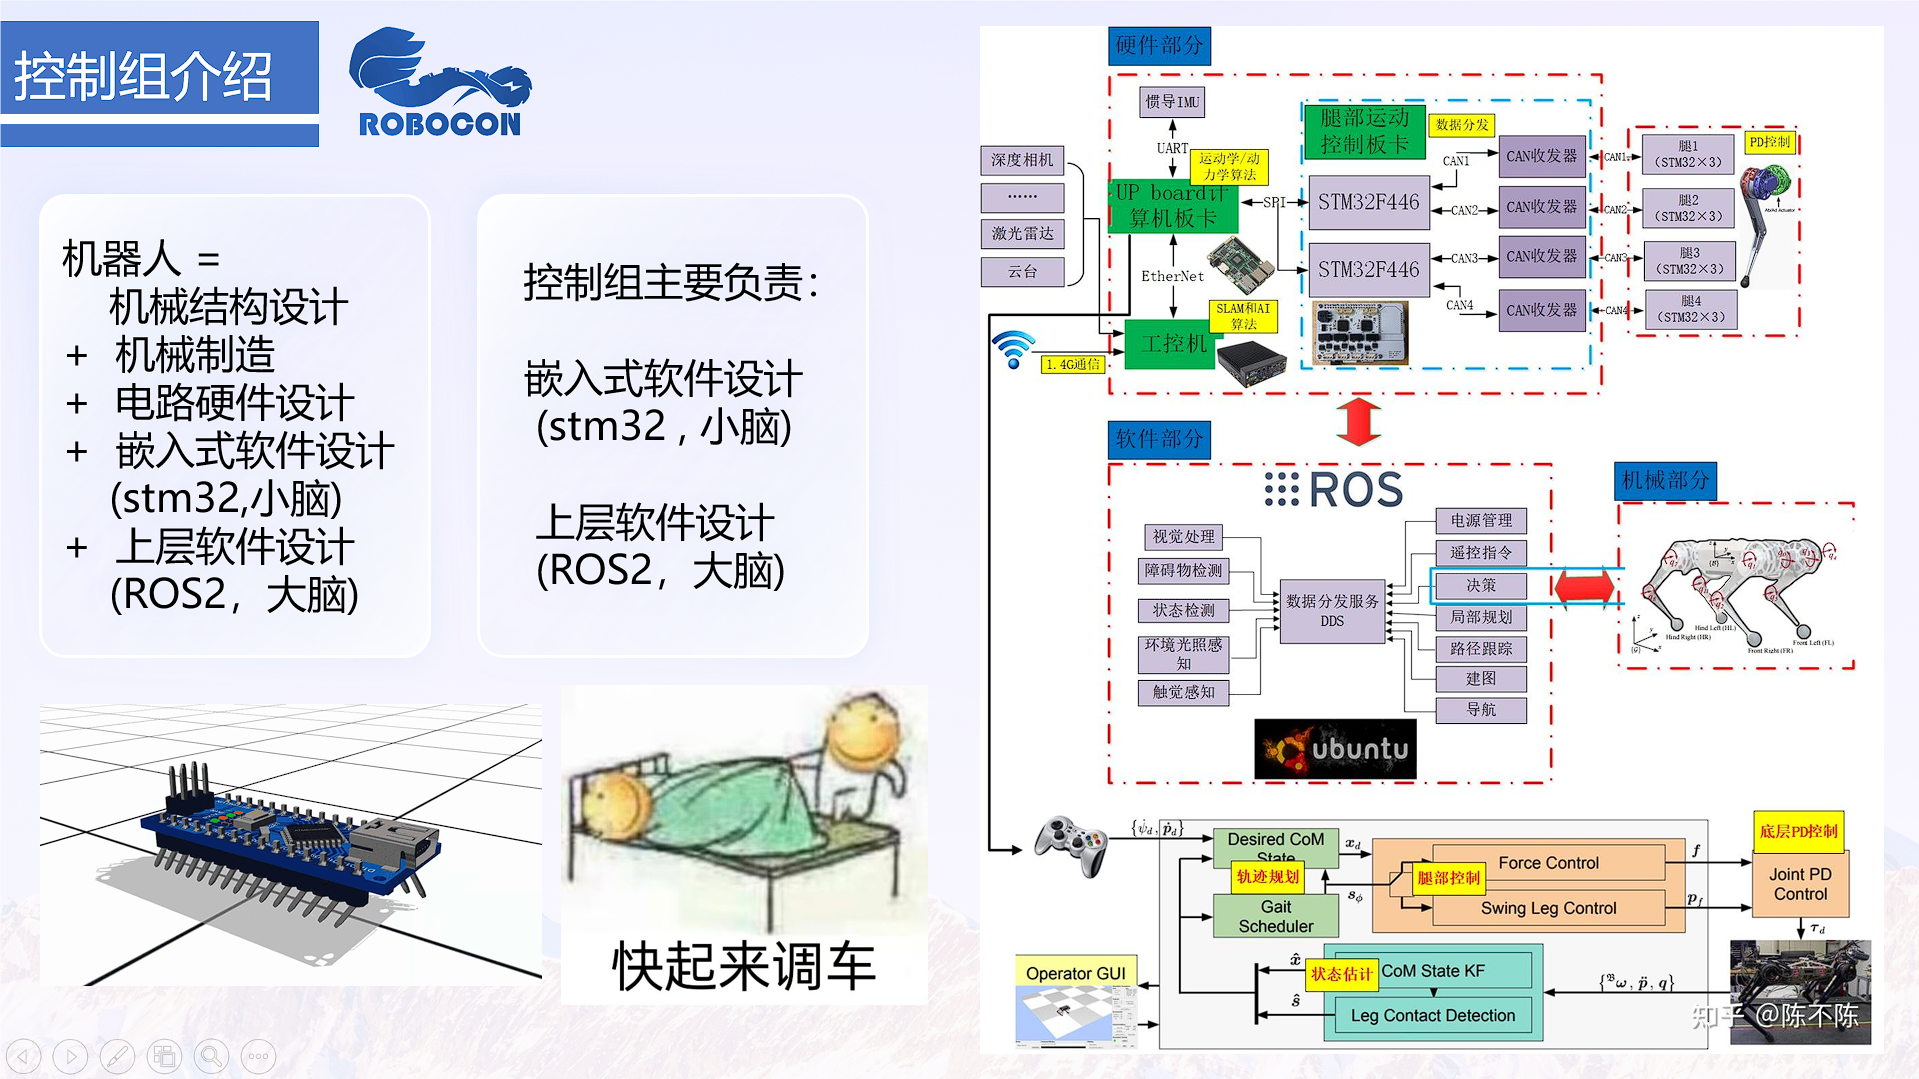
嵌入式组与软件算法组公共路线

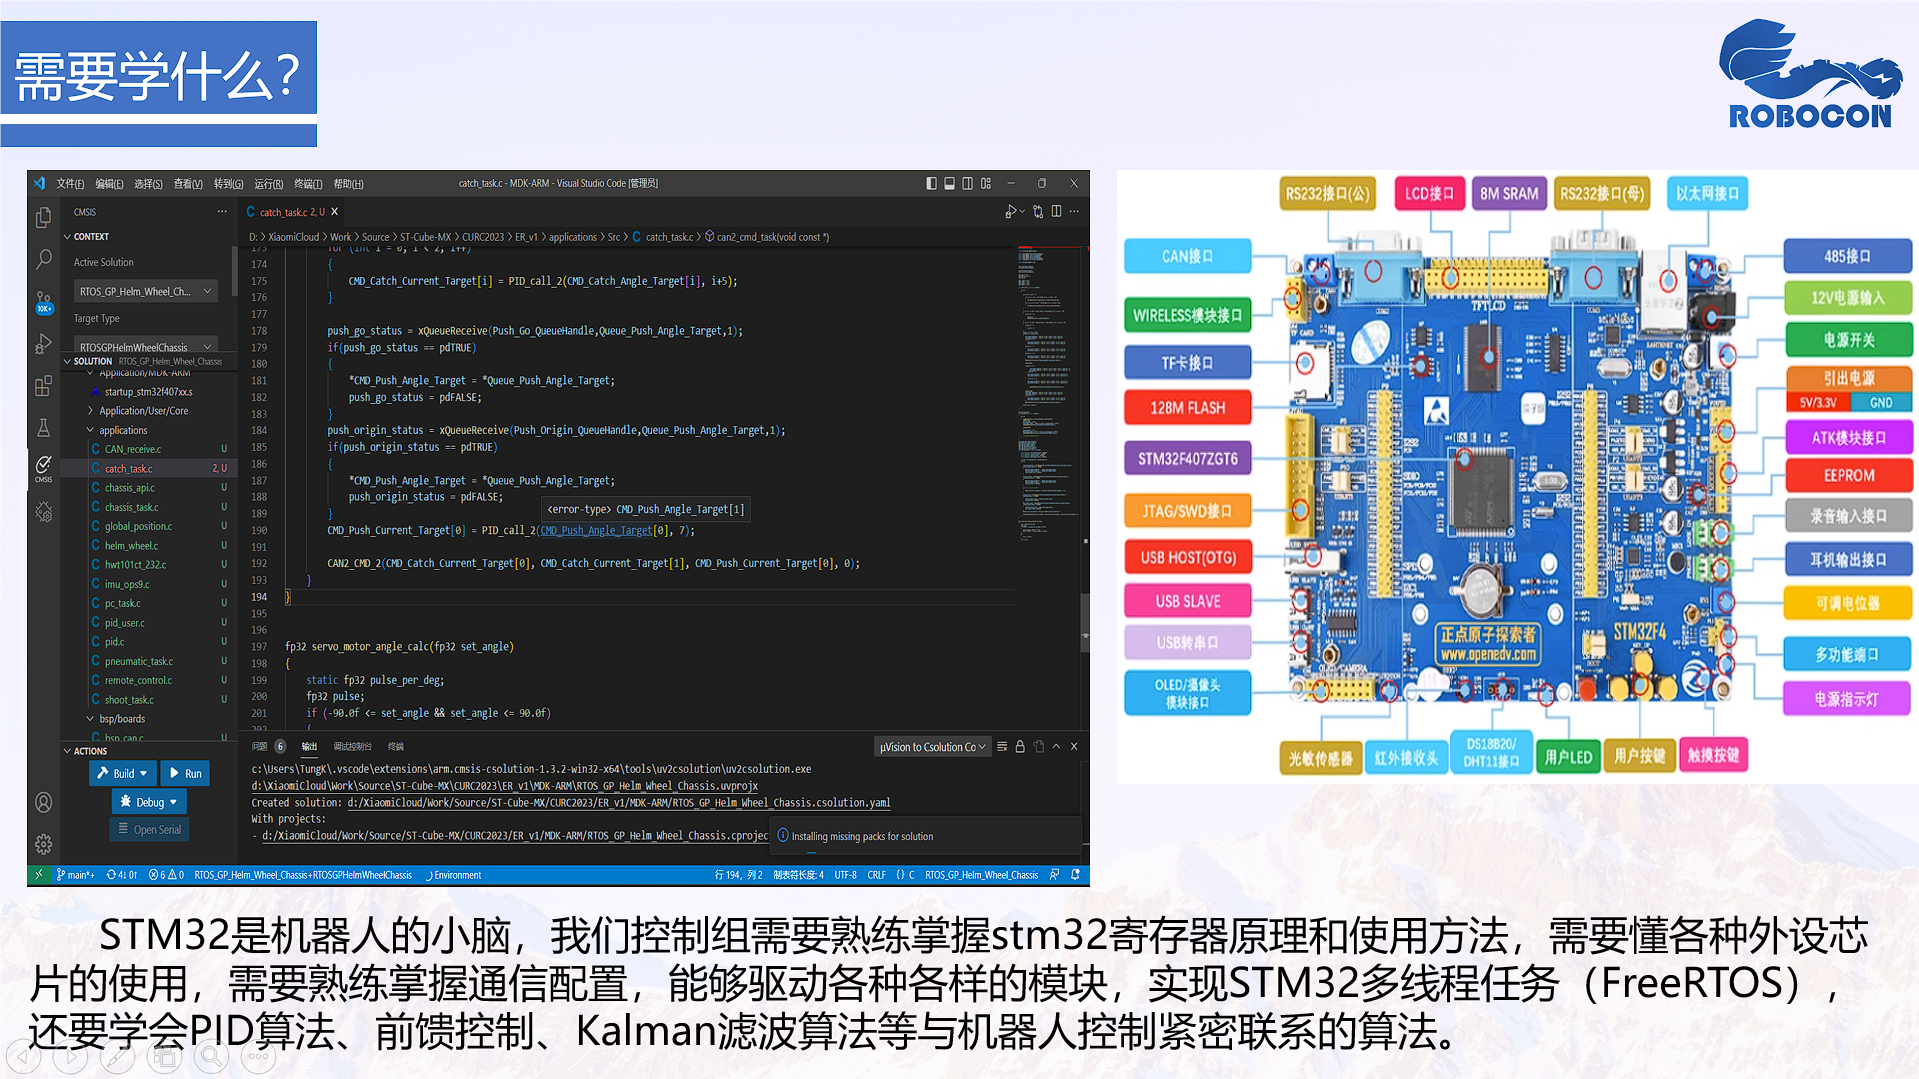
嵌入式组路线

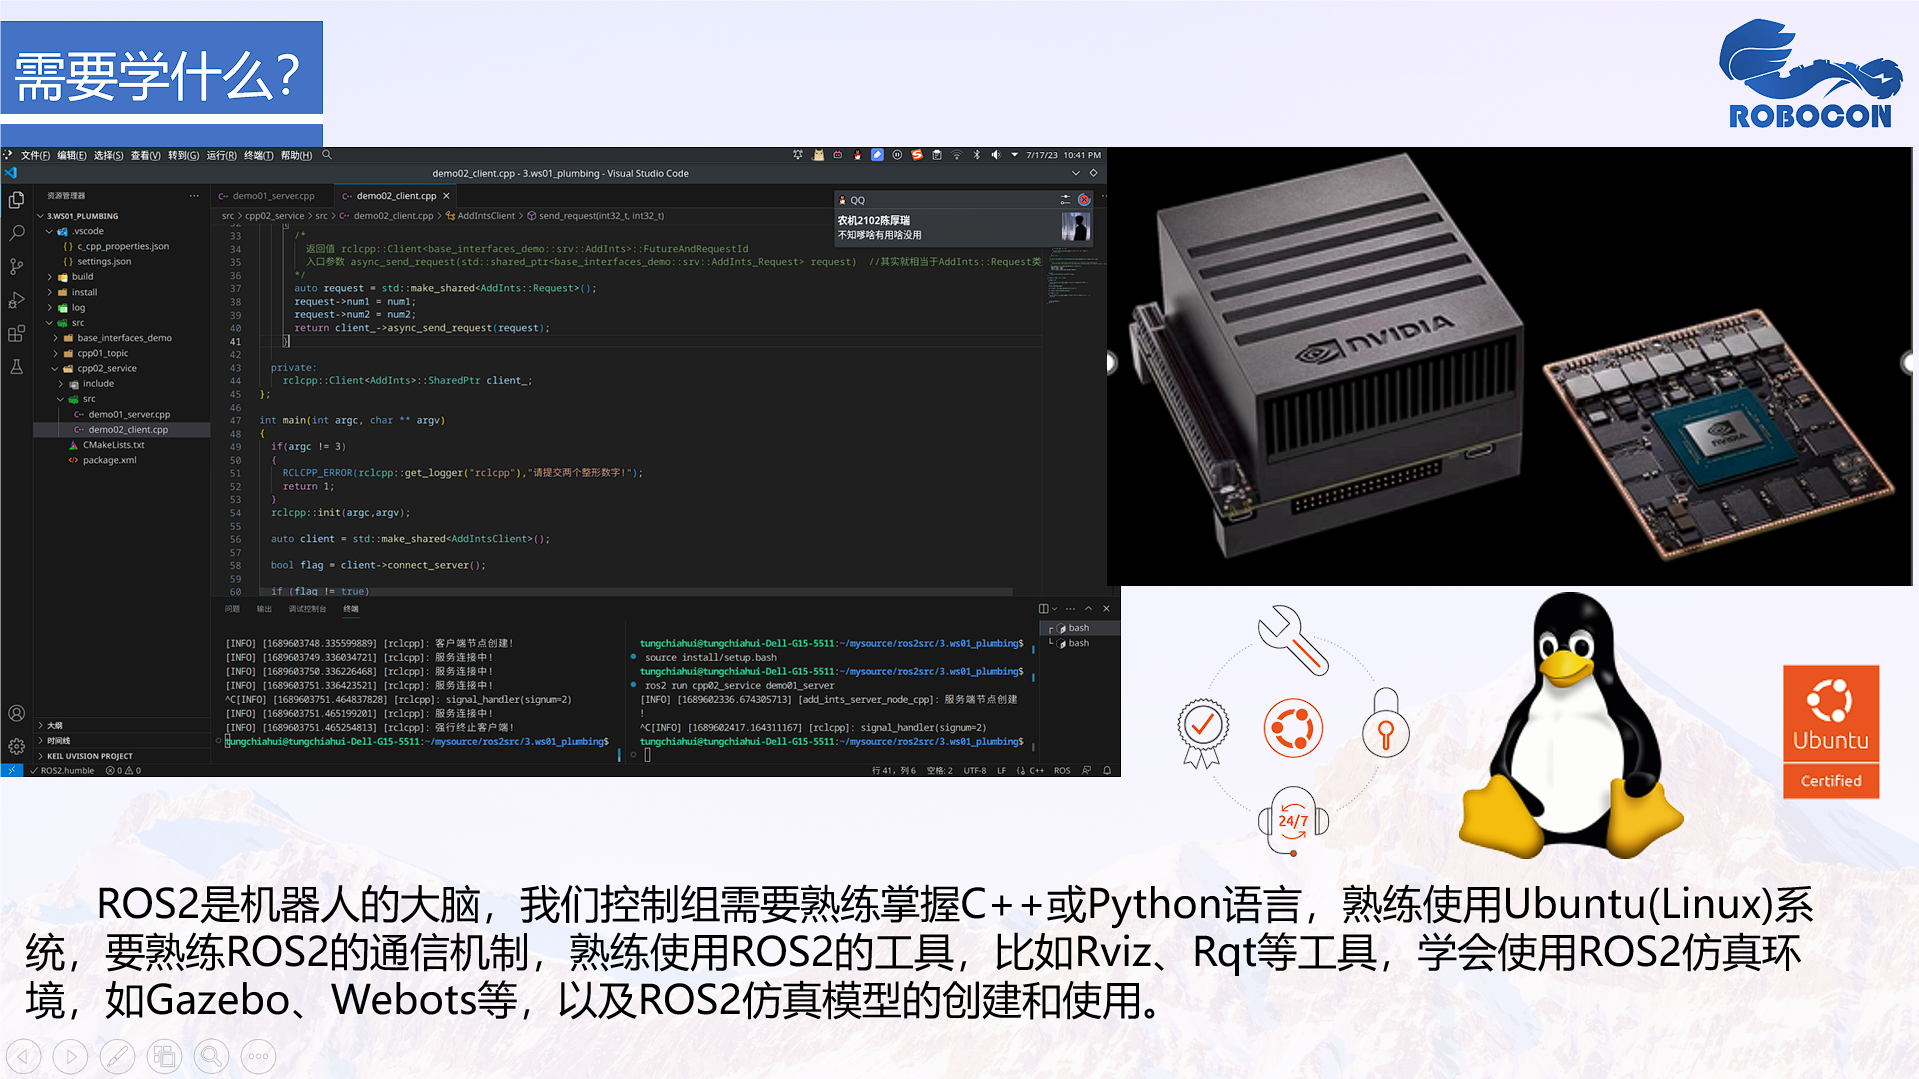
软件算法组路线

运营组路线

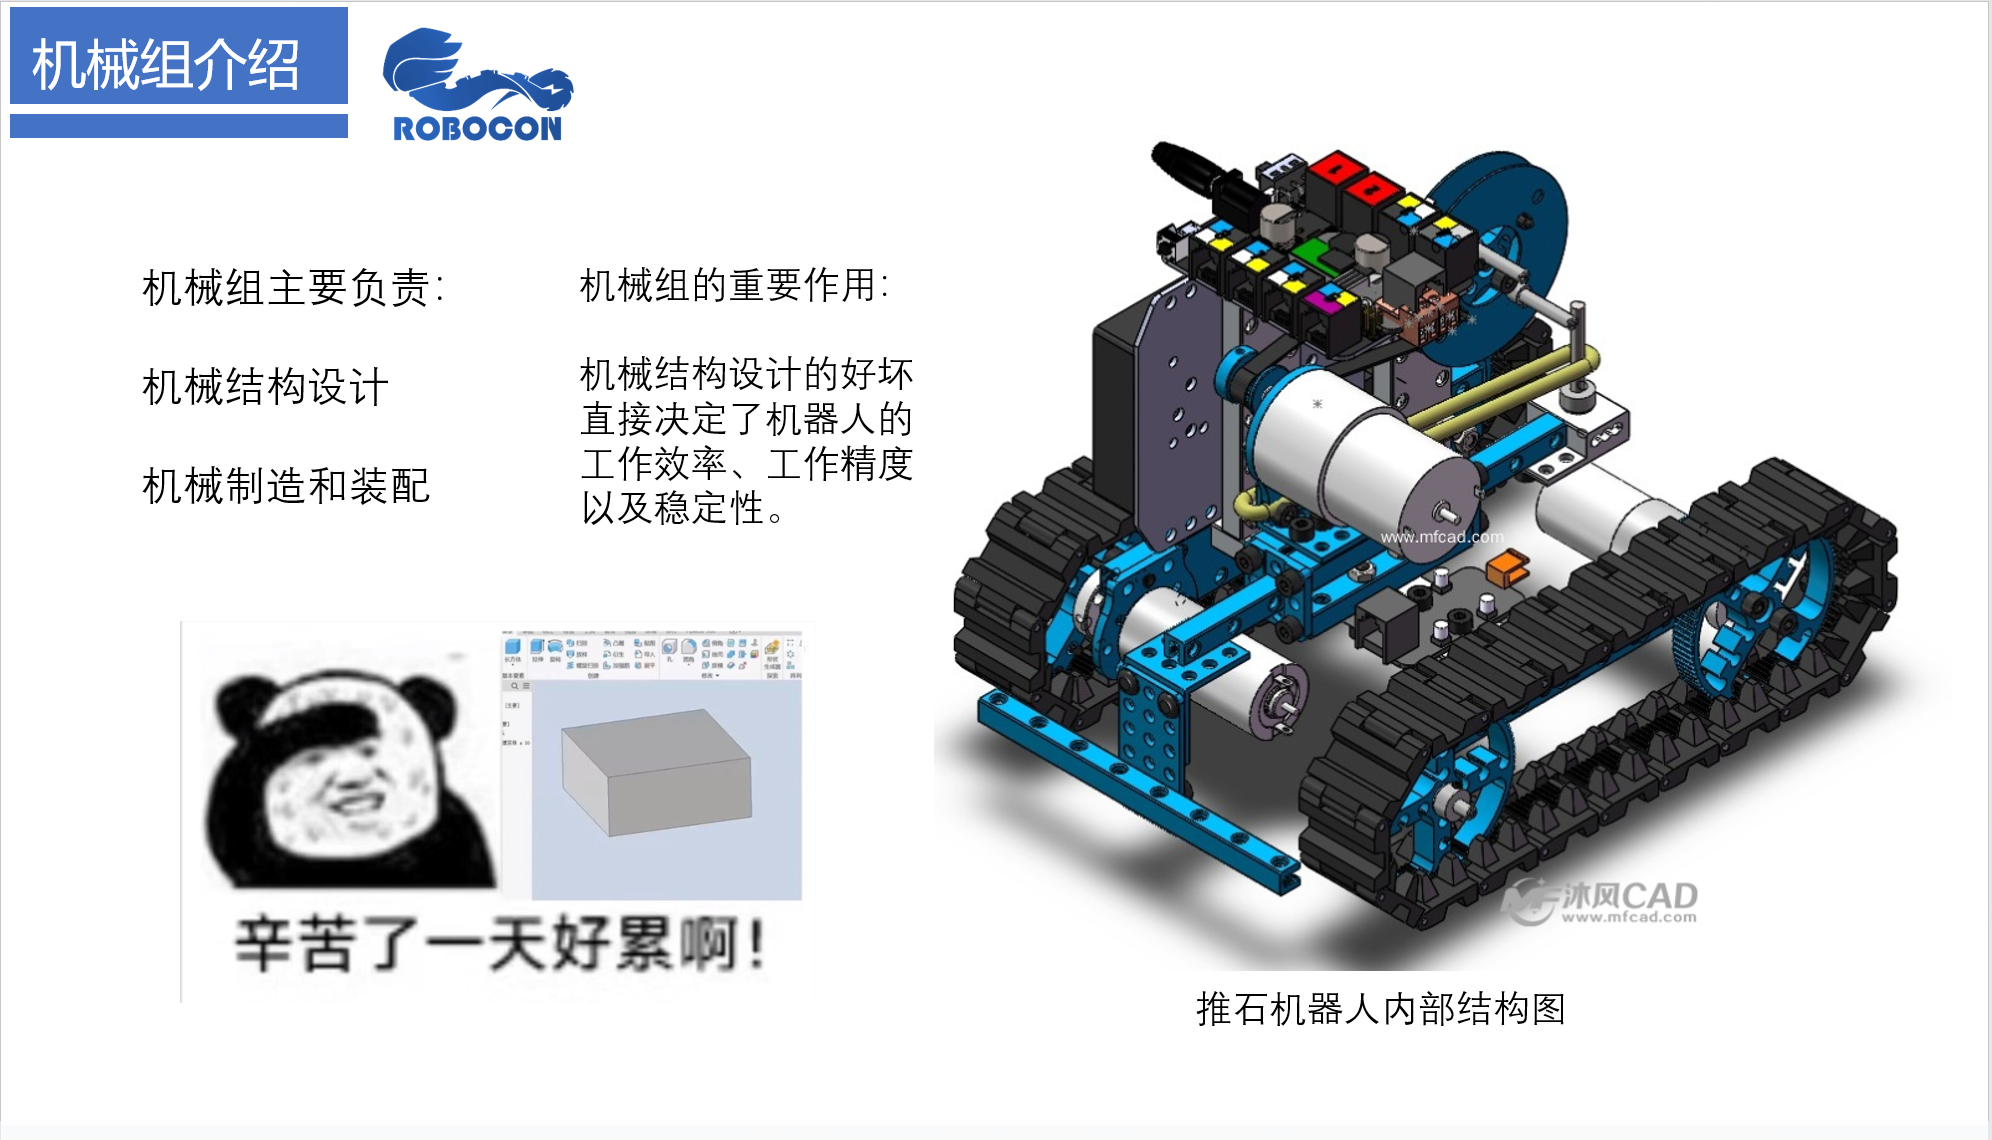
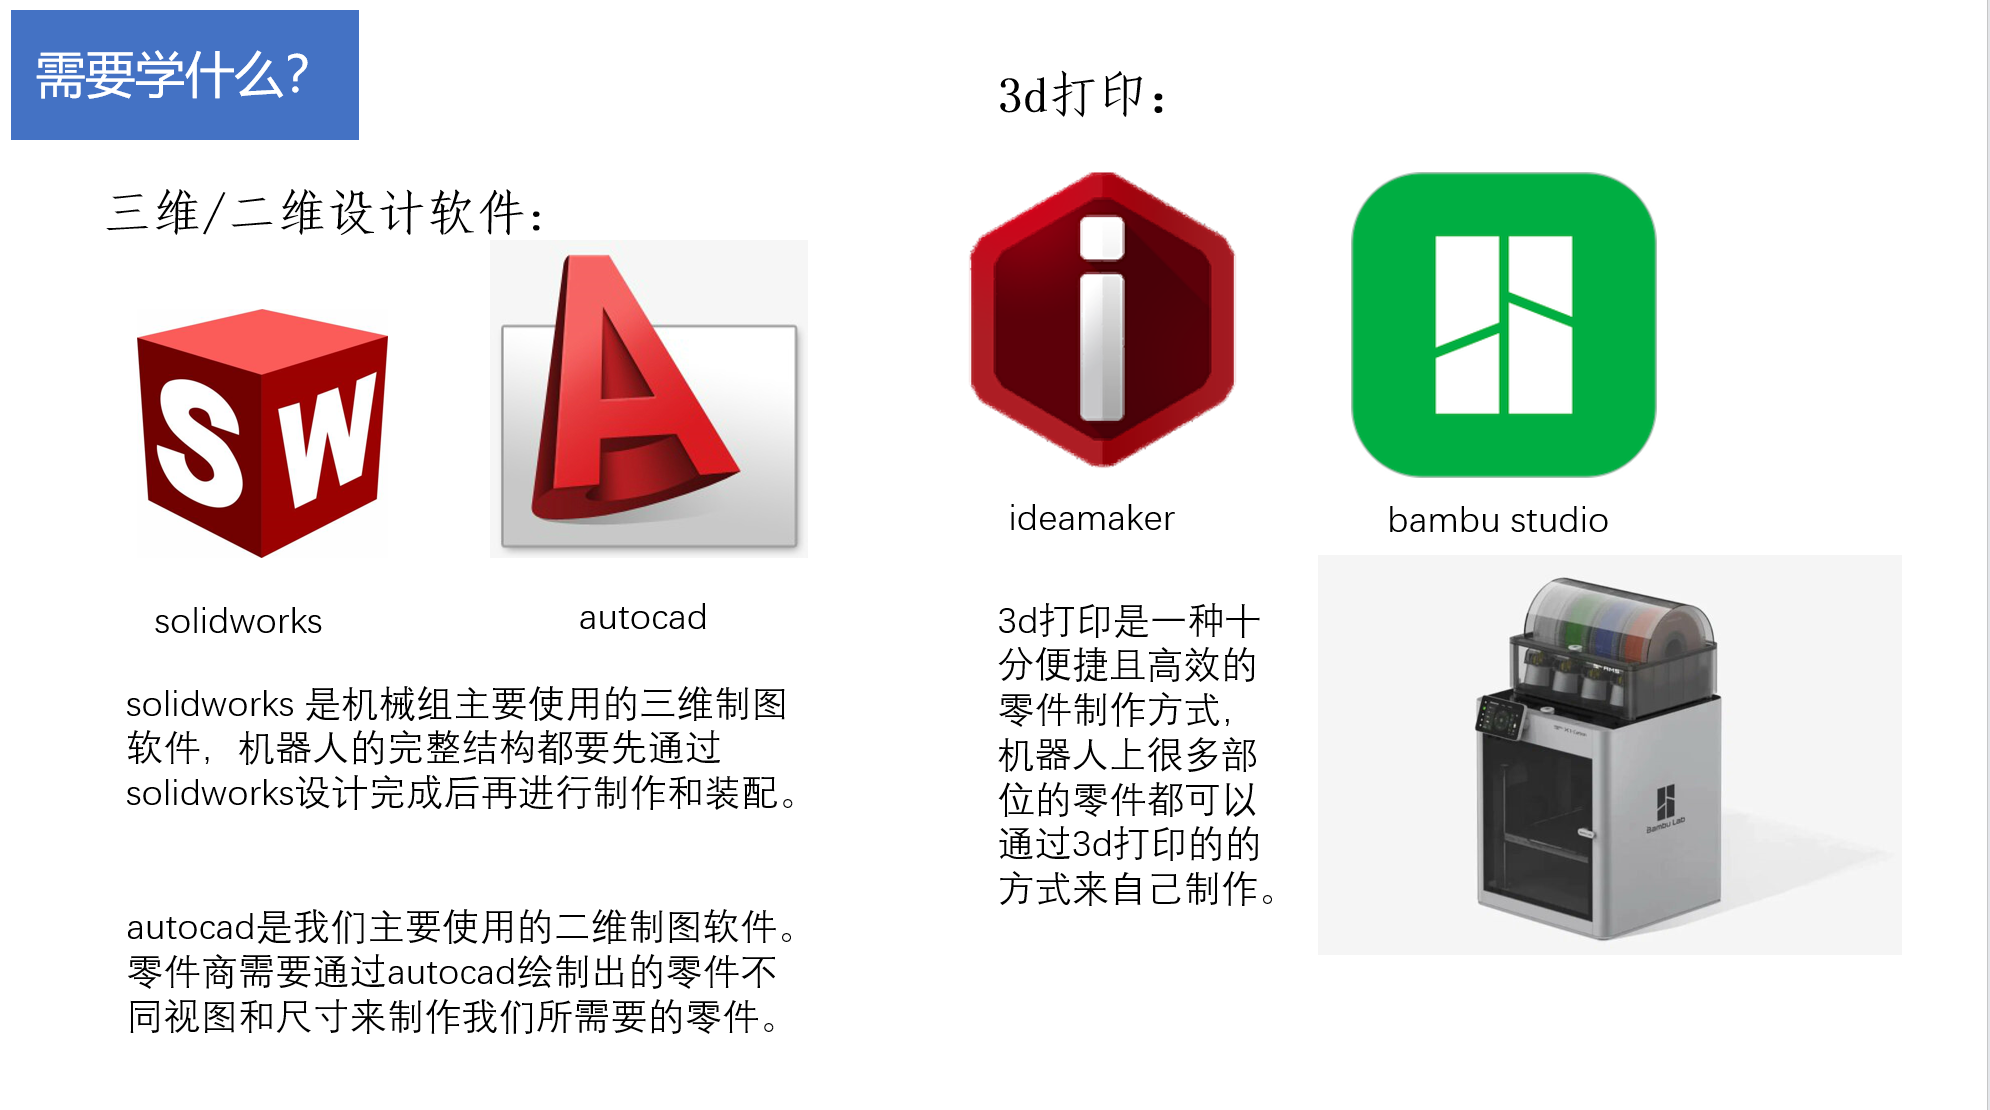
机械组

image.png

image.png

image.png

嵌入式组与软件算法组

整体介绍

QQ\_1722439032071.png

嵌入式组

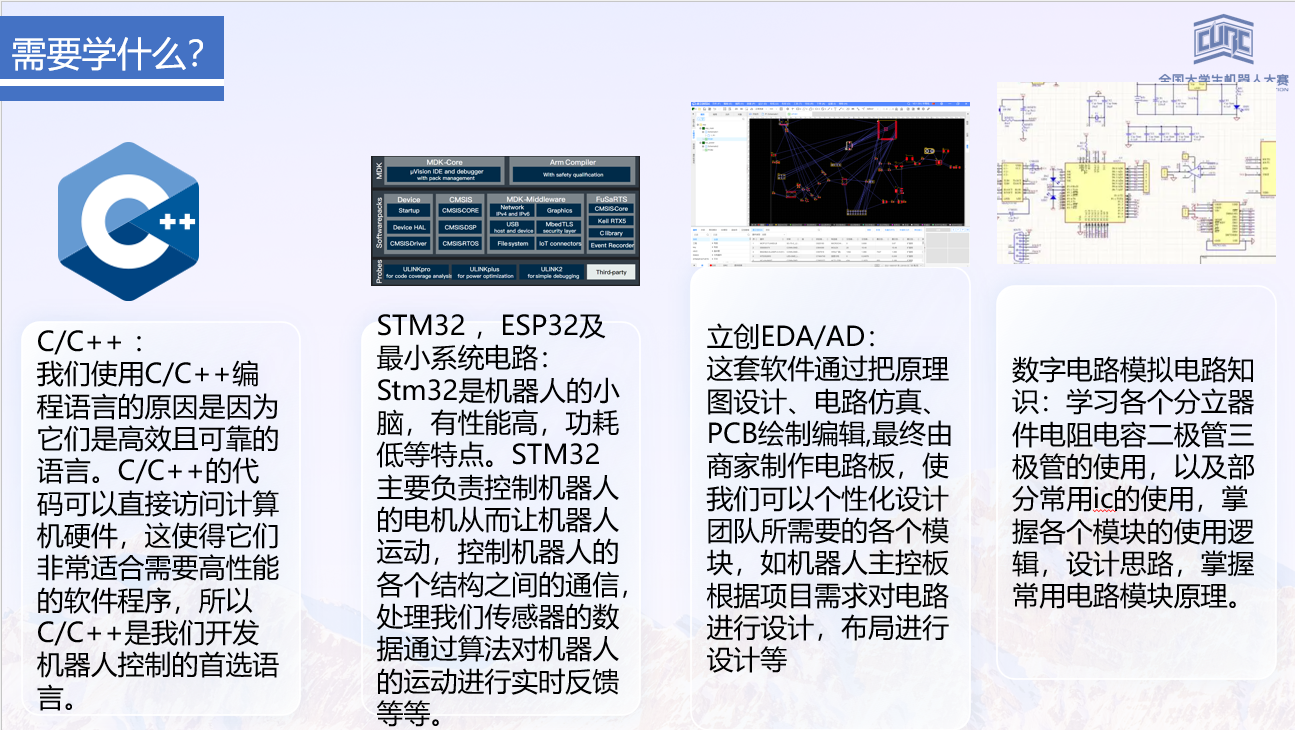
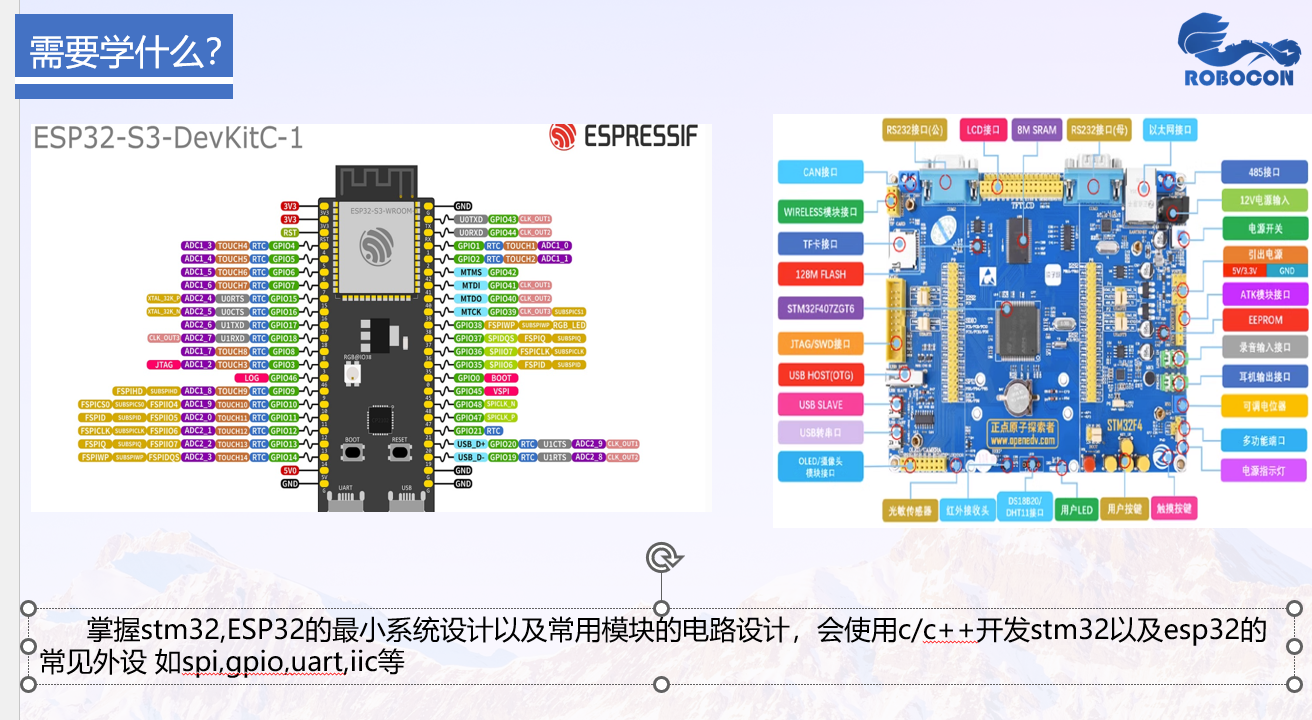
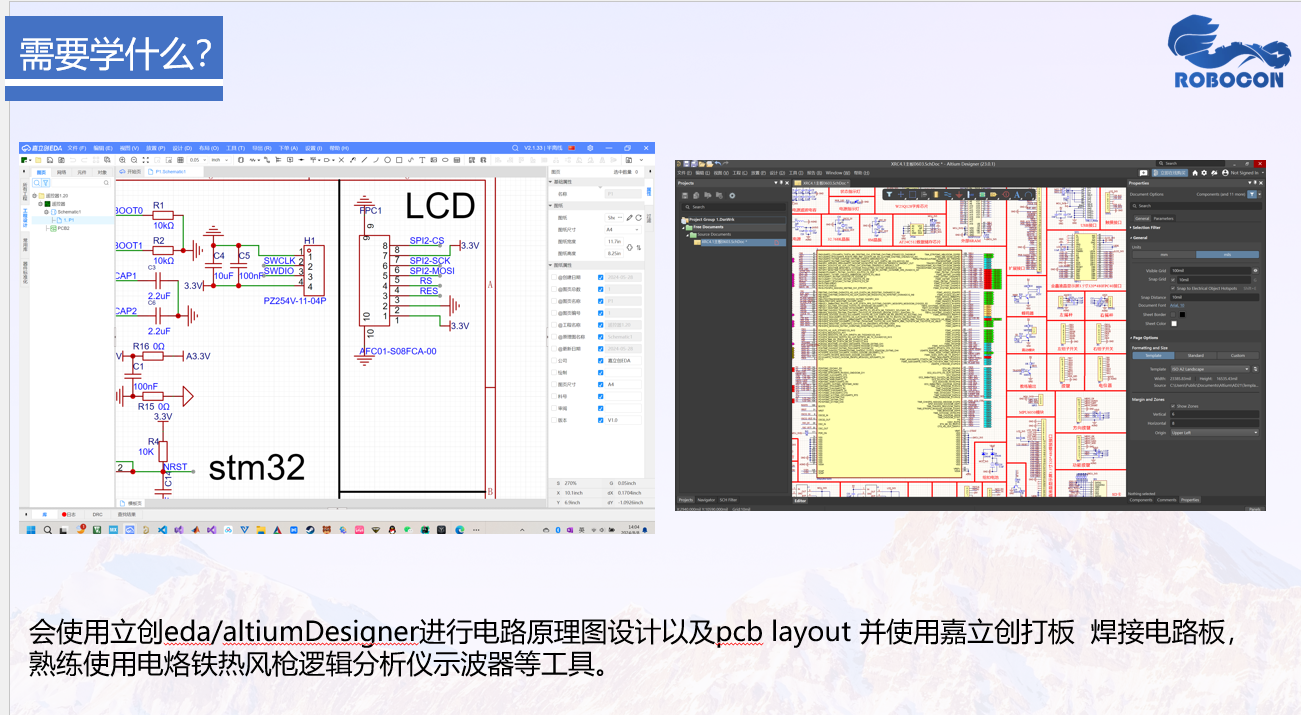
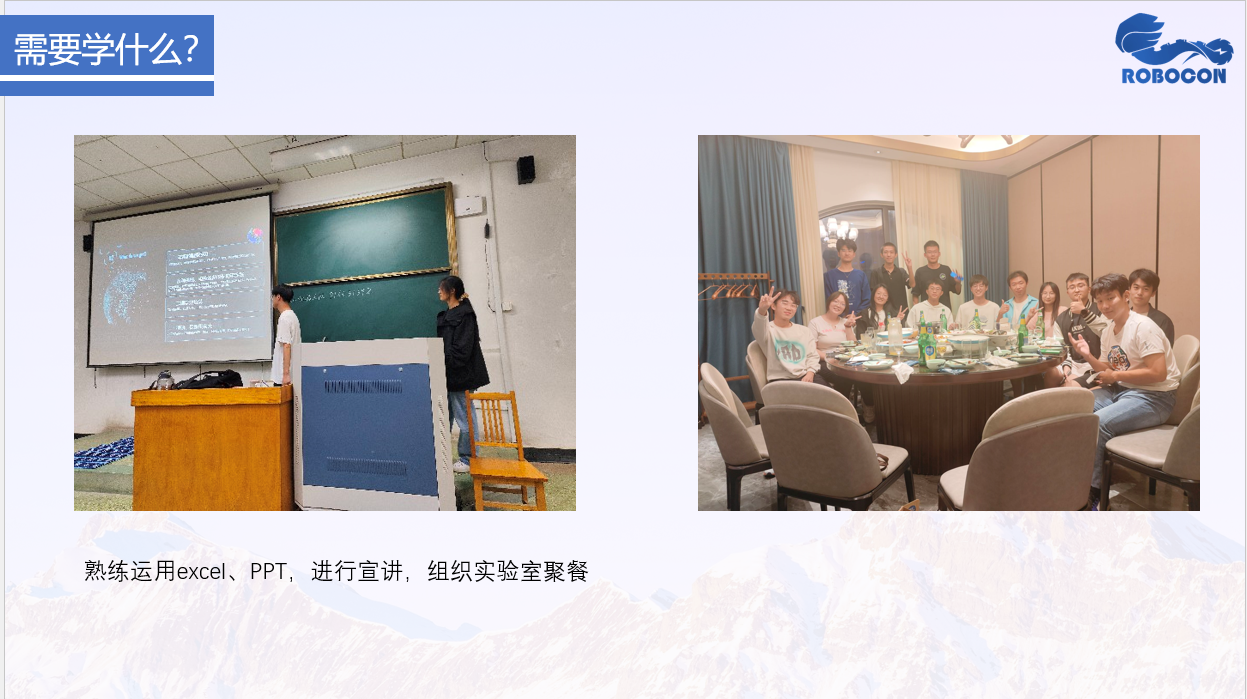
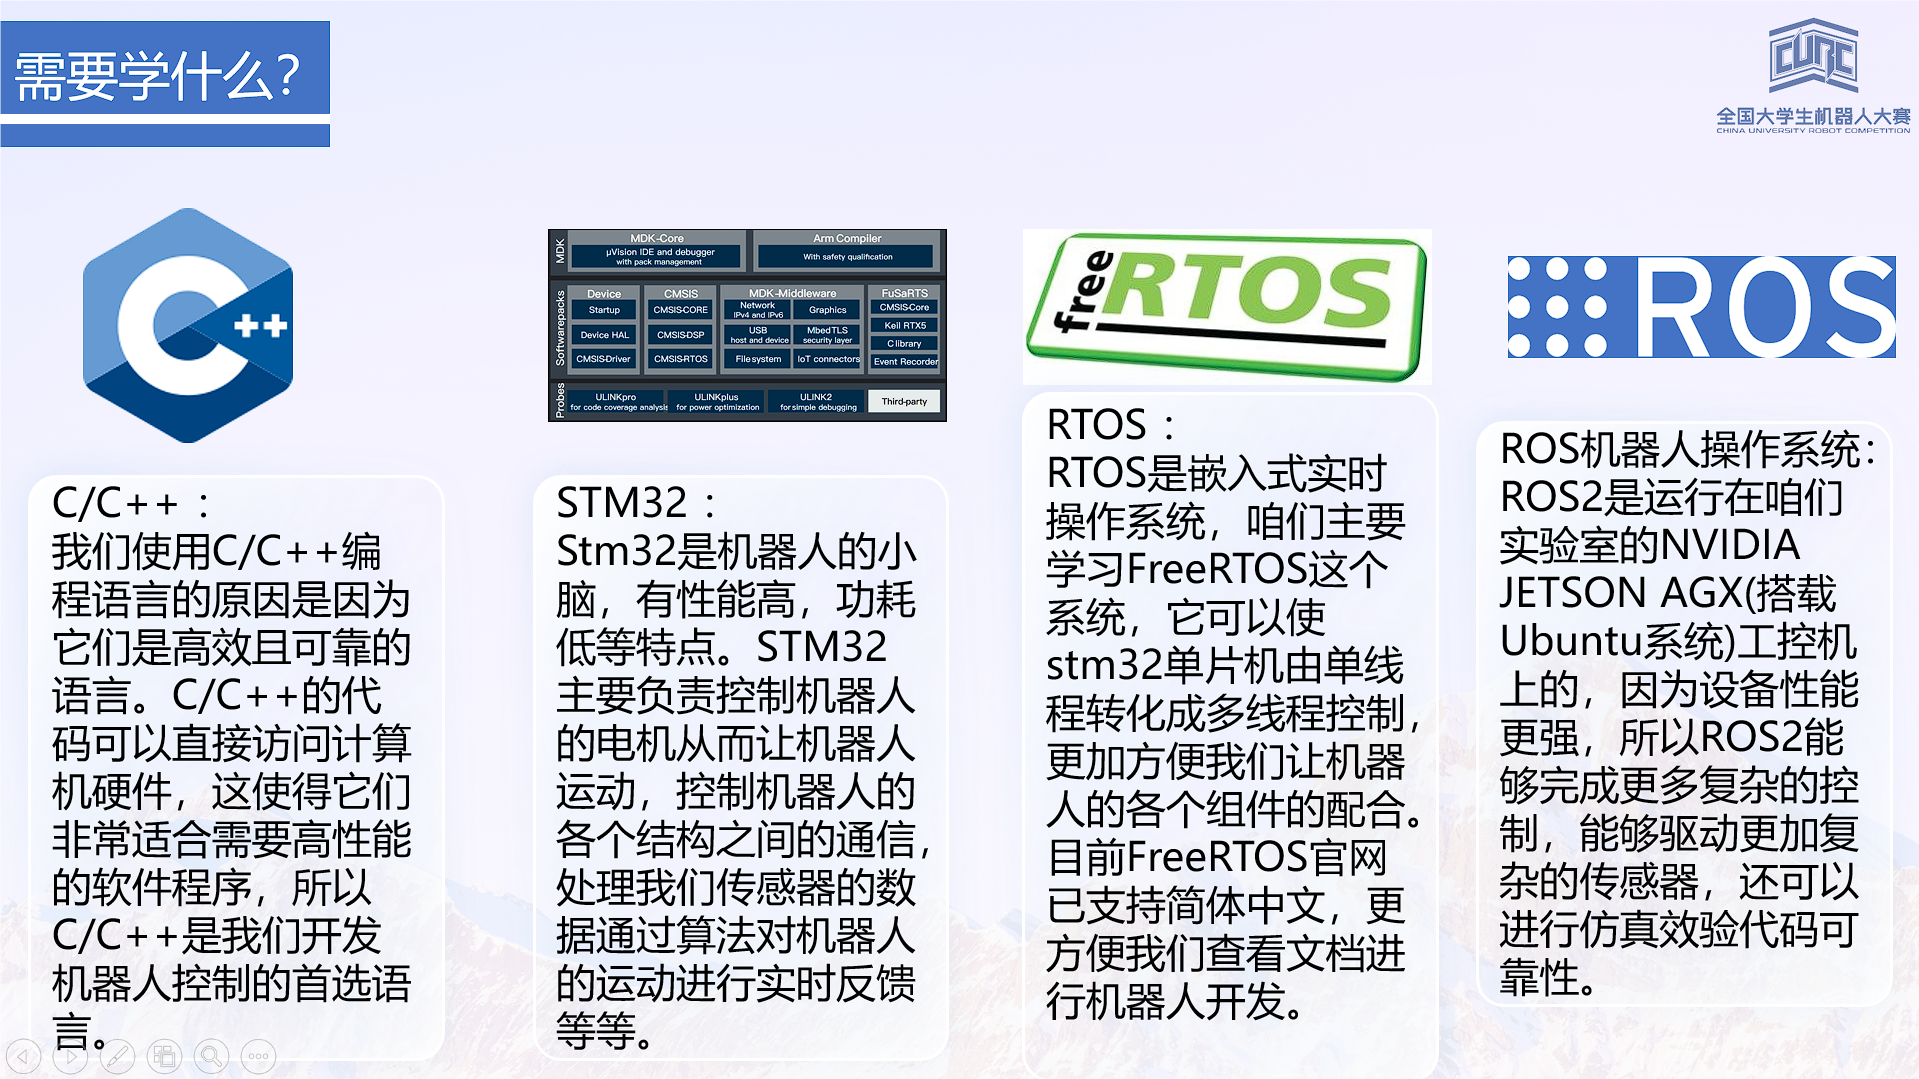
嵌入式组负责机器人控制系统的原理图、PCB、电源、接口和电气布线,负责STM32等微控制器、FreeRTOS、执行器与传感器底层驱动、电机速度环和位置环、嵌入式通信协议,以及急停、限位、看门狗、失联保护和故障检测。

职责一:单片机软件开发
QQ\_1722438830056.png

QQ\_1722438859186.png

QQ\_1722438899773.png

QQ\_1722438930960.png

QQ\_1722438944981.png

职责二:PCB画板

image.png

image.png

image.png

软件算法组

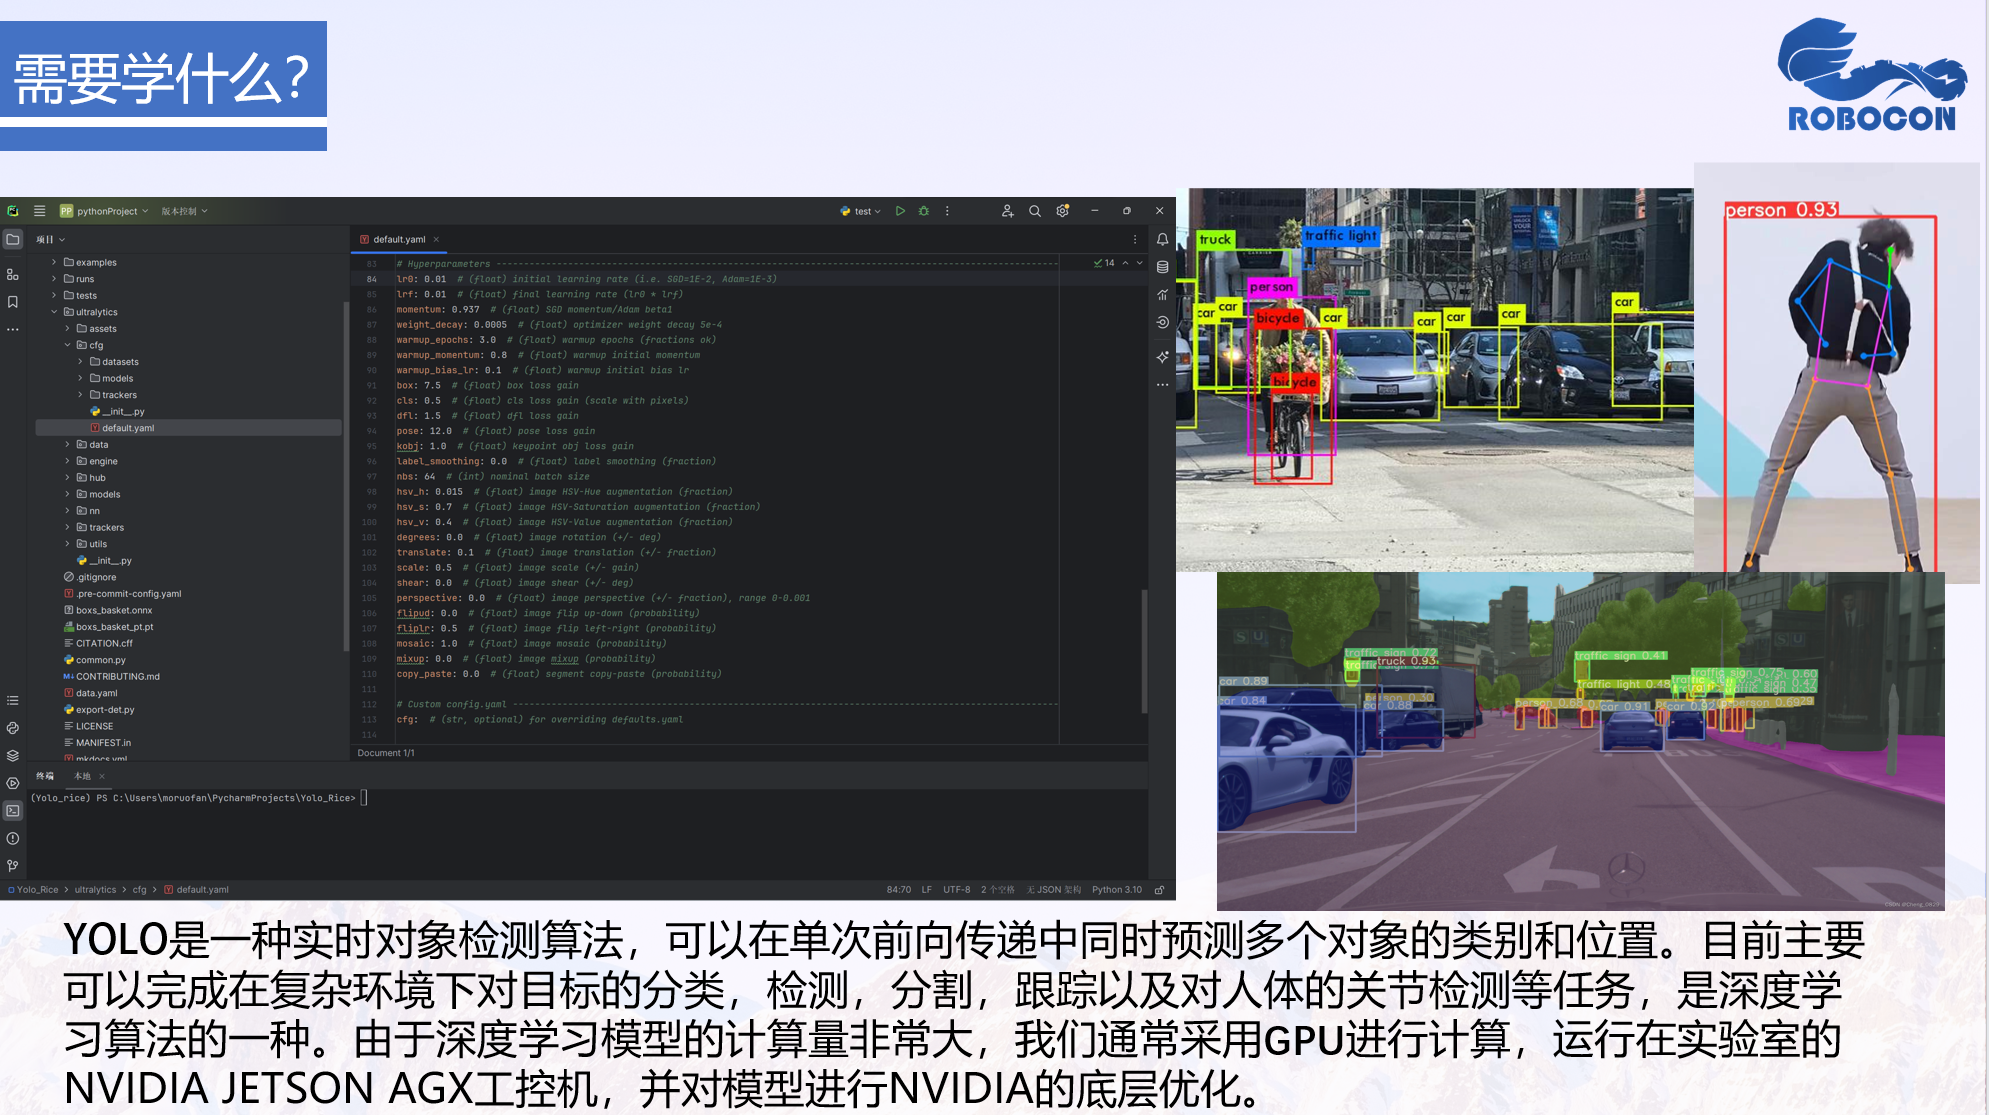
软件算法组负责Linux和ROS2机器人软件系统,负责底盘运动学、里程计、状态估计、传感器融合、SLAM、定位、Nav2、计算机视觉、激光雷达与点云、MoveIt2、任务状态机、多机器人通信和整机软件集成。
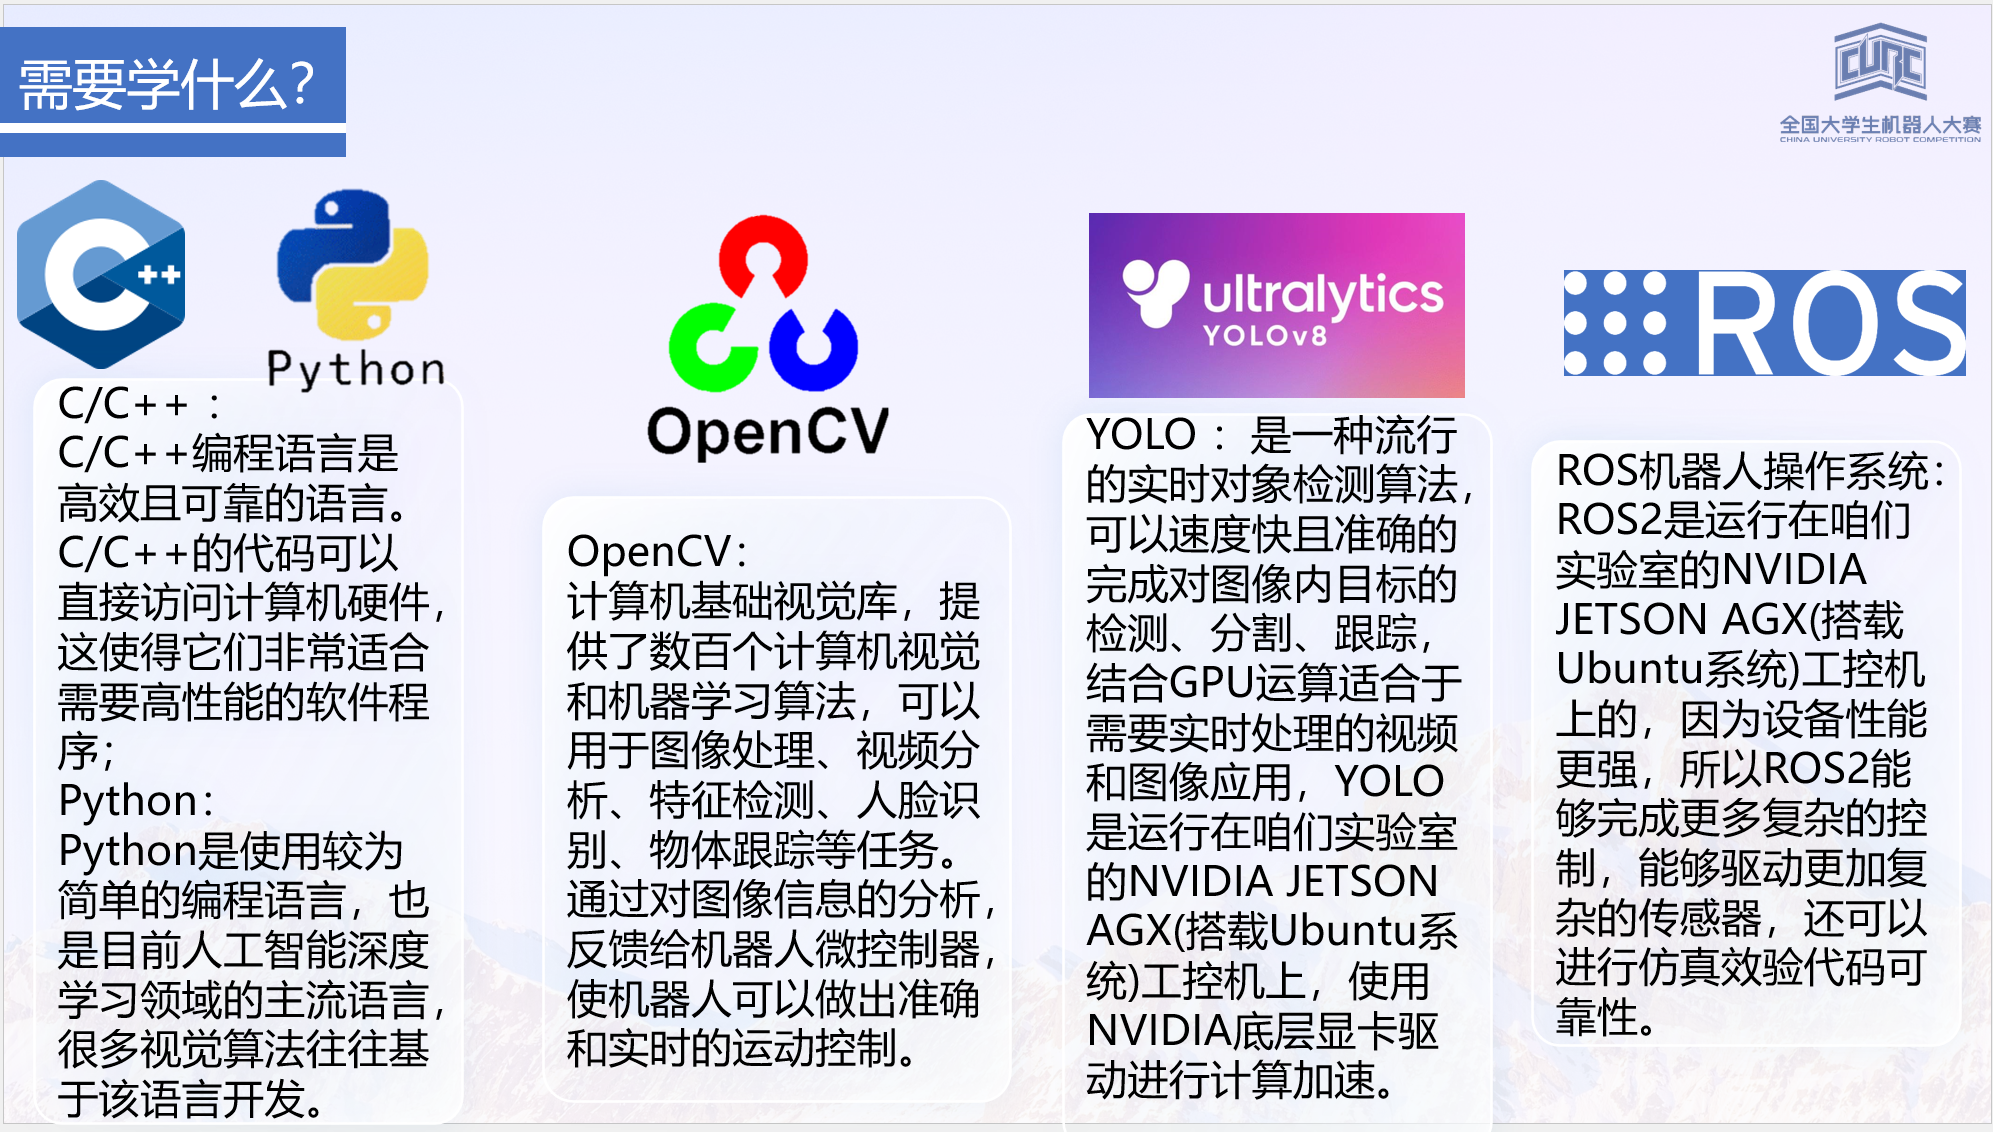
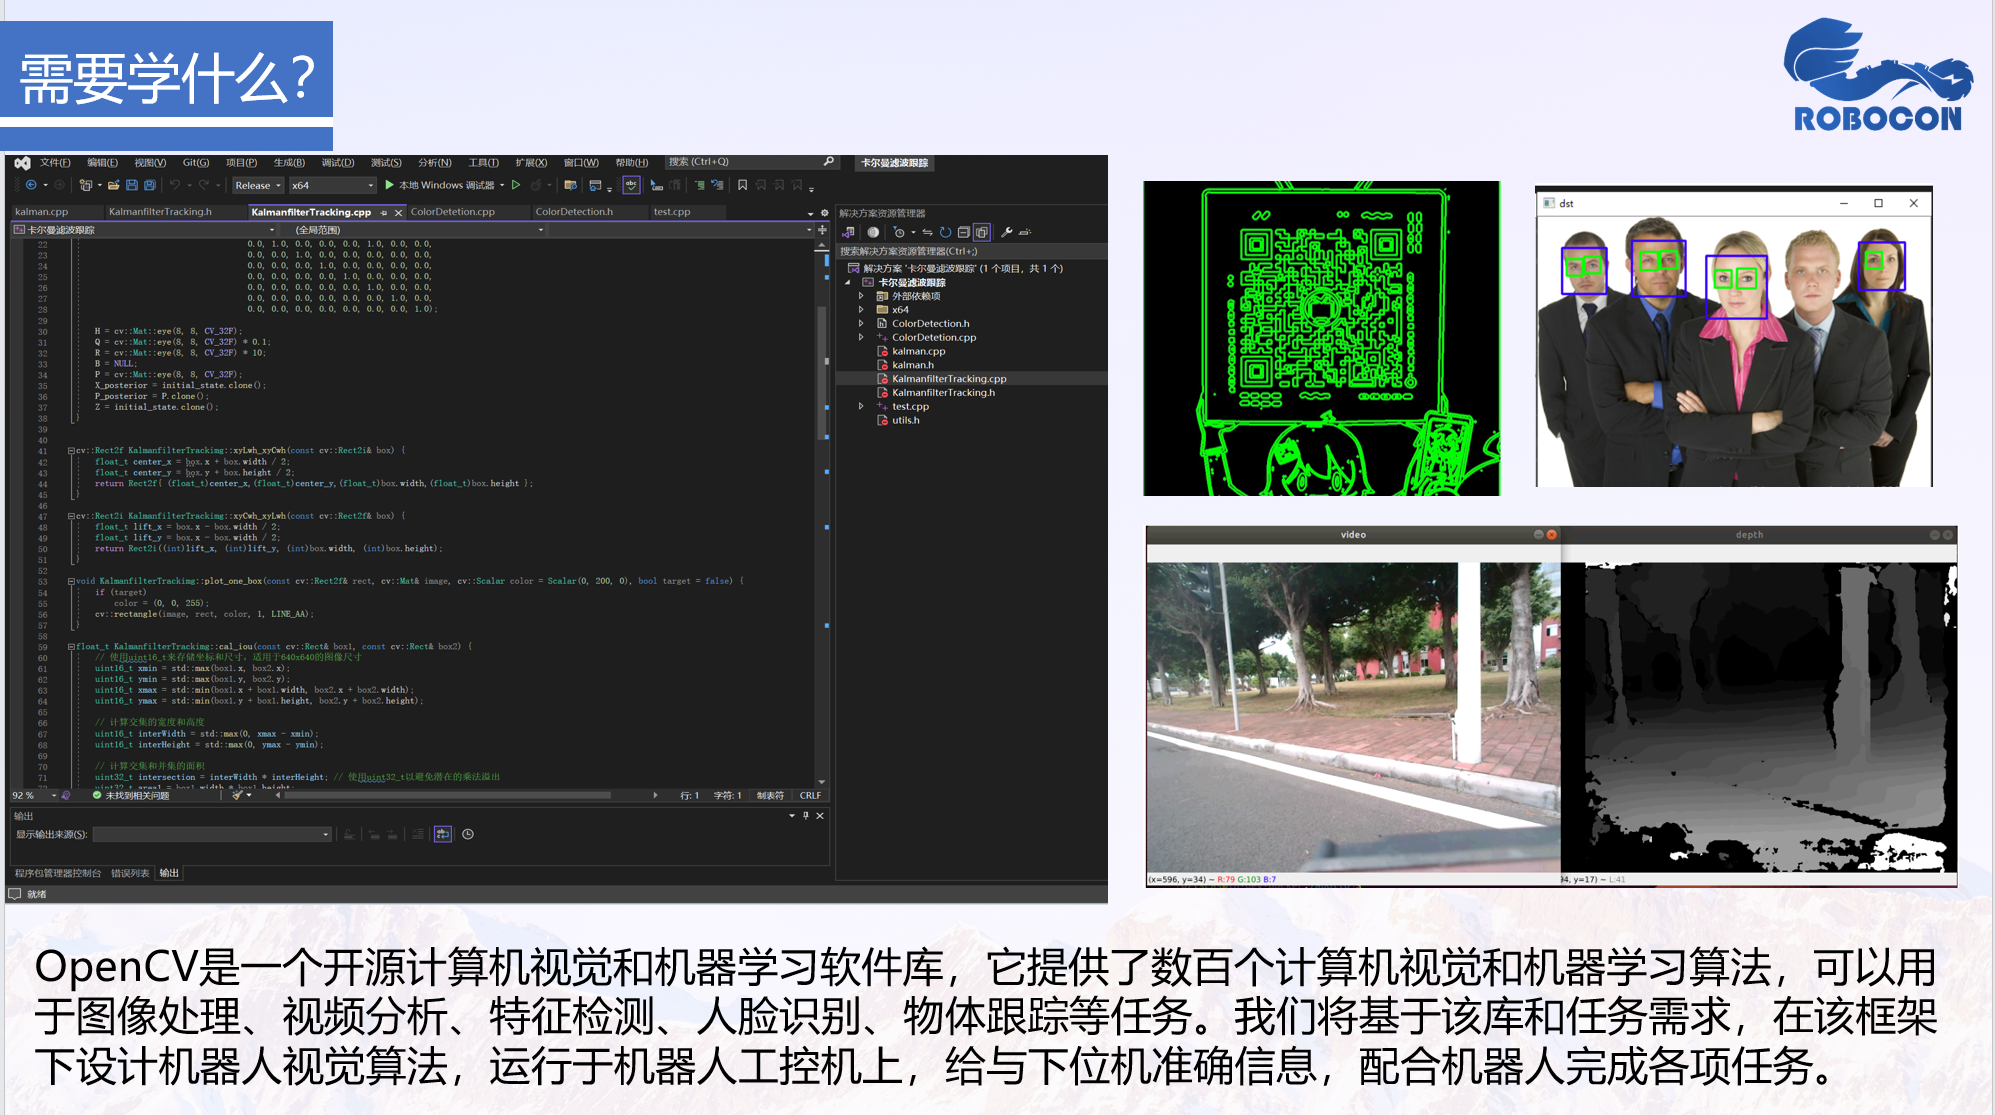
image.png

image.png

image.png

QQ\_1722438899773.png

运营组

{4798CD0E-B5E5-4179-9834-4271B60D168D}.png

{27EDF161-3FA2-44ae-A94B-2BD9E158937A}.png

{87415EEC-076C-4487-A617-FF54DD6ADE43}.png

四、加入我们

f954363b-445c-43e1-90a4-e525a2232192.png

网站教程入口