
第 4 节
机械组路线

引言:
目录:
机械基础知识
机械基础软件学习
建模软件(Solidworks2025)
切片软件(Bambu studio / Prusa G-code Viewer/ideaMaker)
出图软件(Mastercam/ArtCam)
控制软件(Candle/LaserRGBL)
素材库(大工程师/沐风网)
报价平台(铨洲智造/立创商城)
标准件认识及使用
力学基础
静力学
动力学&运动学
材料力学
机械原理&机械设计
互换性及精度公差
机器人学基础
**机器人运动学(Kinematics)**是研究机器人机械结构运动特性的基础理论,主要包括正运动学和逆运动学两个分支。其中,正运动学描述了由机器人关节空间到机器人工作空间的映射,研究在给定各关节变量的情况下,确定末端执行器在工作空间中的位姿,正运动学也被称为运动学建模;逆运动学描述由机器人工作空间到机器人关节空间的映射,研究在给定末端执行器工作空间位姿的情况下,确定各个关节的变量参数,逆运动学也被称为运动学求逆或求逆解。
机械设计制造
动力单元及设计
传动单元及设计
轴系设计
轮组构型及典型案例
底盘布局及典型案例
经典机构设计
轻量化设计思路
制造工艺及加工方法
历届参赛机器人经验总结
实验室工具仪器
实验室简单工具使用
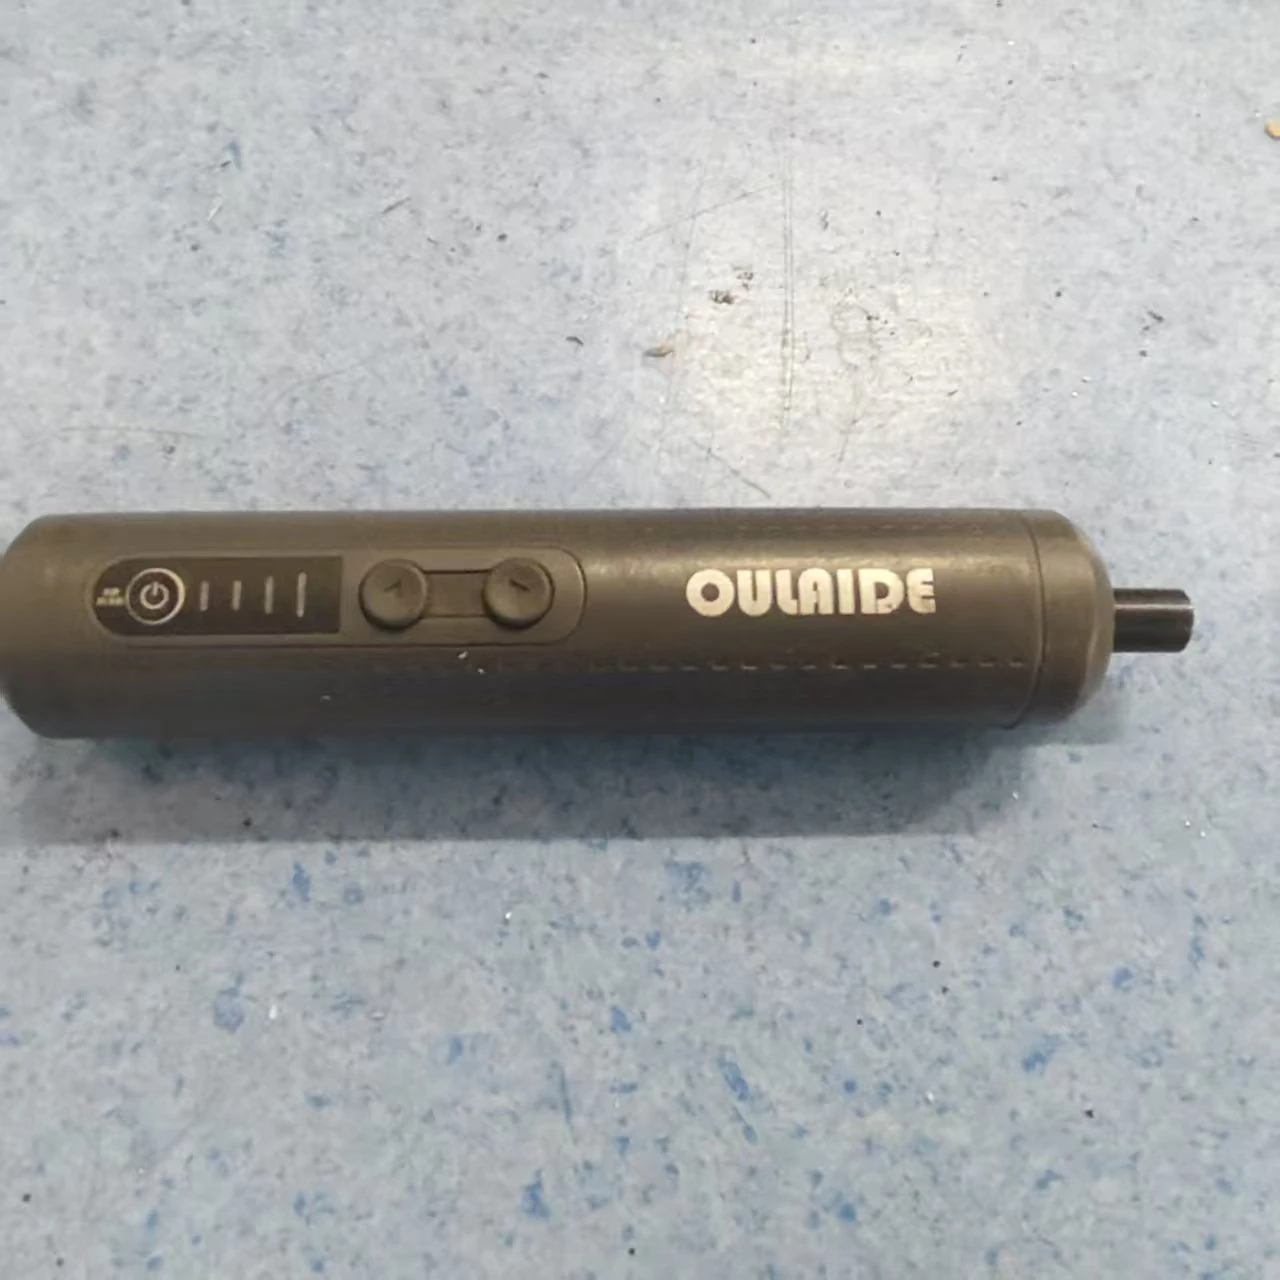
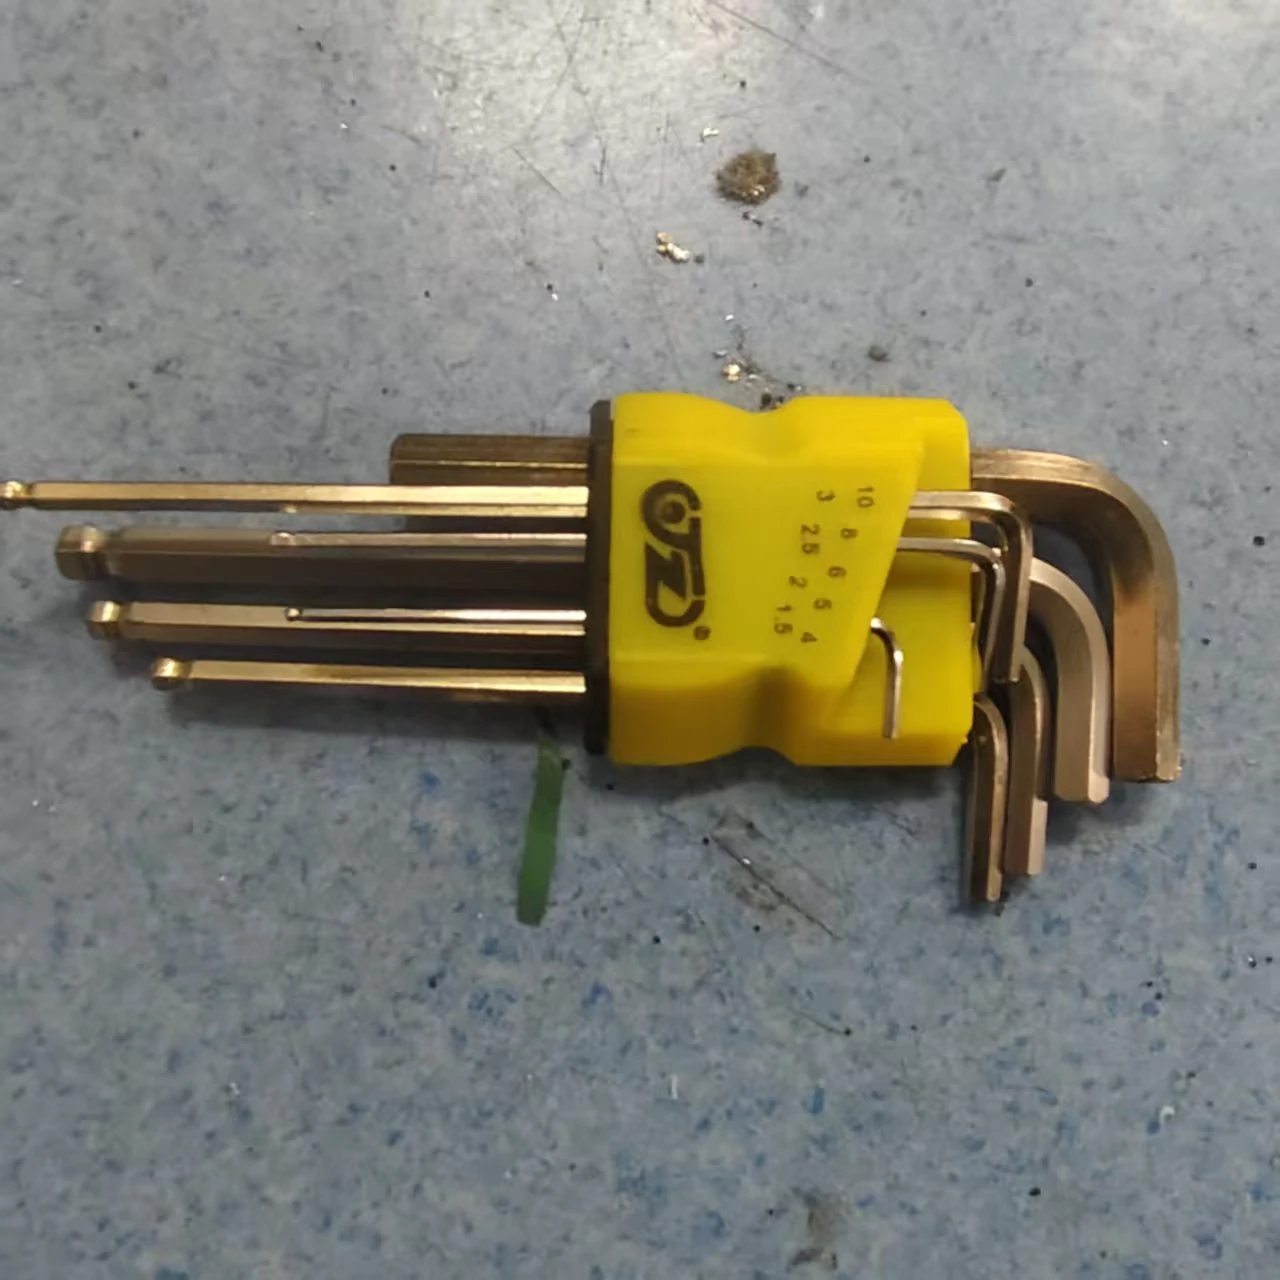
六角扳手 拧螺丝用,用在电钻用不了的场合 以及螺丝需要拧紧的情况 用完归位!!!推荐自己拥有一套
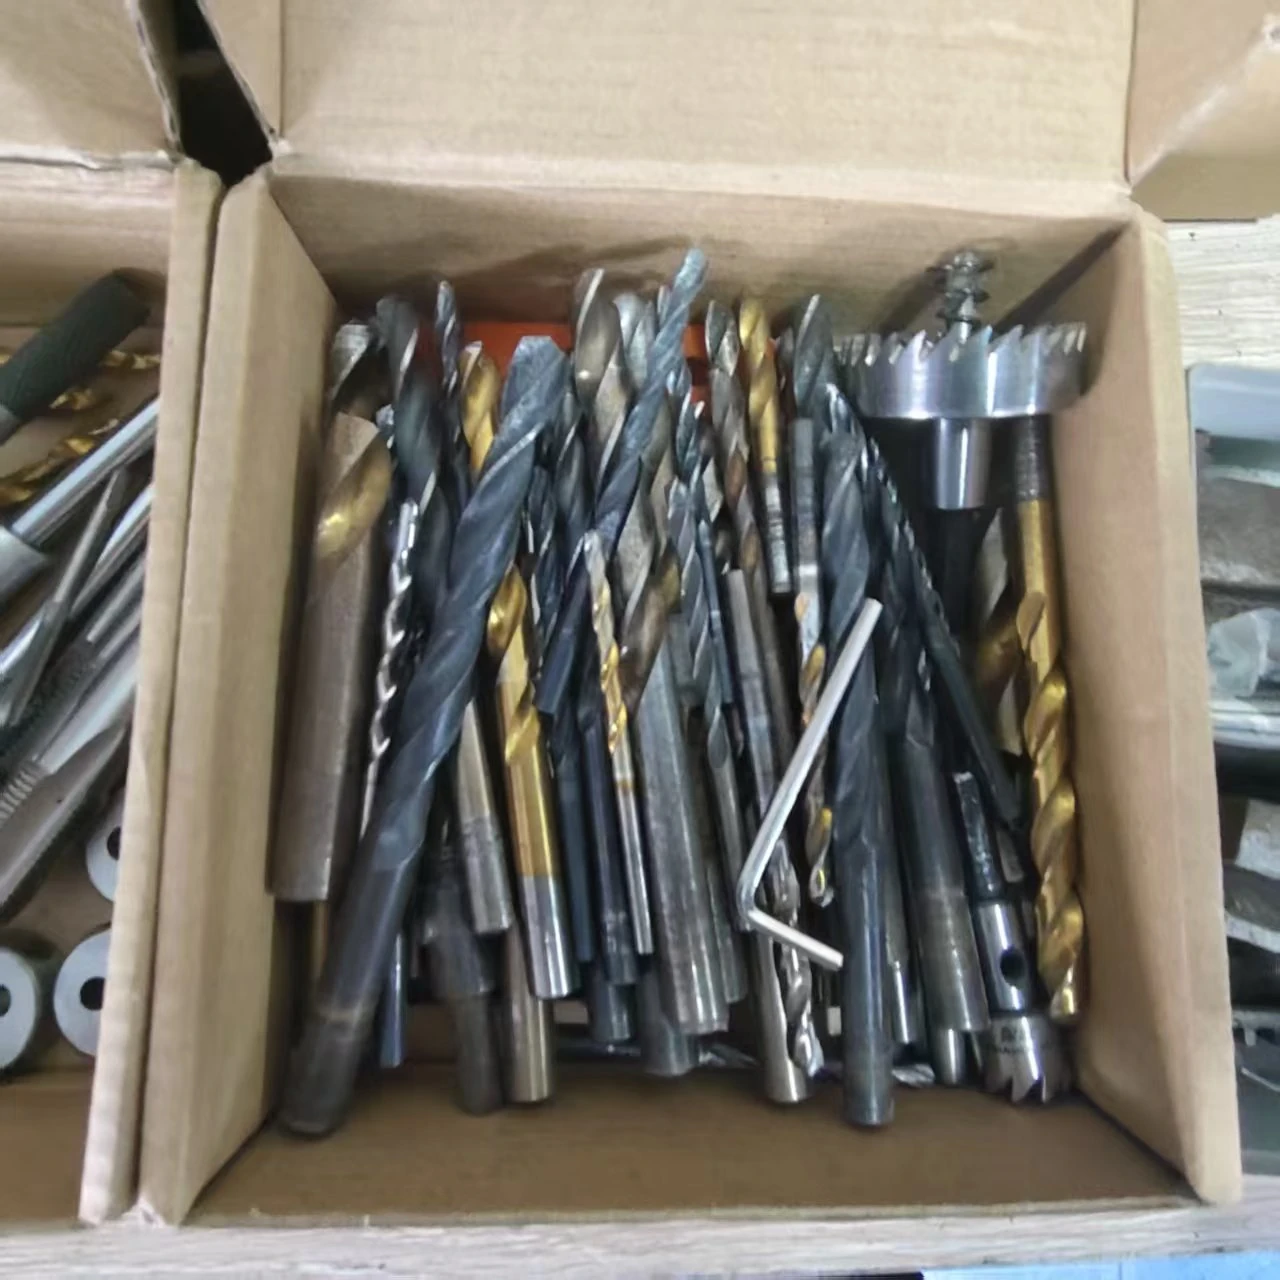
钻头 打孔用
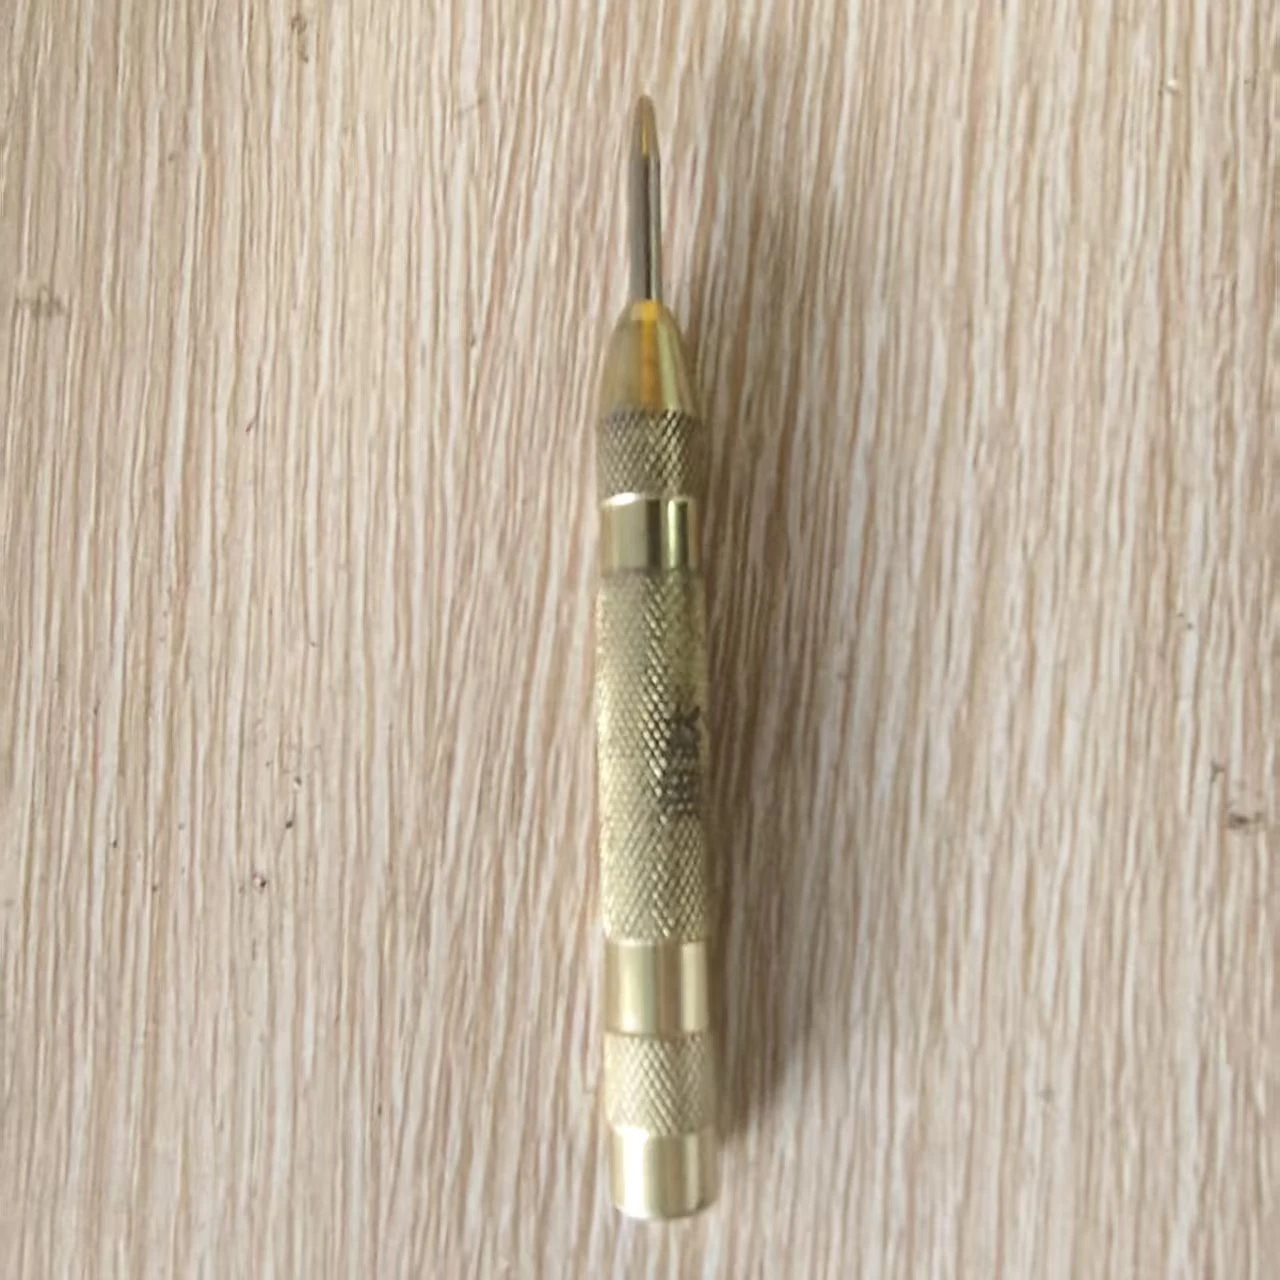
样冲 为打孔定点
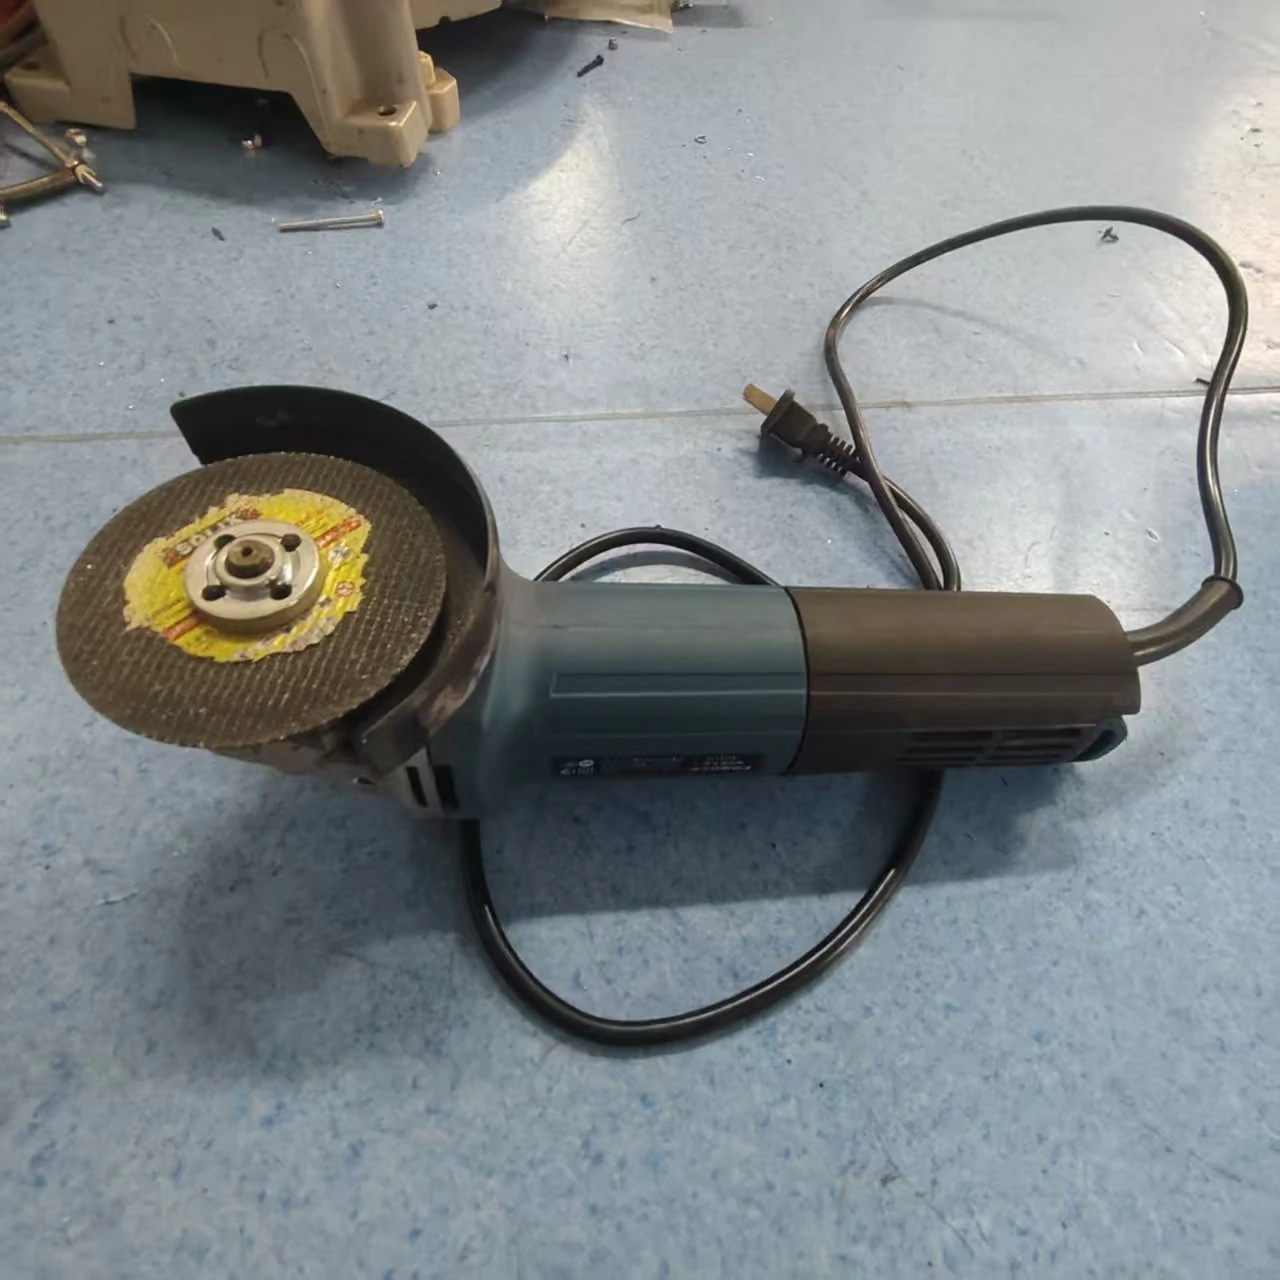
角磨机 切割用(已知切过铝管,玻纤,光轴,螺丝),固定好被切物
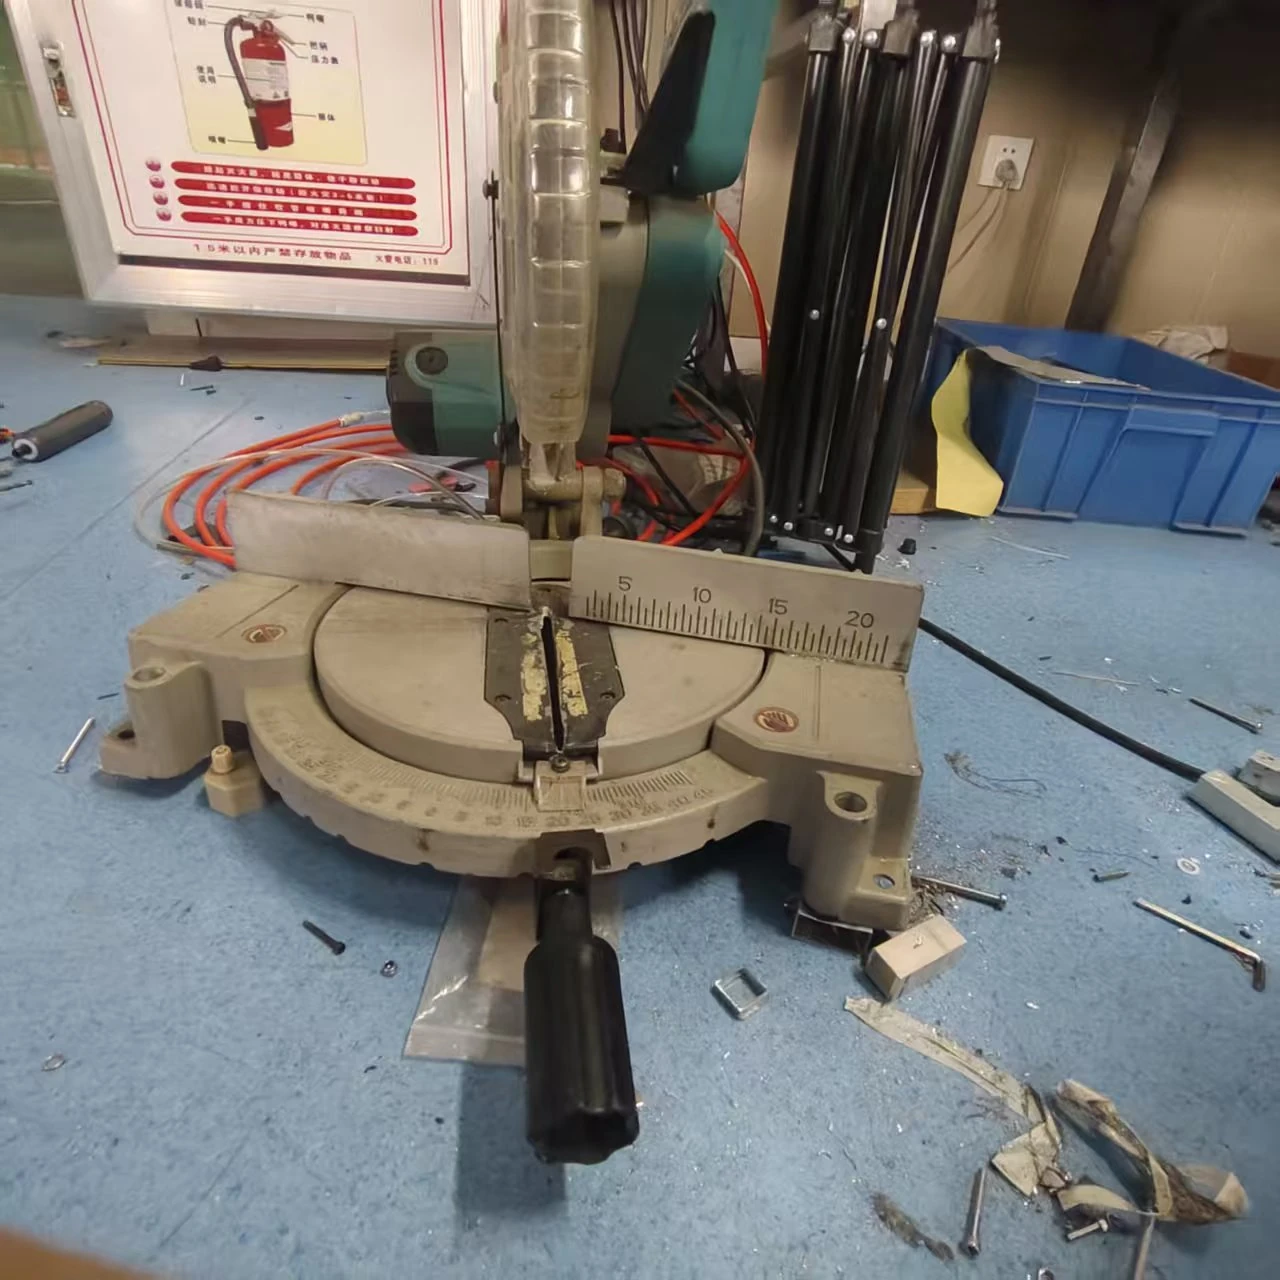
锯铝机
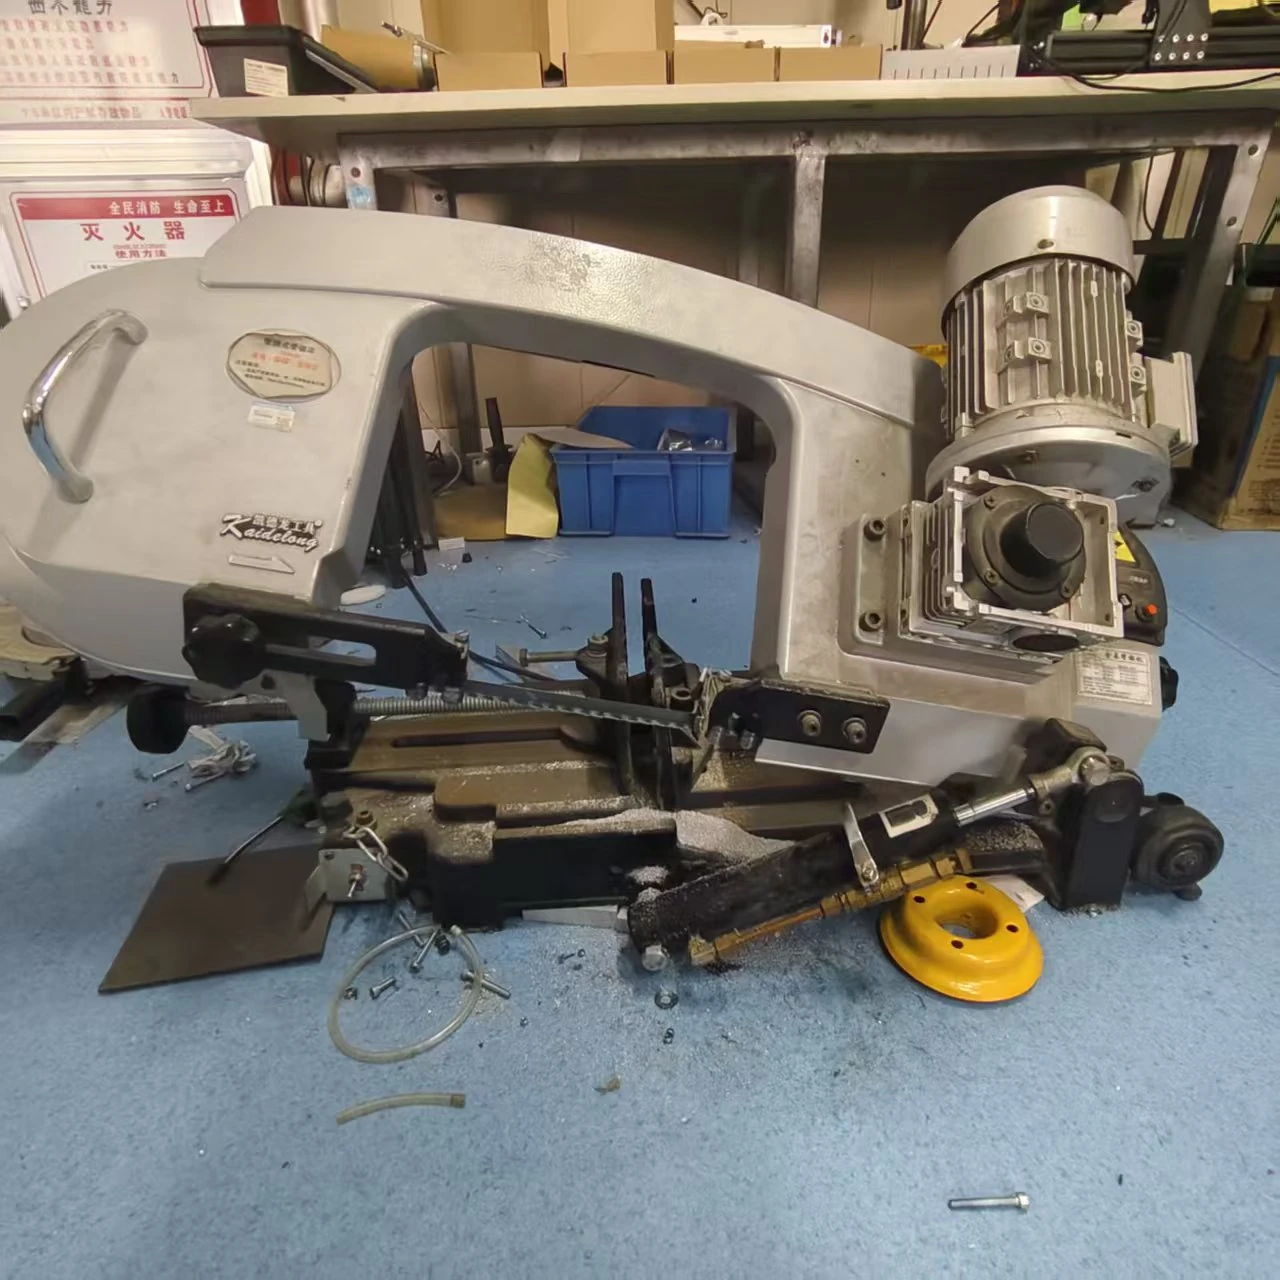
锯床
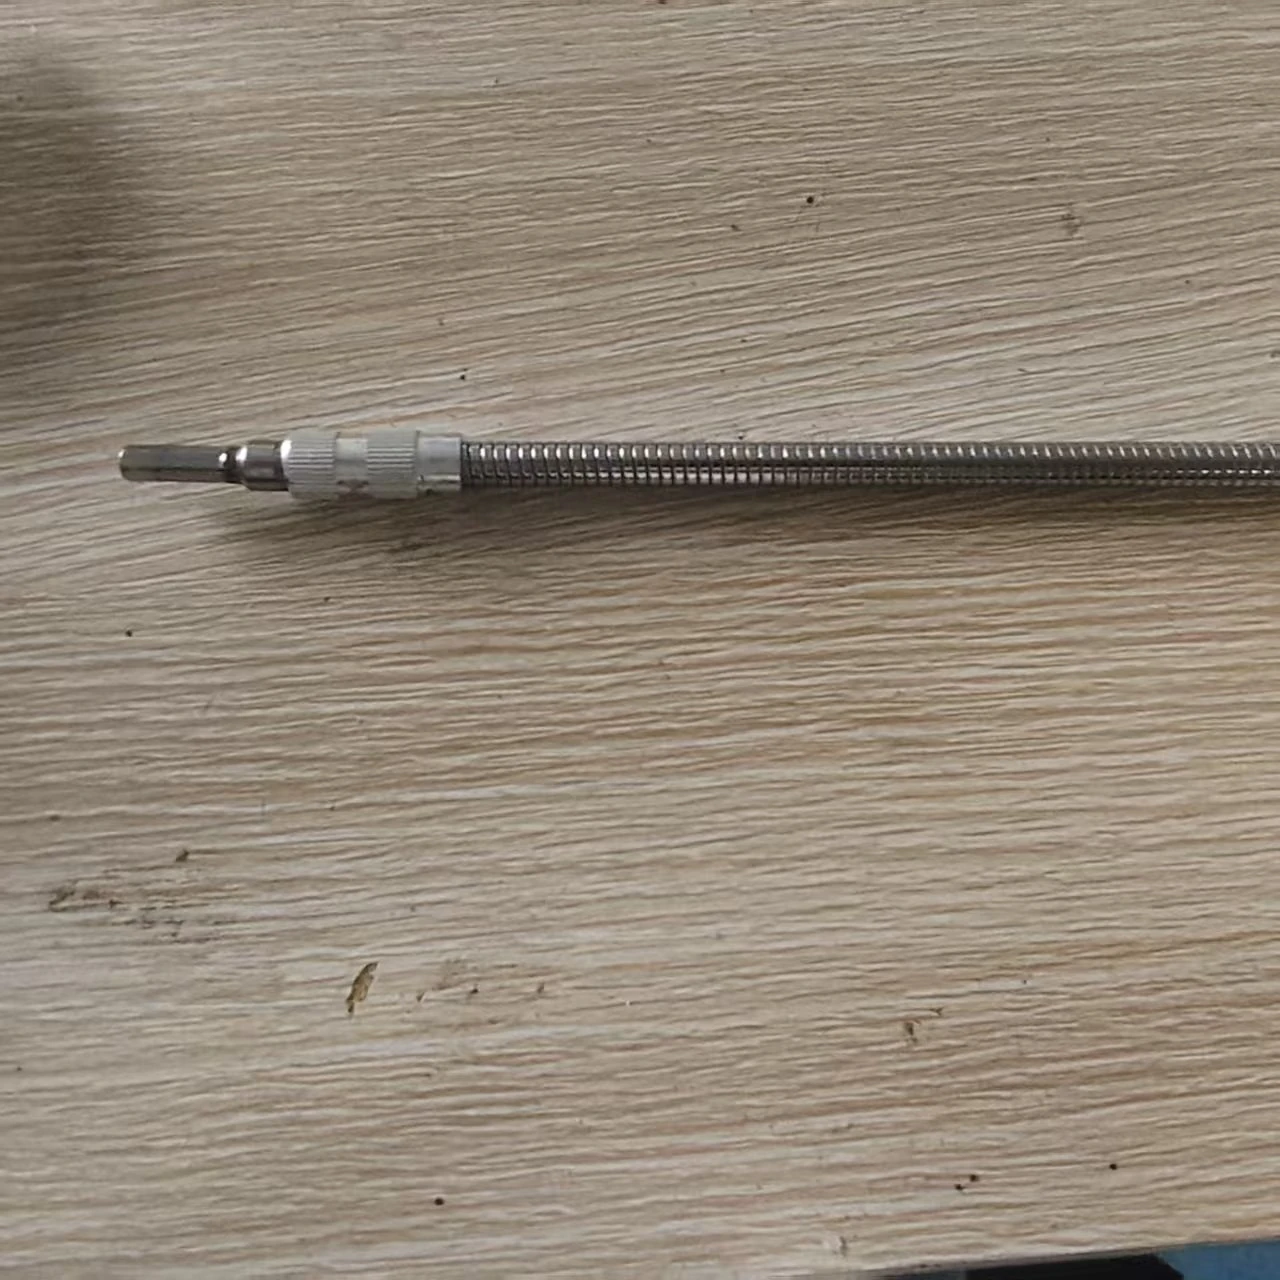
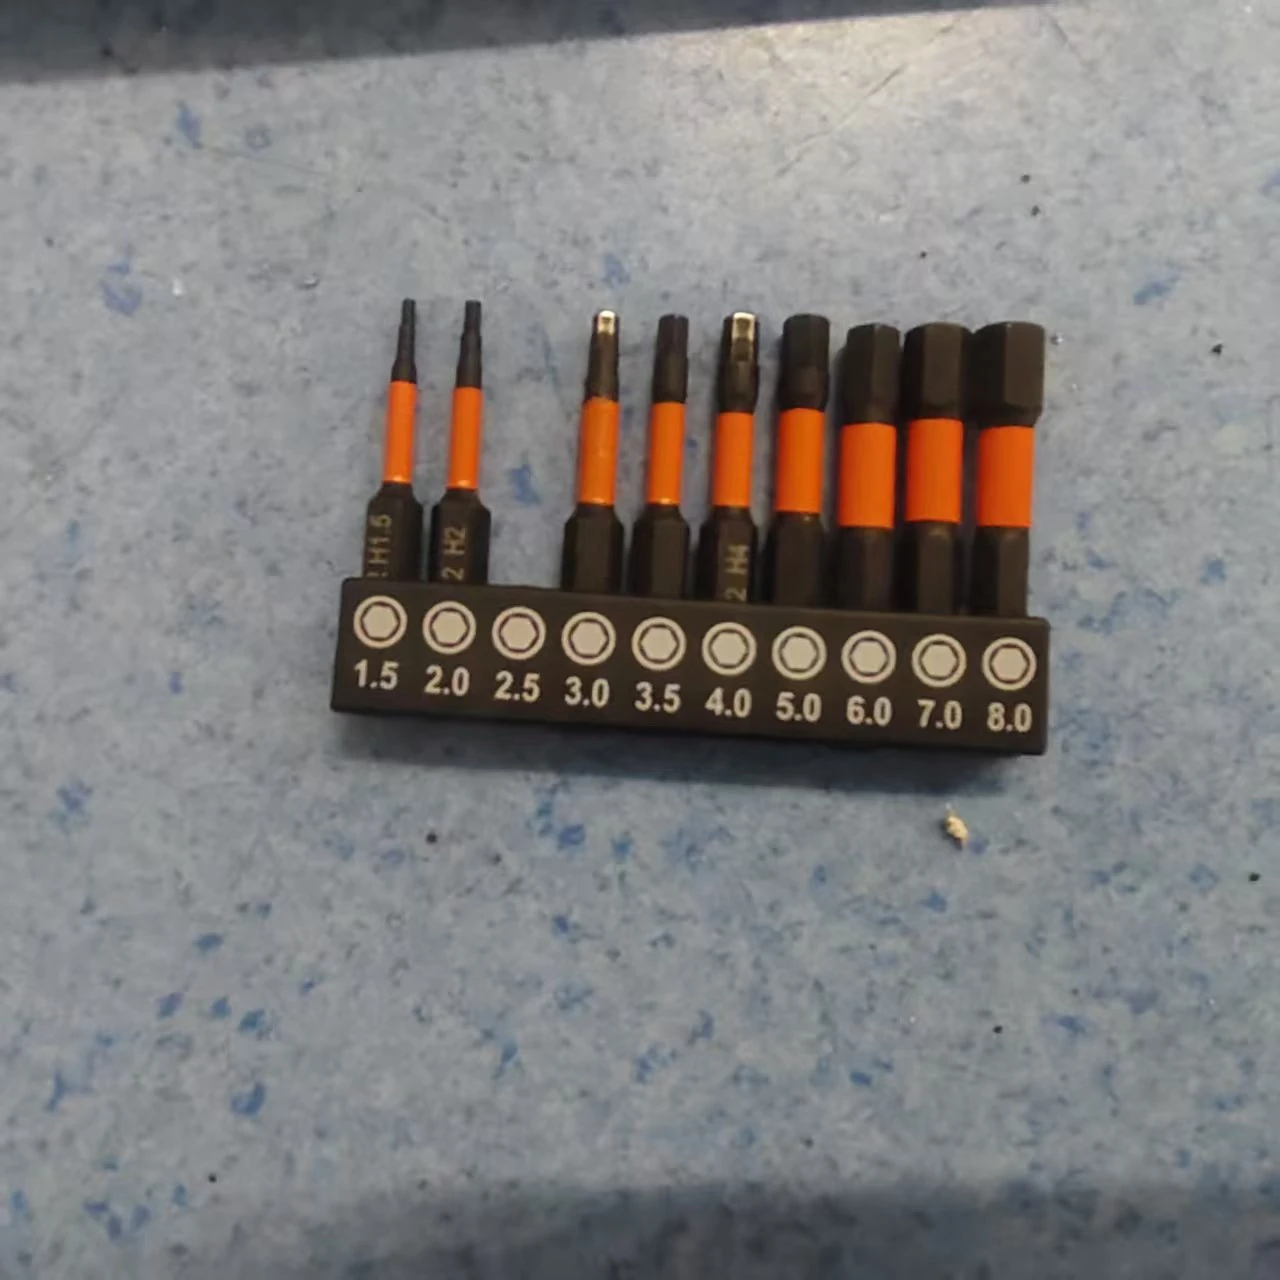
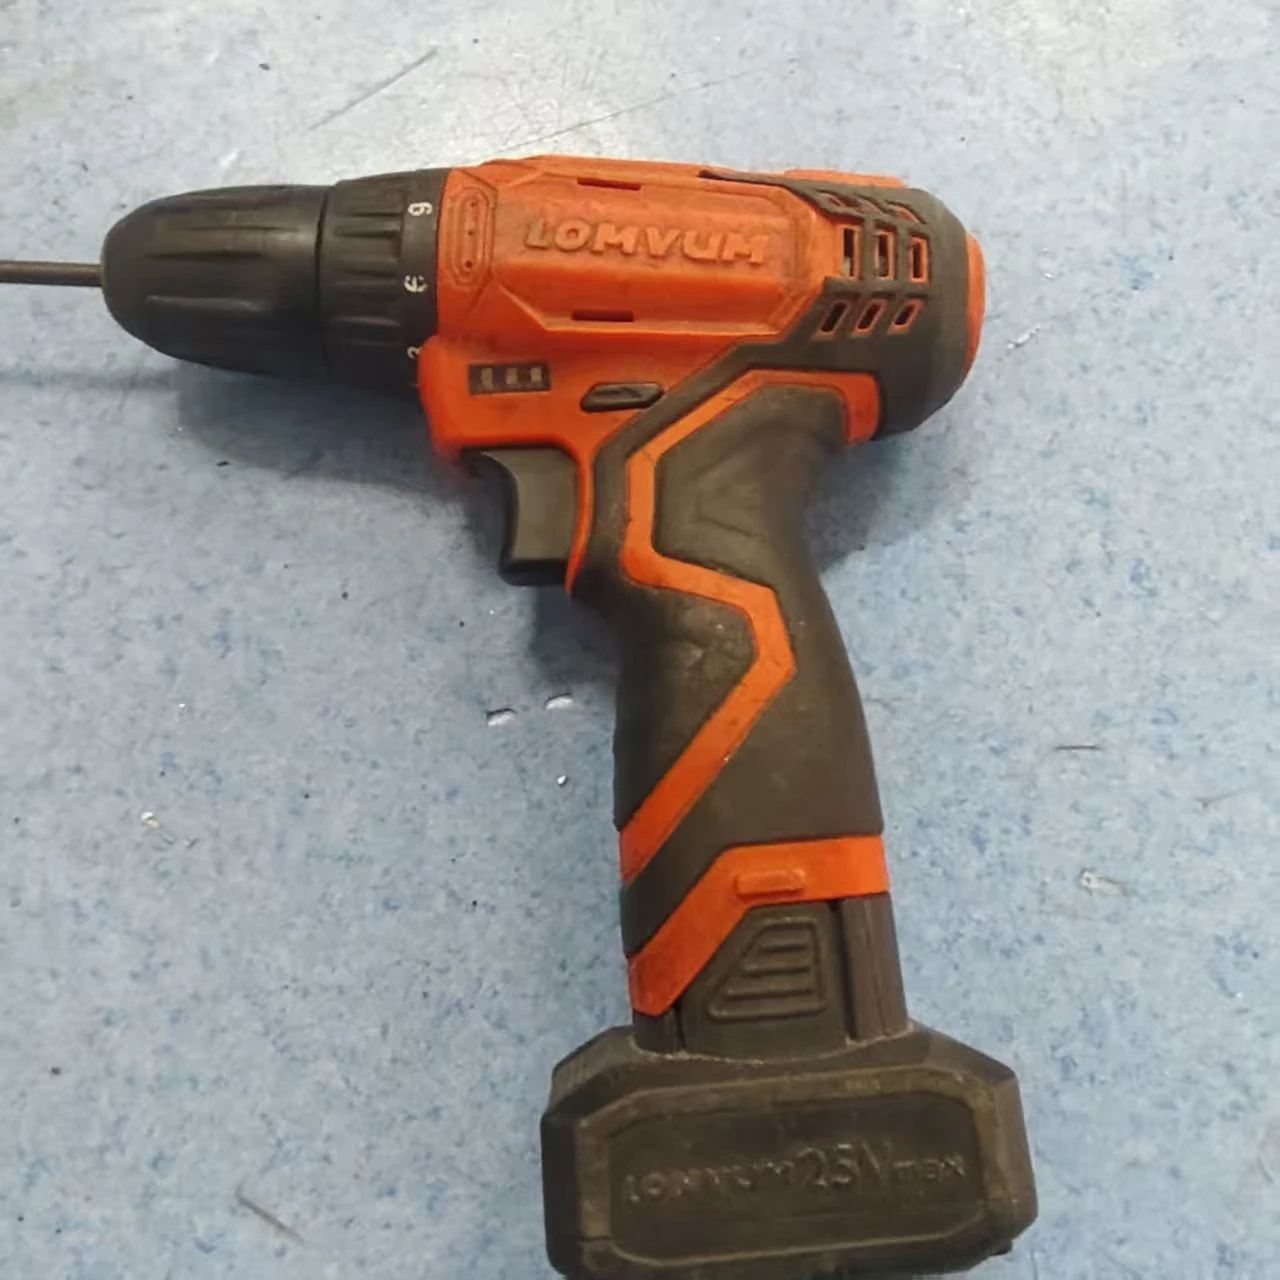
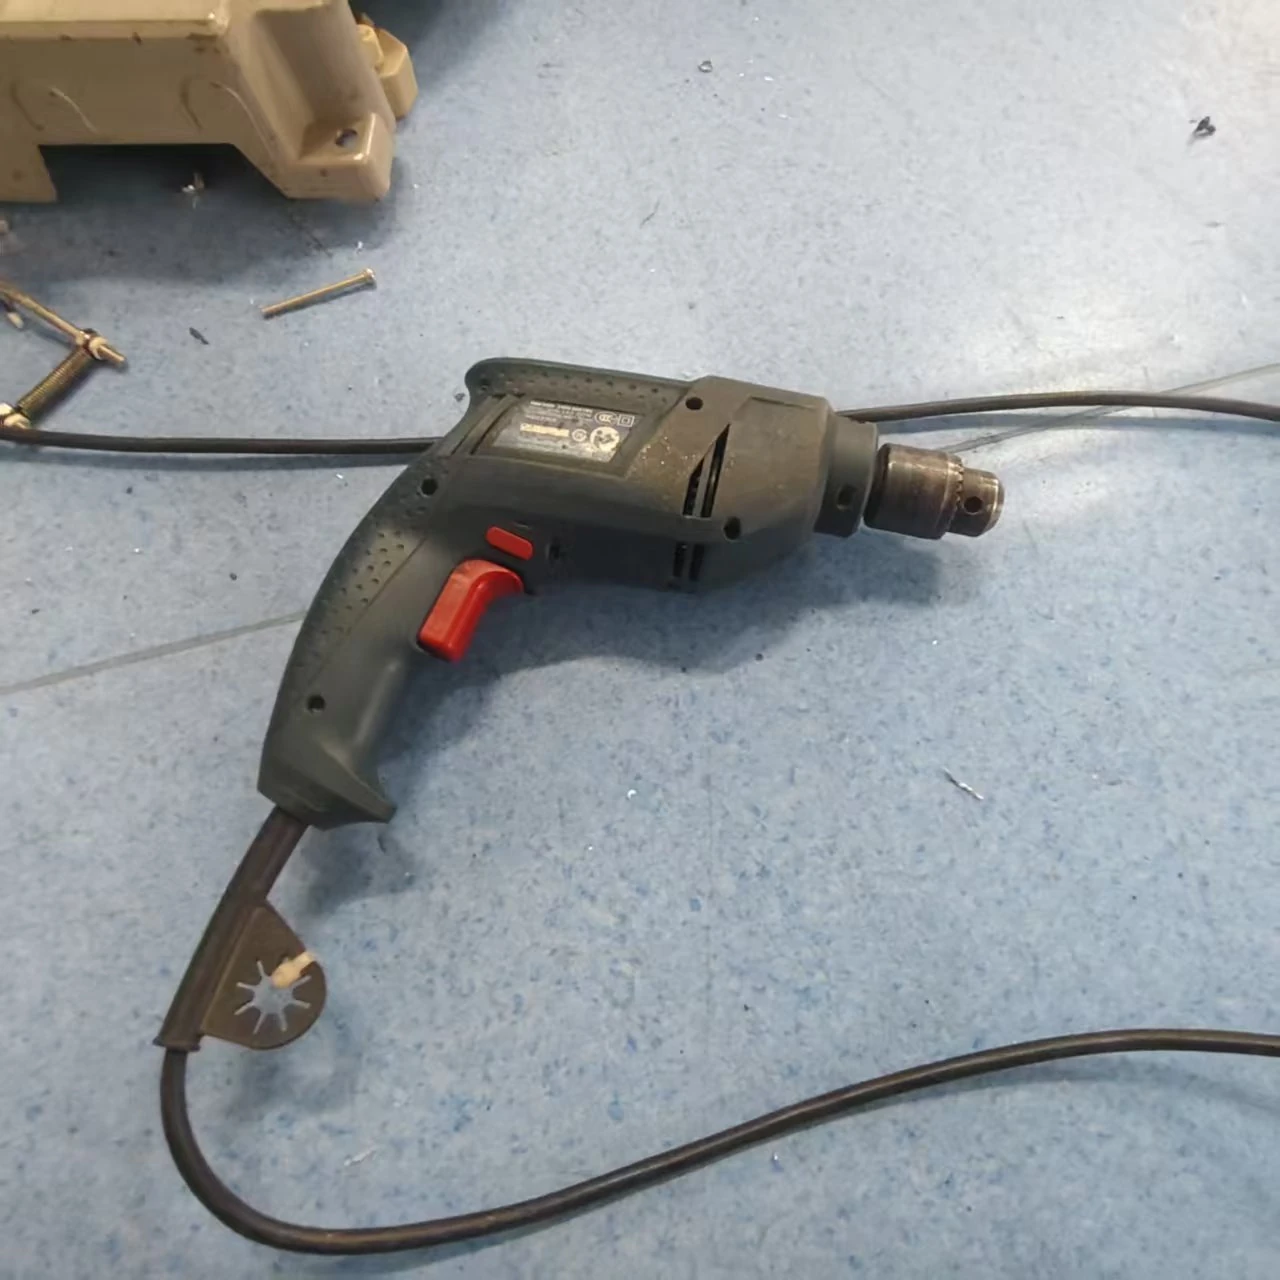
电钻
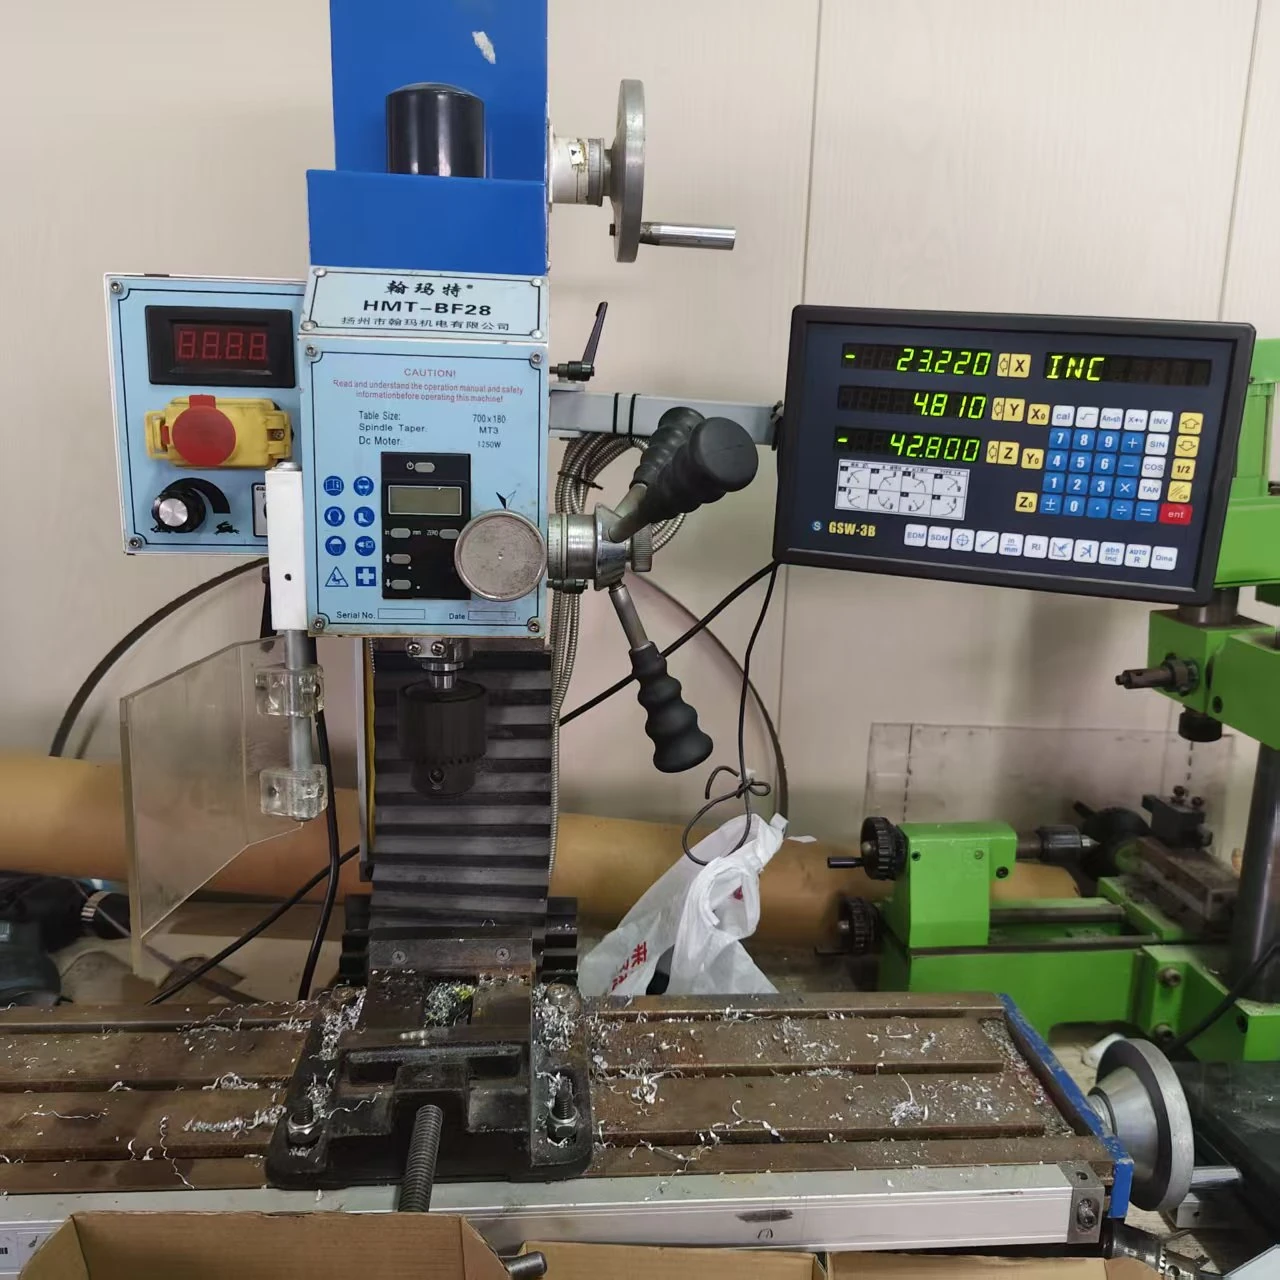
实验室仪器设备使用
实验室设备维护及维修
实验室安全规范
SW推荐插件:
http://www.kytool.cn/upload/soft.html
https://www.global-dsc.cn/dggj
https://www.jlcfa.com/marketing/09?spm=FA.Homepage.information.d9