
传动

传动系统:将动力源(或某个执行件)的速度、力矩传递给执行件(或另一执行件),使该执行件具有某种运动和出力的功能。
作用:1.运动和动力的传递2.运动和动力的变换
在工程上,传动系统通常由变速装置、起停和换向装置、制动装置以及安全保护装置等几个基本部分组成。
但是对于竞技机器人来说一般只用到变速装置。
传动主要分为:齿轮传动 蜗杆传动 螺旋传动 带传动 链传动
一、链传动
链传动是一种以链条为中间传动件的啮合传动,由主动链轮、从动链轮和绕在链轮上并与链轮啮合的链条组成。
链传动的特点
与带传动相比:
能保持平均传动比不变。
传动效率高。
张紧力小,作用在轴上的压力较小。
能在低速重载、高温及尘土飞扬的不良环境中工作。
与齿轮传动相比:
可用于中心距较大的场合。
制造精度要求较低。
局限性:
只能传递平行轴之间的同向运动。
不能保持恒定的瞬时传动比。
运动平稳性差,工作时有噪声。
通常传递的功率 P≤100kW,中心距 a≤5∼6m,传动比 i≤8,线速度 v≤15m/s
二、带传动
带传动是一种依靠带与带轮之间的摩擦力或啮合力来传递运动和动力的机械传动方式。
带传动的类型
按传动原理分类:
摩擦型带传动:依靠带与带轮之间的摩擦力来传递运动和动力。
啮合型带传动:依靠带与带轮之间的啮合力来传递运动和动力。
按带的截面形状分类:
平带:截面为矩形,传动平稳,但传动效率较低。
V带:截面为梯形,传动效率高,应用广泛。
圆带:截面为圆形,适用于低速、小功率的传动。
同步带:依靠带齿与带轮齿的啮合来传递运动和动力,传动精度高。
带传动的特点
优点:
传动平稳:运行时振动小,噪音低。
成本低:结构简单,制造和安装成本较低。
过载保护:当负载过大时,带会在带轮上打滑,起到过载保护的作用。
适用范围广:可用于中心距较大的场合。
缺点:
弹性滑动:带在运行过程中会发生弹性滑动,导致传动比不准确。
寿命较短:带的使用寿命相对较短,需要定期更换。
传动效率较低:相比齿轮传动,带传动的传动效率较低。
三、啮合传动
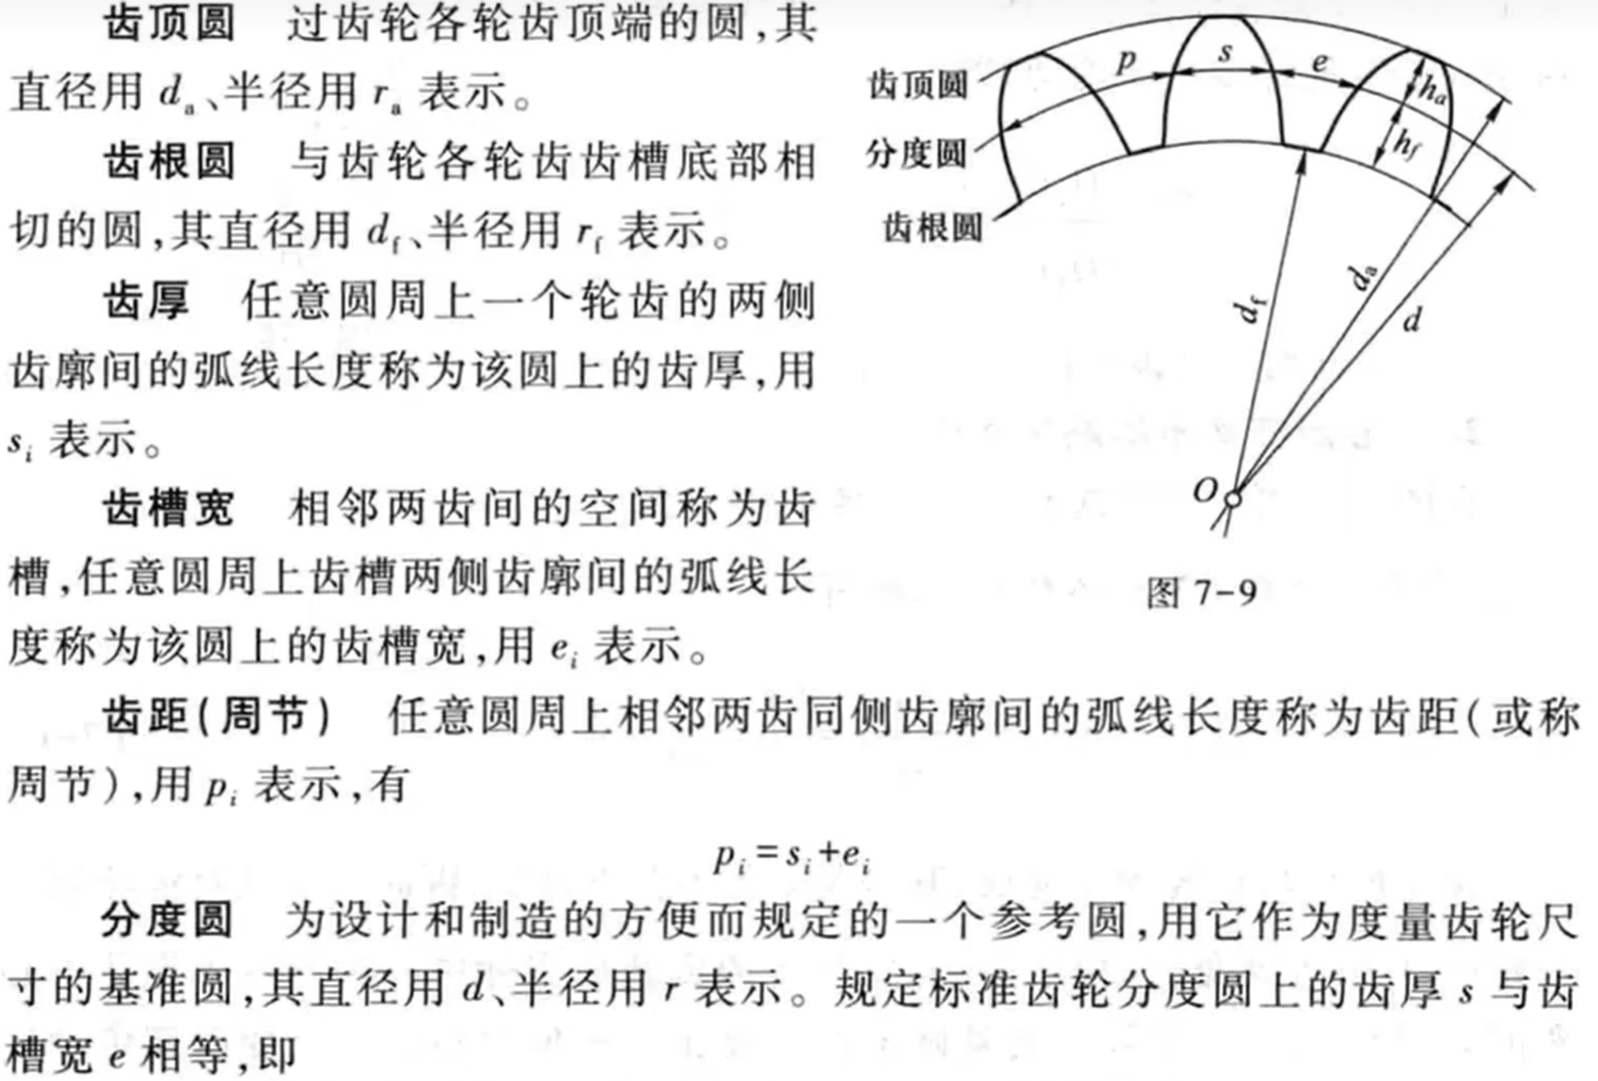
(1)齿轮传动
齿轮传动分类(按外形)
1.直齿圆柱齿轮
优点:成本低,无螺旋角,加工方便,传动效率高,传动比大(传递动力1-8,传递运动可以更大)
缺点:噪音较大,重合度较低
2.斜齿轮
优点:重合度高,啮合平稳,噪音小,相比直齿轮更适合高速传动。
缺点:因有螺旋角的存在,会产生一个轴向力
3.锥齿轮
加工精度要求高,成本高
4.人字齿轮(应用最为广泛)
相比斜齿轮解决了轴向力的影响
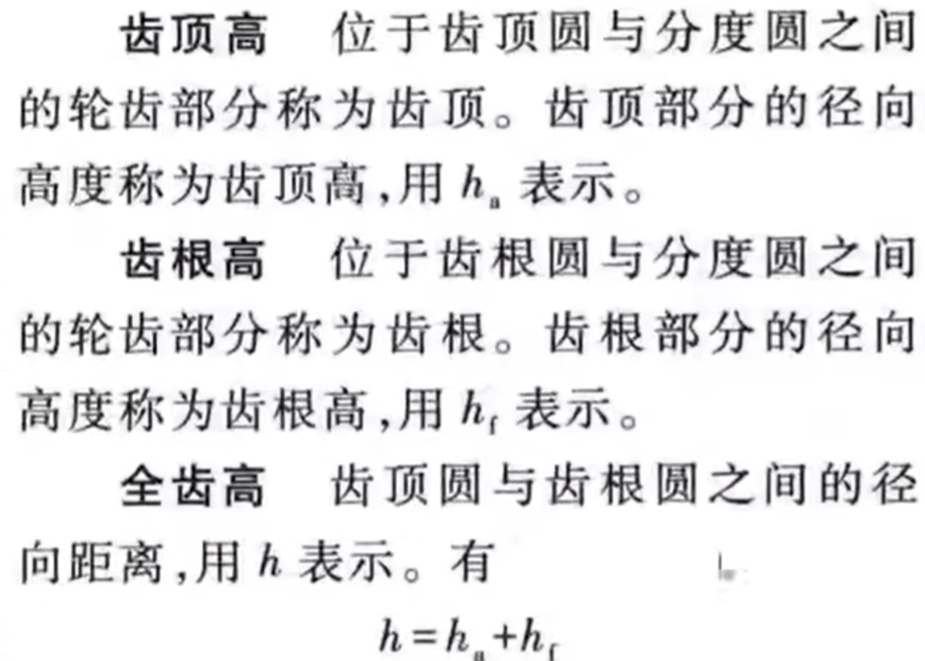
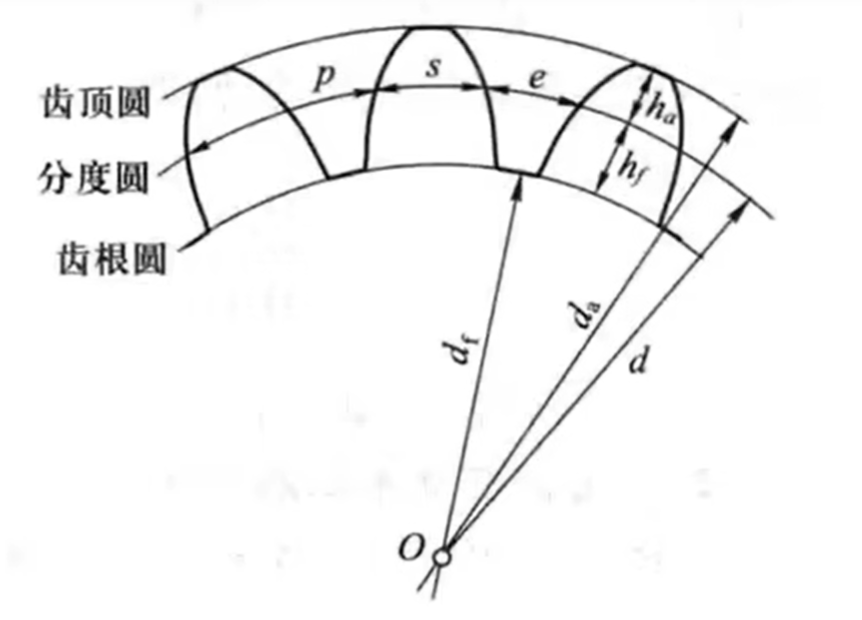
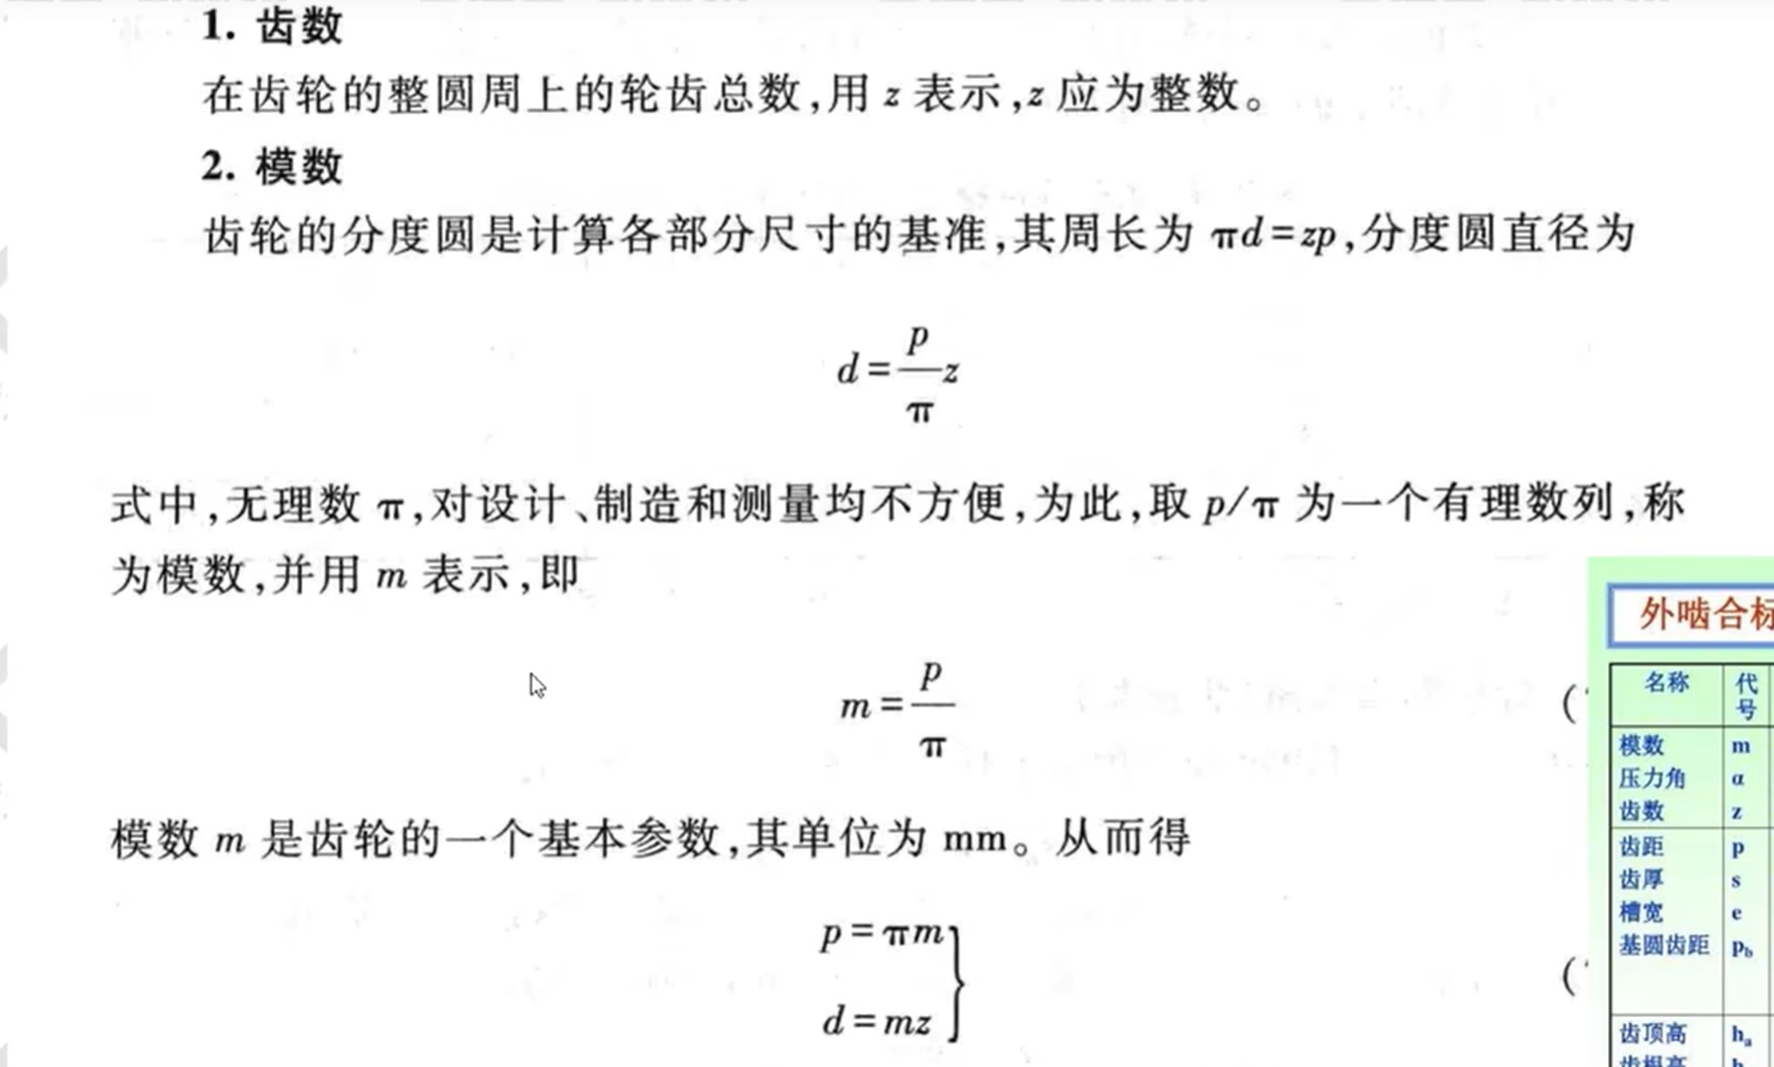
(2)涡轮蜗杆
蜗杆是一种机械传动装置,由蜗轮和蜗杆两部分组成。蜗轮是一种圆柱形齿轮,其齿面呈螺旋状,称为蜗线,蜗杆则是一种长条形的螺旋状零件,与蜗轮啮合,通过旋转实现传动。蜗杆传动具有传动比大、传动平稳、噪音小等优点,广泛应用于各种机械设备中,如起重机、输送机、机床等。
四、摩擦传动
5、绳传动
绳传动参考文件,该整车的上升机构运用了绳传动,通过3508的旋转来收线将机构拉起来。该机构我们采用了合成纤维绳
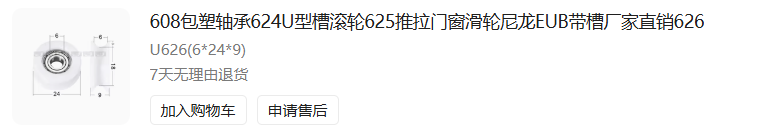
滑轮选用了U626U型槽滚轮
一、材料选择与性能匹配
绳的类型
钢丝绳:高强度、耐磨损,适用于重载(起重机、电梯),但需防锈处理。
结构:6×19(柔性好)、6×37(抗疲劳)、8×19S(抗旋转)。
合成纤维绳(如Dyneema、Kevlar):轻量化、耐腐蚀,适合机器人、医疗设备,但怕高温和锐边。
选型:根据抗拉强度、蠕变特性(长期载荷下变形)、紫外线稳定性选择。
安全系数
最小破断拉力 ÷ 工作载荷 ≥ 安全系数
一般机械:安全系数 ≥ 5
人员提升设备(电梯):≥ 12
动态载荷(机器人关节):需额外增加 20%~50%
二、滑轮与卷筒设计
关键参数
结构细节
滑轮材质:硬度需高于绳(钢丝绳用铸钢/尼龙涂层,合成绳用铝合金/工程塑料)。
绳槽表面:抛光或涂层(降低摩擦系数,减少磨损)。
导向轮布局:避免急转弯(最小转弯半径≥10×d),多滑轮系统需防绞绳。
三、张力控制与动态补偿
初始张力设定
计算公式:
T₀ = (2×T₁) / (e^μφ - 1)(T₁:驱动端拉力,μ:摩擦系数,φ:包角弧度)过小:传动打滑、振动;
过大:轴承过载、绳寿命缩短。
自动张紧机构
弹簧/配重张紧器:补偿绳蠕变或温度变形(合成纤维绳蠕变率可达 1%~3%)。
案例:电梯补偿链、机器人关节的恒张力模块。
四、防失效设计
疲劳断裂预防
限制 弯曲次数(钢丝绳≥10⁵次需监控)
避免 反向弯曲(滑轮布局尽量同向弯曲)。
磨损与腐蚀防护
钢丝绳:涂润滑脂 + 外层锌镀层(盐雾环境)。
合成绳:加耐磨护套(如聚氨酯涂层),避开锐边(接触处倒圆角 R≥2mm)。
端部固定
可靠方式:
钢丝绳:楔形套、压接套管(压制力需≥80%破断拉力)。
合成绳:编织锁扣 + 环氧树脂固化。
严禁:直接打结(强度损失 60% 以上)。