
驱动系统(动力源)

机器人的驱动有电动和气动两种方式
电动的我们有电机、电动推杆
气动包括直线气缸和选择气缸
机器人的动力只有直线或者旋转两种方式来驱动
一、电机
1、无刷电机
我们常用的电机有大疆的M3508、M2006、M6020,还有高转速的N5065
电机通常需要电调。机械组负责根据负载、速度、扭矩、传动和安装空间完成机械选型与布局;嵌入式组协同负责电调、电源、编码器接口、接线和底层控制。设计时应共同确认安装、散热、线束和维护空间。
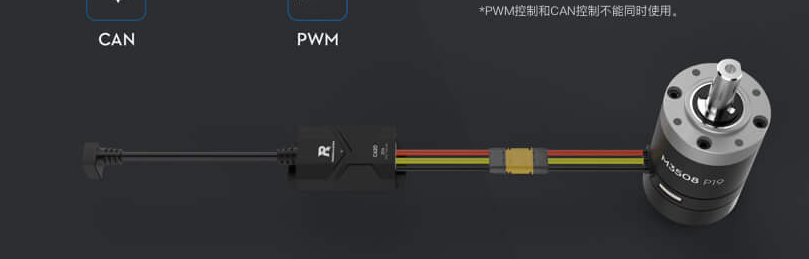
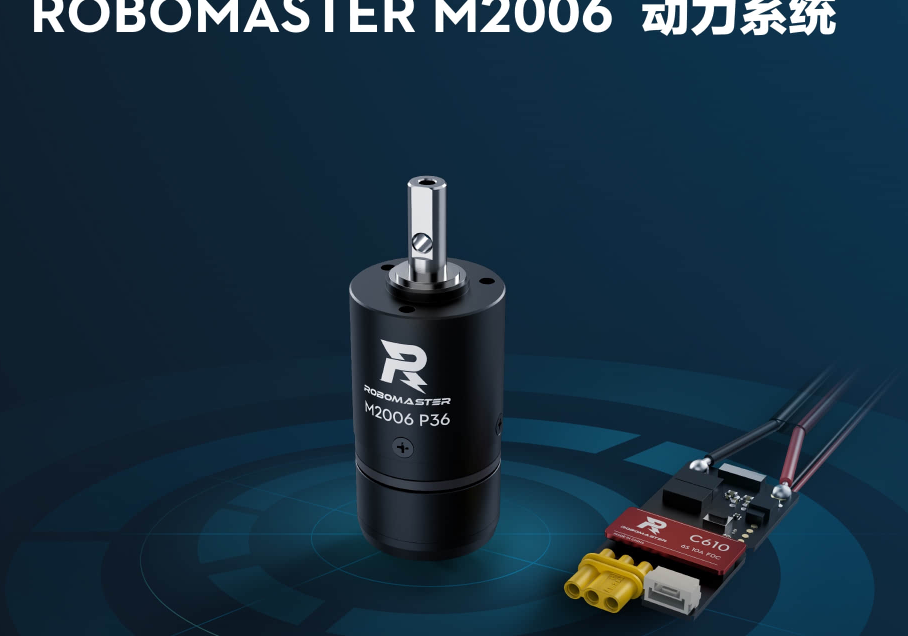
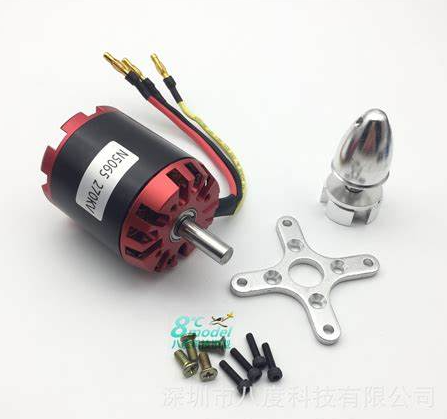
注意我们常用的是无刷电机,其他类型的电机此处不再详细展开。电机分为有感和无感;需要进行精确速度或位置闭环时,应选择带编码器等反馈传感器的方案。M3508和M2006带有反馈传感器,实验室现有的N5065默认不带,可根据需求增加外部传感器,并与嵌入式组确认接口和控制方案。
电机有几个重要的参数来进行电机的选择,分别为转速、扭矩、KV值、电压、功率
首先是转速和扭矩,一般来讲转速高的电机比如航模电机扭矩都比较小,但可以通过减速器来提高扭矩,转速越高扭矩越低,转速和扭矩就是这么一种相互转化的关系
再是电压,一般来说电压越高,功率越大,但由于比赛有电压限制,所以我们只能使用42V及以下的电机
功率上限决定了这个电机的极限性能,大概估算所需功率再减去损耗就是所需功率,不过由于无法计算损耗,这个估计个大概就行
KV值,同一电机也会有不同KV值的型号,KV值的含义是电机电压每升高1V电机提高的转速,代表了电机的相应能力,KV值乘上当前电压就是电机的当前转速,一般的电机KV值越小转速越低,扭矩越大,KV值越大则相反。所以低载荷时要选KV值大的高转速电机以有足够灵敏度,高载荷时要选KV值小的高扭矩电机
电机的编号一般代表了电机定子的尺寸(不含减速器)比如N5065就是代表直径50,高度65的意思,可以作为电机大小快速判断的大概标准,一般越宽的电机扭矩越大
关于电机参数问题如果还有不懂就参考这个视频https://www.bilibili.com/video/BV1bj411e7ax/?spm_id_from=333.1007.0.0&vd_source=f83936e536470a23f276295dae413152和这个https://www.bilibili.com/video/BV1y2aDexEt9?spm_id_from=333.788.recommend_more_video.-1&vd_source=f83936e536470a23f276295dae413152
下面着重讲一下我们最长用的两个电机M3508和M2006
https://www.robomaster.com/zh-CN/products/components/general/M2006
https://www.robomaster.com/zh-CN/products/components/general/M3508
详细参数直接看官网,我就不赘述了
3508和2006是由两部分组成,转子和减速器,当我们需要高转速的时候还可以讲减速器拆下来,3508带减速器的版本是我们目前扭矩最大的电机,所以一些需要扭矩的场景一般是让3508加减速齿轮来承担,(减速齿轮就是小齿轮带大齿轮,提前在插件里设计好就行),如果还不行就得考虑昂贵的关节电机了,
还有就是小米电机,今年刚开始尝试使用的电机,也可以考虑一下
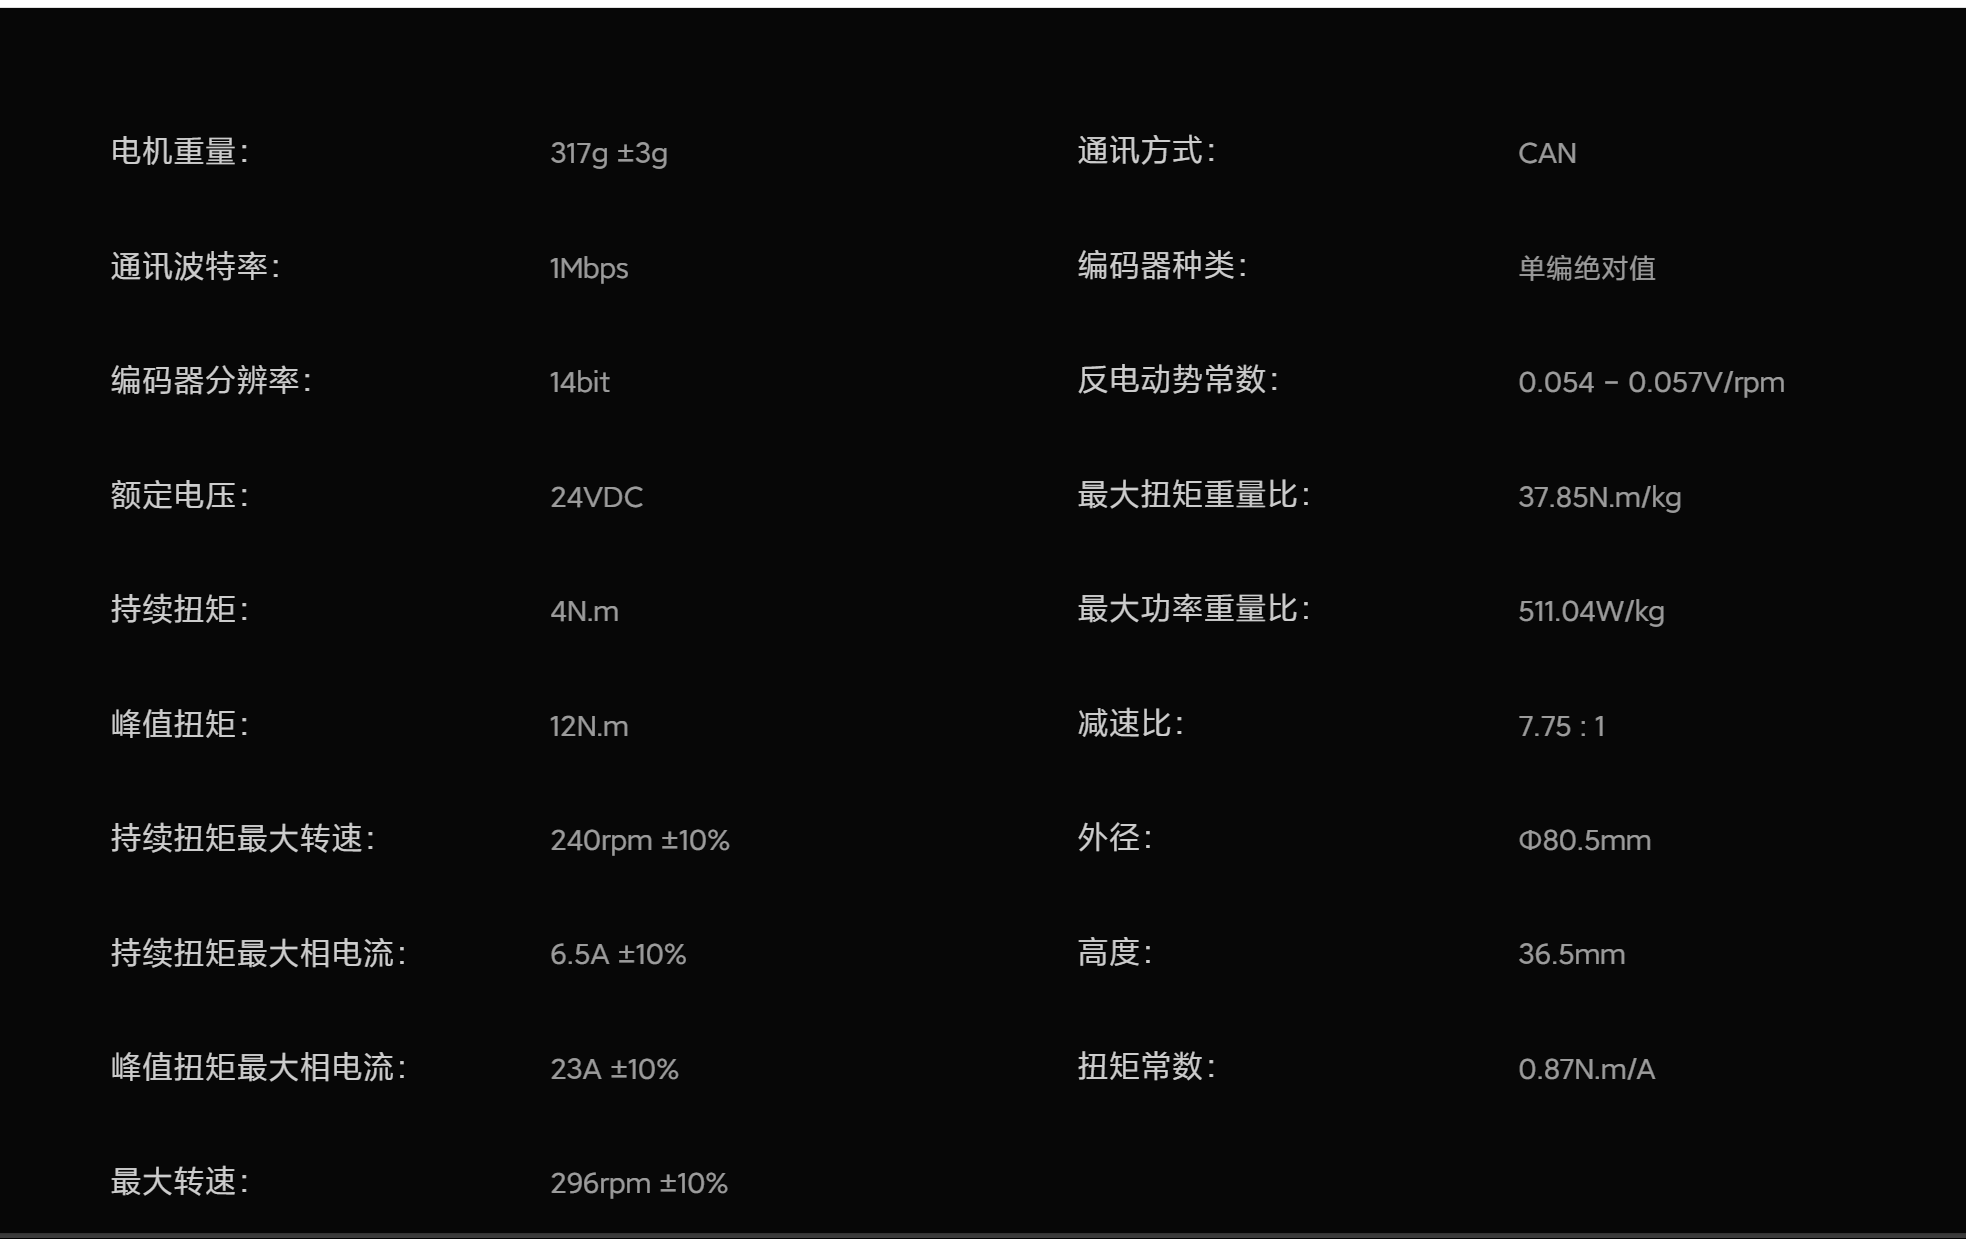
扭矩比较大
2、舵机
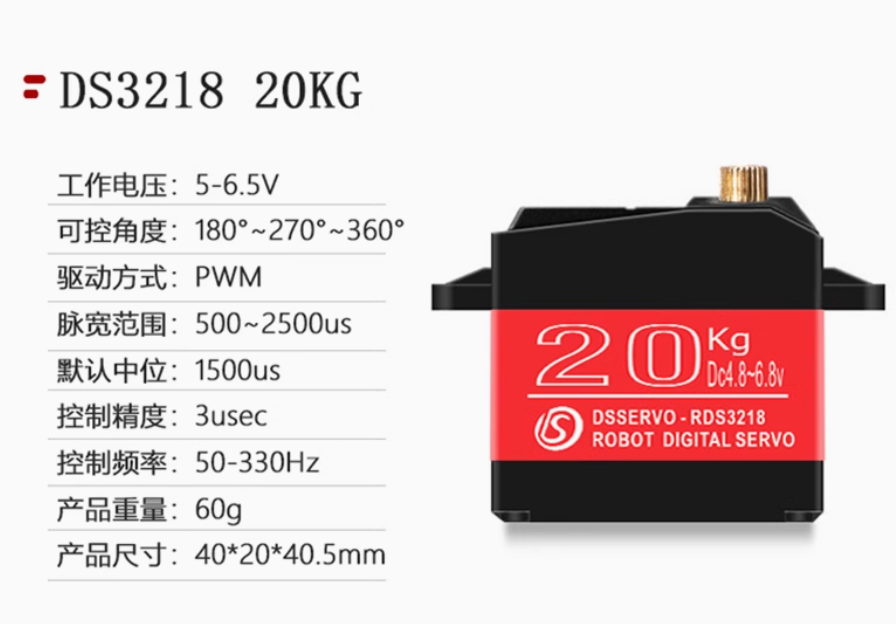
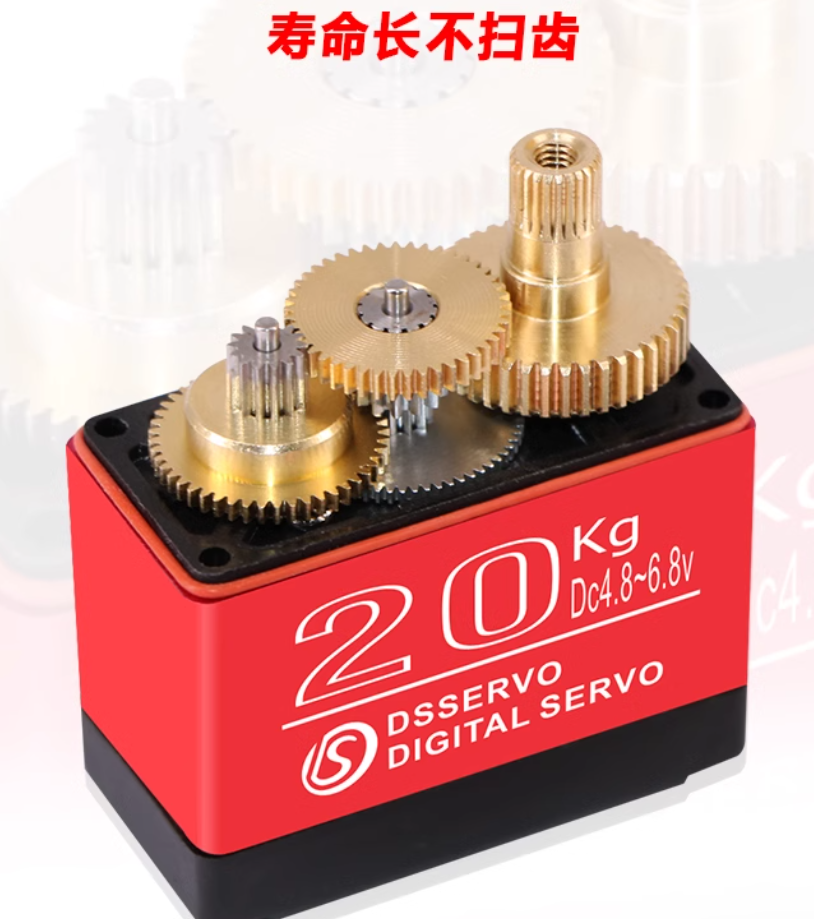
这是我们最常用的一种金属齿轮的舵机,舵机最大的优点是便宜,角度控制的比较精准,力气看型号而定,不是很大。它只能转动固定角度不能圆周转动。
固定摇臂的话有顶部的螺丝
二、气动
气动系统一般由气瓶,电磁阀,气缸组成,气瓶负责储存压缩空气,电磁阀控制气体进出,气缸是动力元件。
首先是气瓶,气瓶我们一般使用2L的雪碧瓶
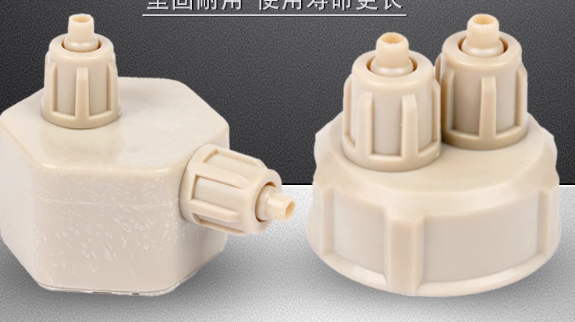
把汽水喝完清理没水后接上快接头
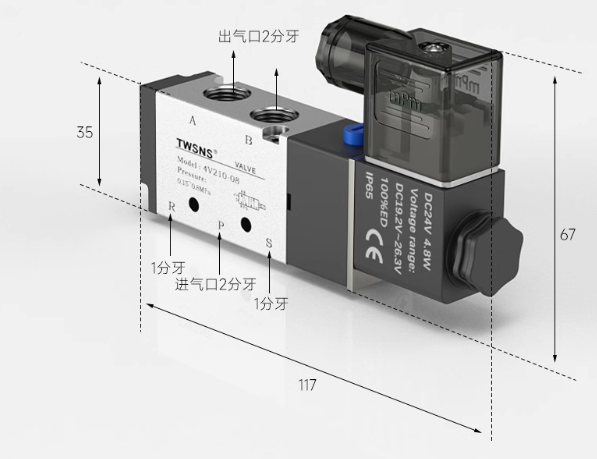
再接上电磁阀
电磁阀再连接上气缸,
气缸连接执行元件就是一个完整的气动系统
气动系统的最大优点的速度快,力气大,相应好
缺点是气瓶需要占用比较大的空间,还有续航能力不强,使用不了太多就得继续充气,而且气缸的力会随着气瓶的压力减小而变弱(可以通过调压阀来实现稳压,但上限依然很有限),气压的规则限制是6个压,是雪碧瓶的安全气压。使用气动系统的话一点要注意在比赛完一场后要及时补充气压。
1、连接
气动系统的连接我们一般使用快接头
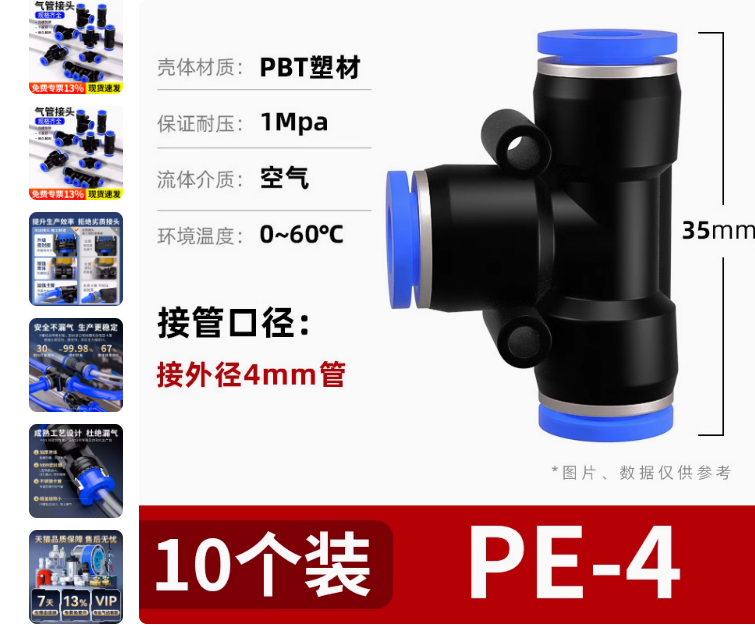
有各种不同型号的多接口快接头,我们实验室有很多相关备件
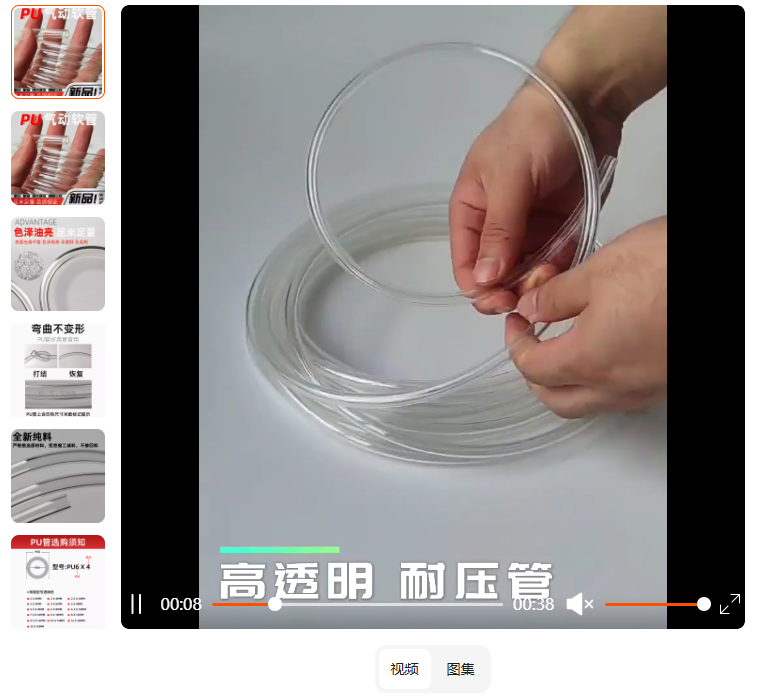
气管我们一般使用这种透明软管
2、电磁阀
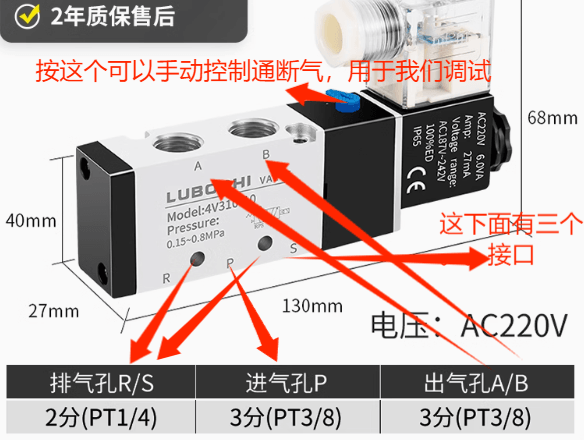
电磁阀有很多种,它们接口数量不同,不过我们最常用的是四位五通的电磁阀
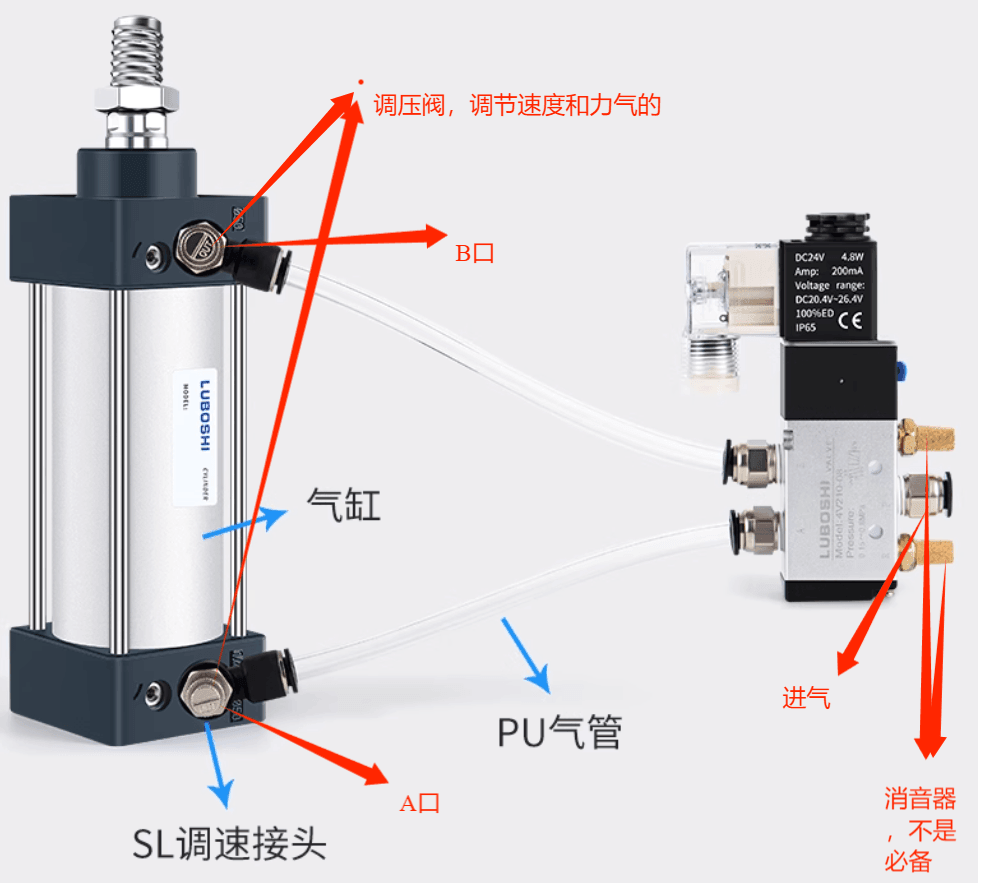
连接起来效果这样
气缸的结构是这样的
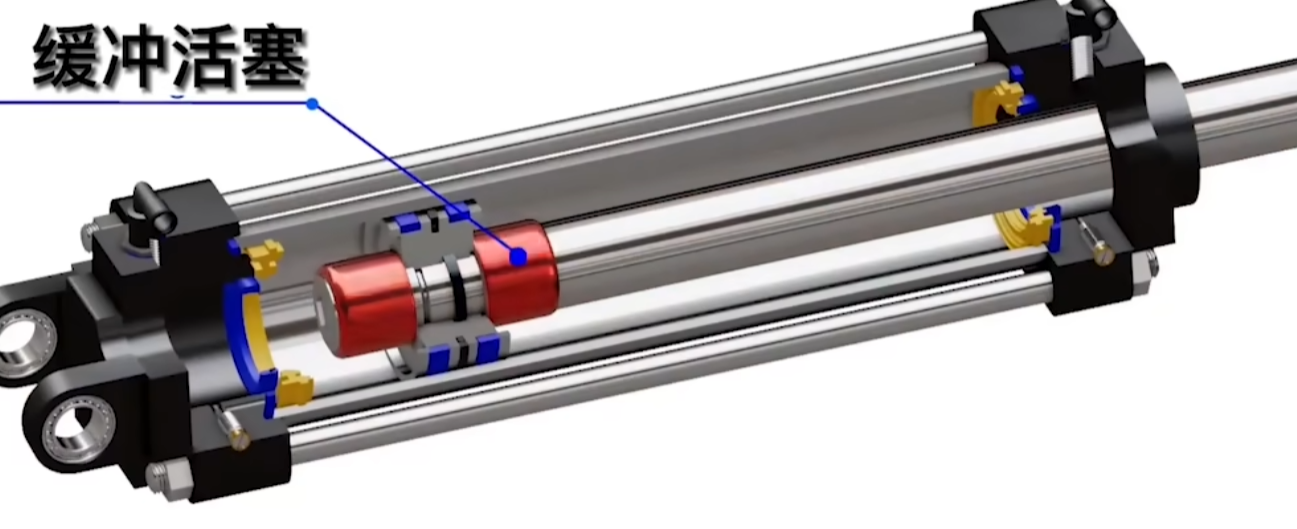
如果要让推杆伸出就需要尾端的A口进气推动活塞前顶,这个过程会不断耗气顶住,气体会从B排出,如果收回的话就是由B进气推动活塞反方向移动A口排出气体。根据这个原理所以气缸的运动是一去一返的,没有中间过程(有实现停留中间的方法,不过也是只能停留固定地方)
3、气缸
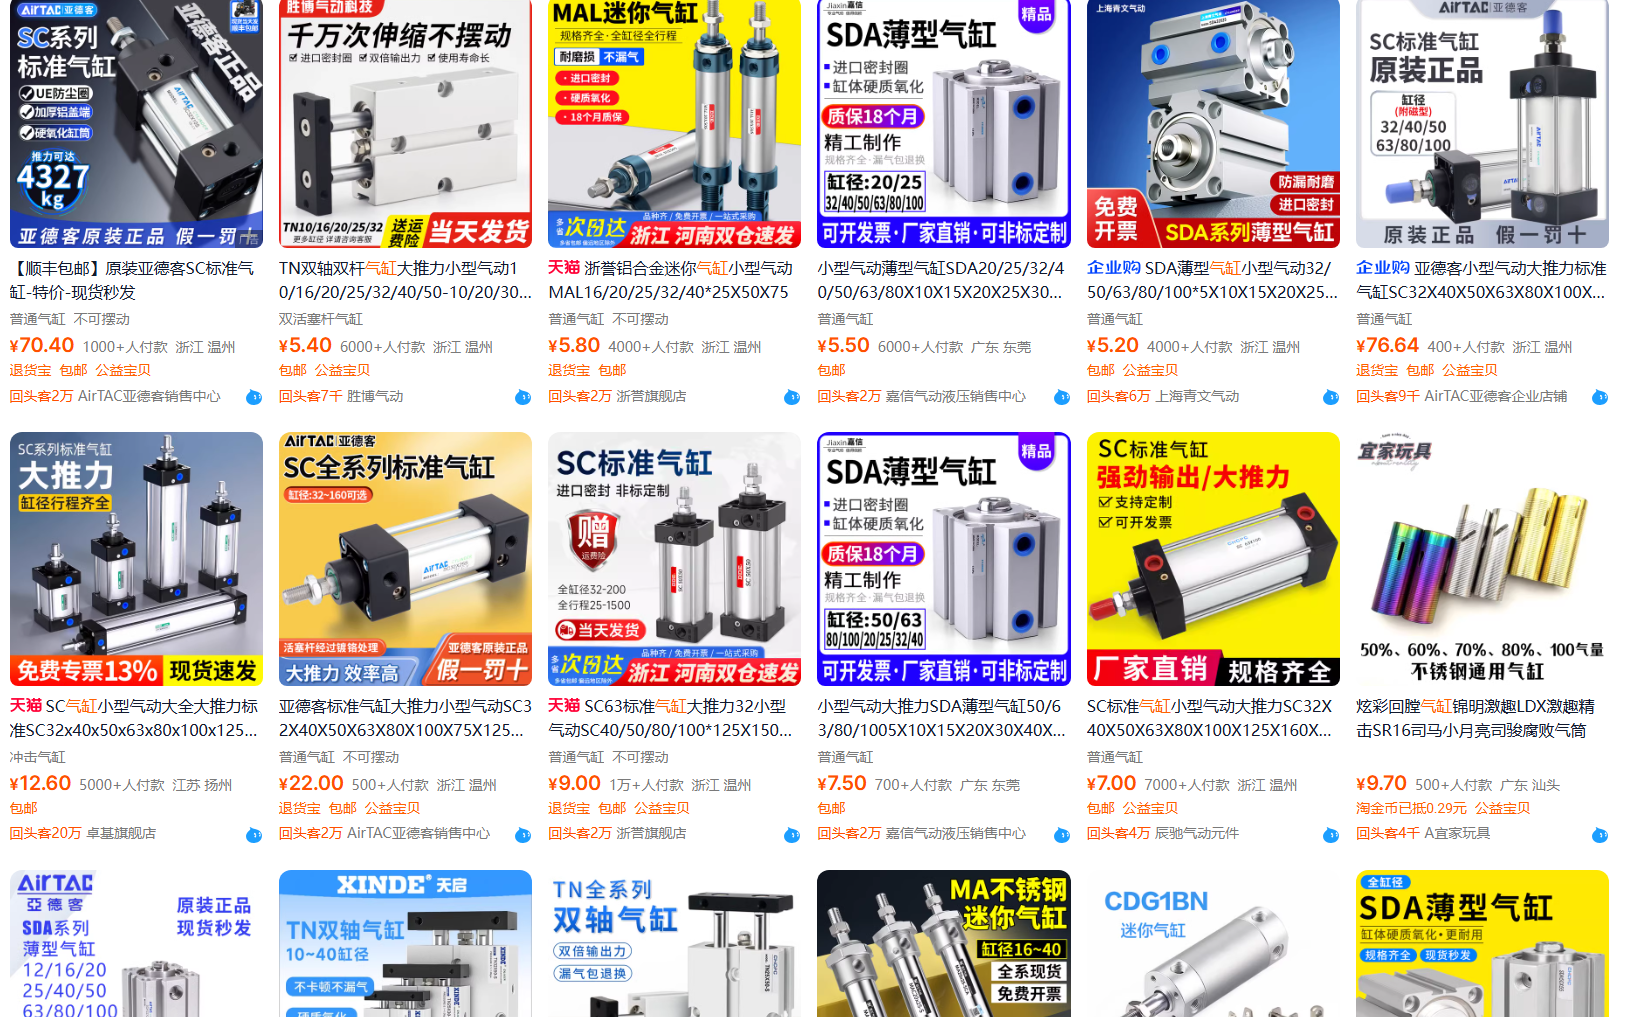
气缸有很多分类
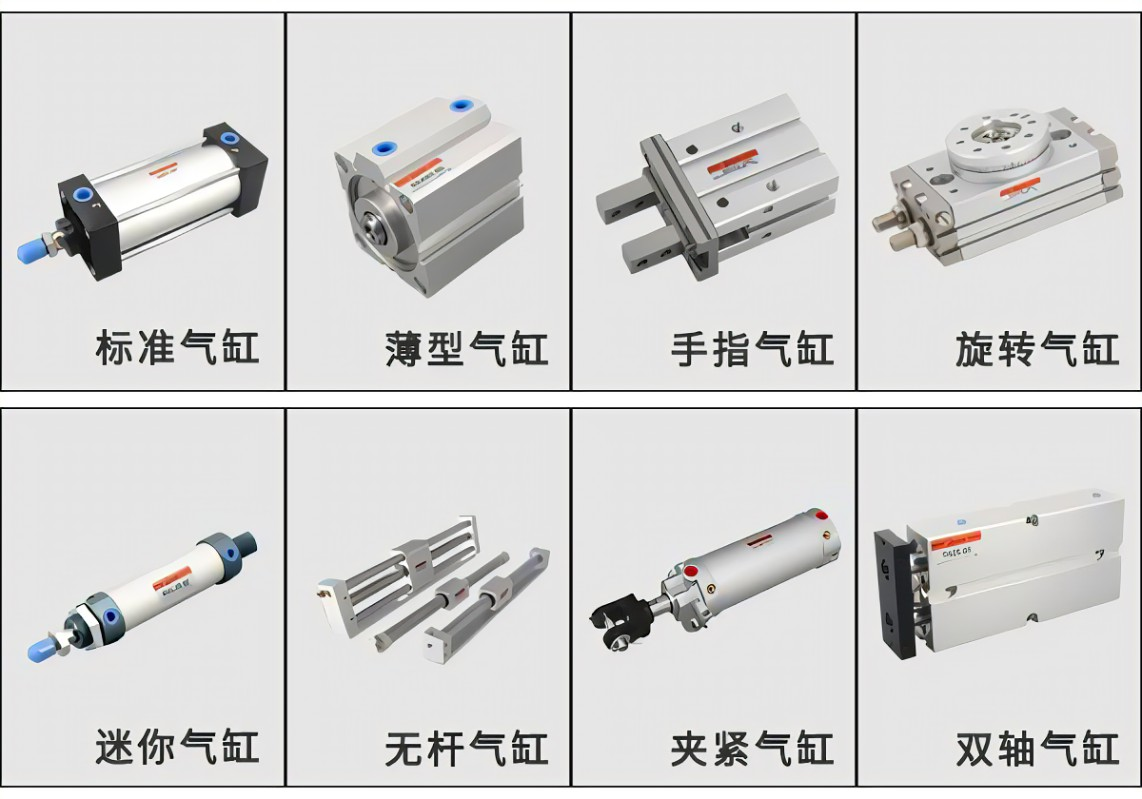
根据你们的安装位置的大小和孔位选择合适气缸
气缸的力气大小计算方法是气压乘缸径再损耗。缸径越大气缸的力气越大,同时耗气速度也越快。
气缸的速度通过节流阀来调节,有些气缸自带,有些没有得自己装
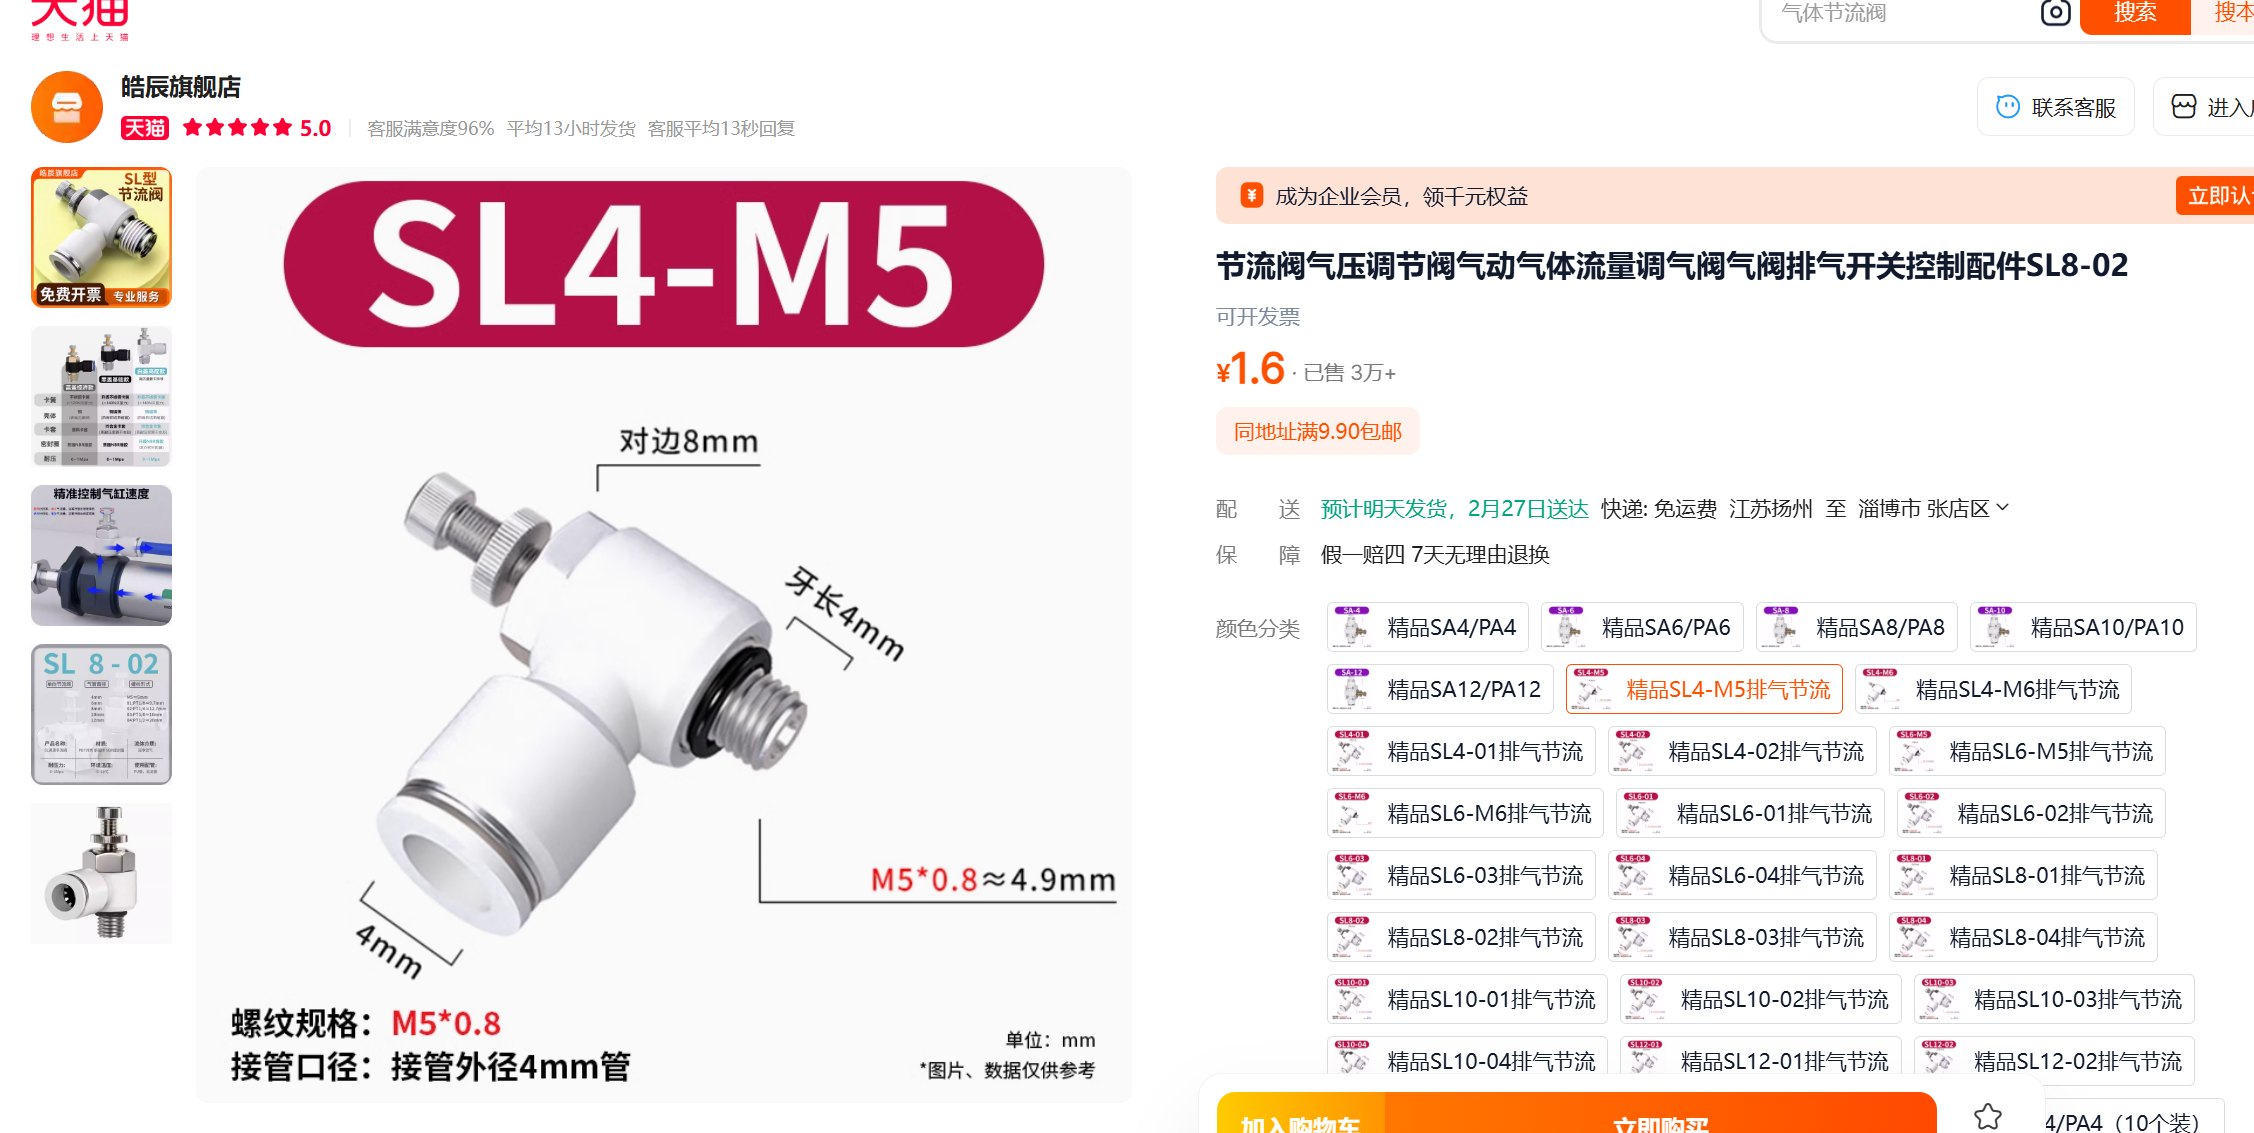
调节方法也很简单,如果松它安装的这一边的节流阀话这个方向的气缸速度会快,如果你想让气缸出快,而回的时候慢一点,那么就得气缸的A端松一点B紧一点(看上面的图)
三、其他
除了上面讲的那些我们还有电动推杆,不过由于电动推杆重并且速度慢我们一般不用,但是优点就是不是很贵并且力气很大,随着rc比赛规则的千变万化,没准真有能用上的时候。这里简单一讲
电动推杆里面的本质其实还是电机,一般是有刷电机,会有噪音,它会由电机带动齿轮去带动蜗杆去转动,因为是蜗杆,所以电动推杆有自锁能力,但是也导致了速度不快。
现在随着科技的发展也有了能高速运动的直线电机,不过比较贵且不好买