
mid360-localization大致流程

实验室终于搞到一块mid360,怀着激动和忐忑的心情,让我们一起学习怎么使用吧!
Ciallo~(∠・ω< )⌒☆
注:文章写于本人刚刚完成mid360的定位和导航的实机实现,若有缺漏或错误的理解请联系我修改,我本人也会在进一步的使用中完善此文章。
我已将此项目整合至github,下载后删除devel和build文件夹重新catkin_make即可(注意环境)
https://github.com/MoMoxiaohan/lio_localization_ws
搭建平台:jetson agx xavier ubuntu20.04 noetic/Legion Y9000p ubuntu20.04 noetic
简介
Livox Mid-360是一款性价比高、安全可靠的激光雷达传感器,适用于无人驾驶、机器人、智慧城市等领域。它支持建图、定位、识别、避障等功能。该激光雷达具有360°宽广的探测视场角,能够探测距离仅为0.1米的物体[1]。Livox Mid-360采用先进的光学机械系统,实现更远的量程、更高的点云密度和覆盖率,精确捕捉视场中的每个细节,适应性更强。用户可以通过Livox Viewer 2软件实时获取三维点云图像,也可以基于Livox SDK进行开发,轻松获取3D点云数据,以满足个性化的应用需求。Livox Mid-360的最大探测距离可达100米。
驱动安装
一代驱动较为老旧,很多算法的包都开始使用二代,目前,二代驱动应该是会向使用一代的包兼容,所以这里统一用2代驱动
mid360-SDK2
https://github.com/Livox-SDK/Livox-SDK2
原文中写的很清楚该怎么安装,这里不赘述了,大概就是
mkdir build && cd build
cmake..
make -jx
sudo make install
livox-ros-driver2
https://github.com/Livox-SDK/livox_ros_driver2
这相当于ros-SDK,需要git下来之后放在ws下的src内catkin_make,第一次catkin_make记得要执行包内的sh文件,以后如果在包内添加新节点或者修改源文件直接工作空间下catkin_make即可.
cd ws/src/livox_ros_driver2
./build.sh ROS1#如果是ros2就写ROS2
安装完毕后要修改config下的ip地址为mid360广播的地址:ws/src/livox_ros_driver2/config/MID360_config.json
{
  "lidar_summary_info" : {
    "lidar_type": 8
  },
  "MID360": {
    "lidar_net_info" : {
      "cmd_data_port": 56100,
      "push_msg_port": 56200,
      "point_data_port": 56300,
      "imu_data_port": 56400,
      "log_data_port": 56500
    },
    "host_net_info" : {
      "cmd_data_ip" : "192.168.1.50",
      "cmd_data_port": 56101,
      "push_msg_ip": "192.168.1.50",
      "push_msg_port": 56201,
      "point_data_ip": "192.168.1.50",
      "point_data_port": 56301,
      "imu_data_ip" : "192.168.1.50",
      "imu_data_port": 56401,
      "log_data_ip" : "",
      "log_data_port": 56501
    }
  },
  "lidar_configs" : [
    {
      "ip" : "192.168.1.1xx",#修改这里的xx为你激光雷达底座上的代码的最后两位
      "pcl_data_type" : 1,
      "pattern_mode" : 0,
      "extrinsic_parameter" : {
        "roll": 0.0,
        "pitch": 0.0,
        "yaw": 0.0,
        "x": 0,
        "y": 0,
        "z": 0
      }
    }
  ]
}
效果测试
我这里是rviz远程查看信息,如果你是直接在从机查看数据,直接运行launch文件就好
从机:
注释rviz_MID360.launch下的rviz相关node和param
或者将msg_MID360下的 <arg name="xfer_format" default="1"/>改为0
这个参数的意义为
0:PointXYZRTLT
1:livox_ros_driver2::CustomMssg
2: pcl::PointXYZI
运行:
source ./devel/setup.bash
roslaunch livox_ros_driver2 rviz_MID360.launch
或roslaunch livox_ros_driver2 msg_MID360.launch
主机:
新建rviz.launch
复制rviz相关节点到新建立的launch文件中
source ./devel/setup.bash
roslaunch livox_ros_driver2 rviz.launch
观察得到mid360点云信息:
获取三维建图
要想由点云信息建立三维点云图就必须依赖建图算法,目前有的建图算法有fast-lio fast-lio2,point-lio,lio-sam,cartographer等,这里首先选择比较古老且安装较为轻松地fast-lio,(point-lio里程计更为好用,fast-lio点云更密集,两者差不多,在下面的包里都有,会一个就能会另一个)
安装fast-liolocalization
如果你要想单独安装fast-lio或者其他建图包可以去找它的github然后git下来catkin_make
https://github.com/hku-mars/FAST_LIO
依赖包名记得改为livox_ros_driver2
这里直接下了一个别人改好的包
即上面提到的文章的github地址
文章使用了很多别的库,也是三维点云操作常用的库,这里一起下载:
sudo apt install libeigen3-dev
sudo apt install libpcl-dev
# 所需包
sudo apt install ros-$ROS_DISTRO-ros-numpy
#下载python所需包之前注意有没有启动conda环境,切勿将pip用于根python环境,否则conda环境会报错
#如果你conda环境寄了,请备份env文件夹下的conda环境,然后卸载重装conda,再将环境移入env文件夹即可
pip install numpy==1.21
pip install open3d
sudo apt install ros-noetic-map-server
# 打开一个终端.(ctrl+alt+T)输入下面指令安装octomap.
sudo apt-get install ros-noetic-octomap-ros #安装octomap
sudo apt-get install ros-noetic-octomap-msgs
sudo apt-get install ros-noetic-octomap-server

# 安装octomap 在 rviz 中的插件
sudo apt-get install ros-noetic-octomap-rviz-plugins
# install move_base
sudo apt-get install ros-noetic-move-base
cmake报错的话要去cmakelists中指定python地址
open3d安装缓慢导致失败可以去换国内源
编译
注意编译顺序为livox_ros_driver2->fast_lio/point_lio->其他
这是因为作者引用了这些库里的文件,所以直接编译的话会报找不到文件的错,这种情况多编译几次就通过了
100%
开始建图
上面提到的参数确定为0,不然订阅不到点云信息
从机:
source ./devel/setup/.bash
roslaunch livox_ros_driver2 msg_MID360.launch
roslaunch fast_lio mapping_mid360.launch
主机:
开启对应rviz
查看建图信息:
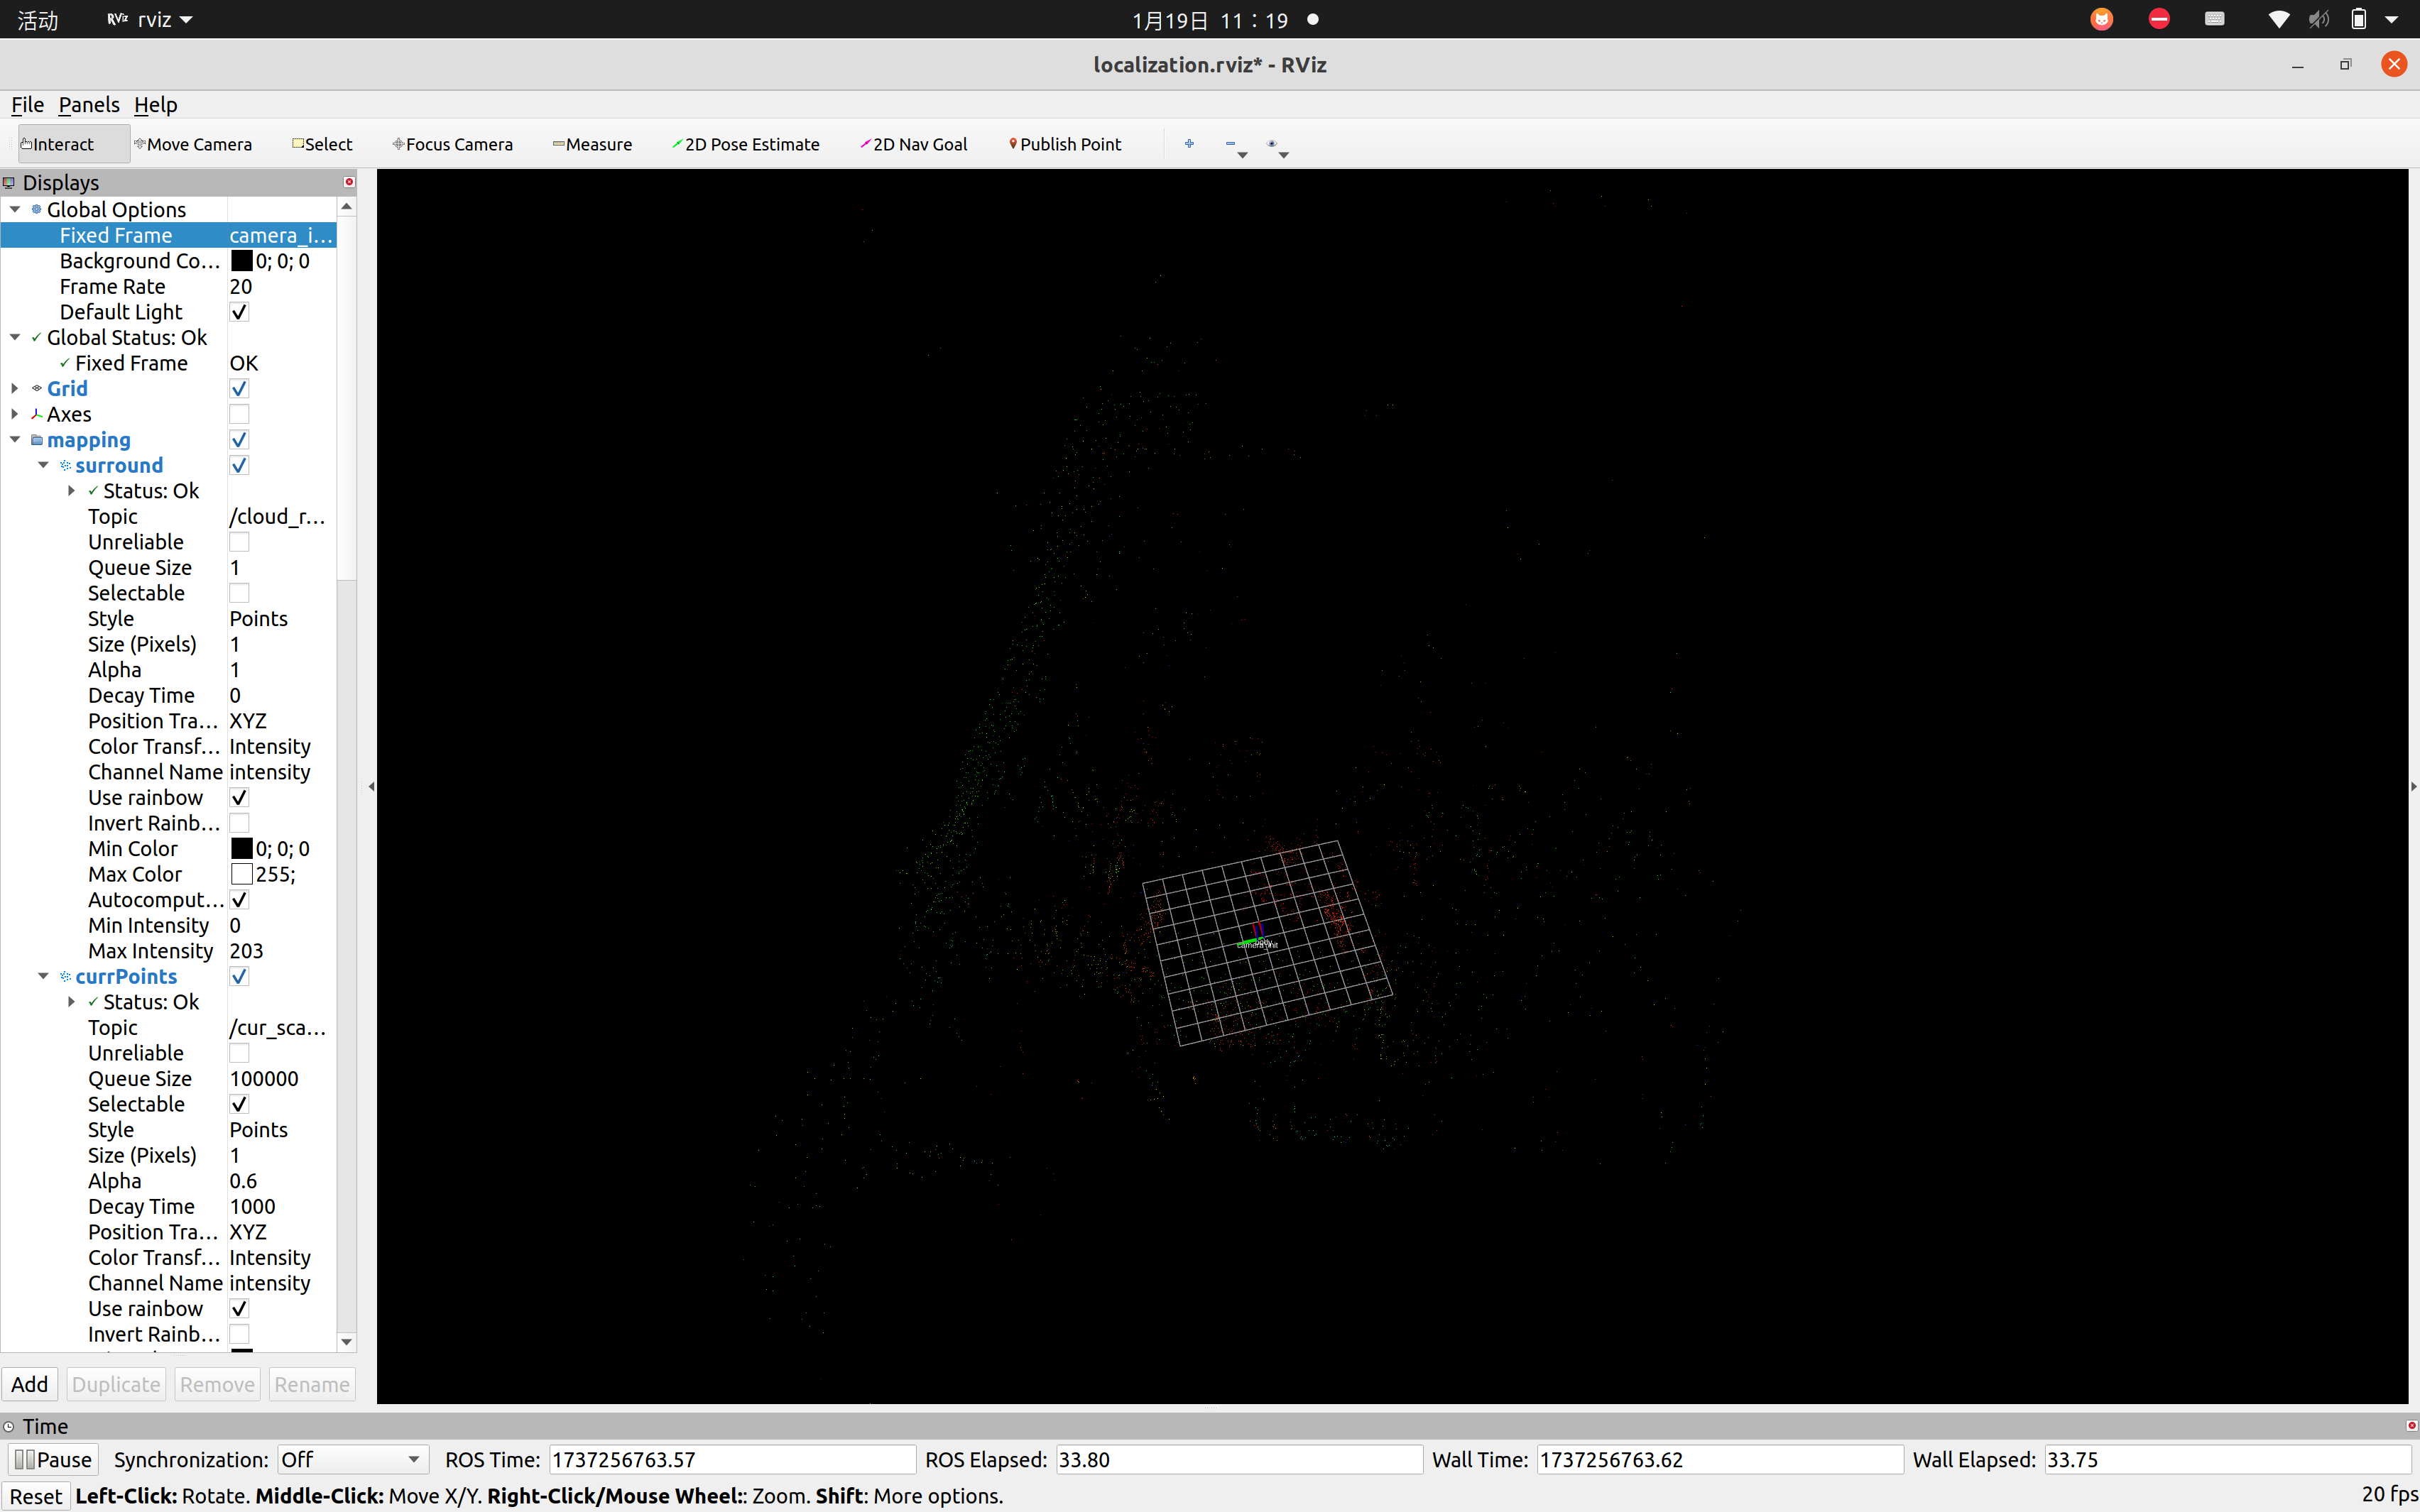
建图完毕后pcd文件会自动保存至fast-lio下的PCD文件夹
安装pcl-viewr以查看建好的pcd图
sudo apt install pcl-tools在PCD文件夹下:
pcl_viewr ./scans.pcd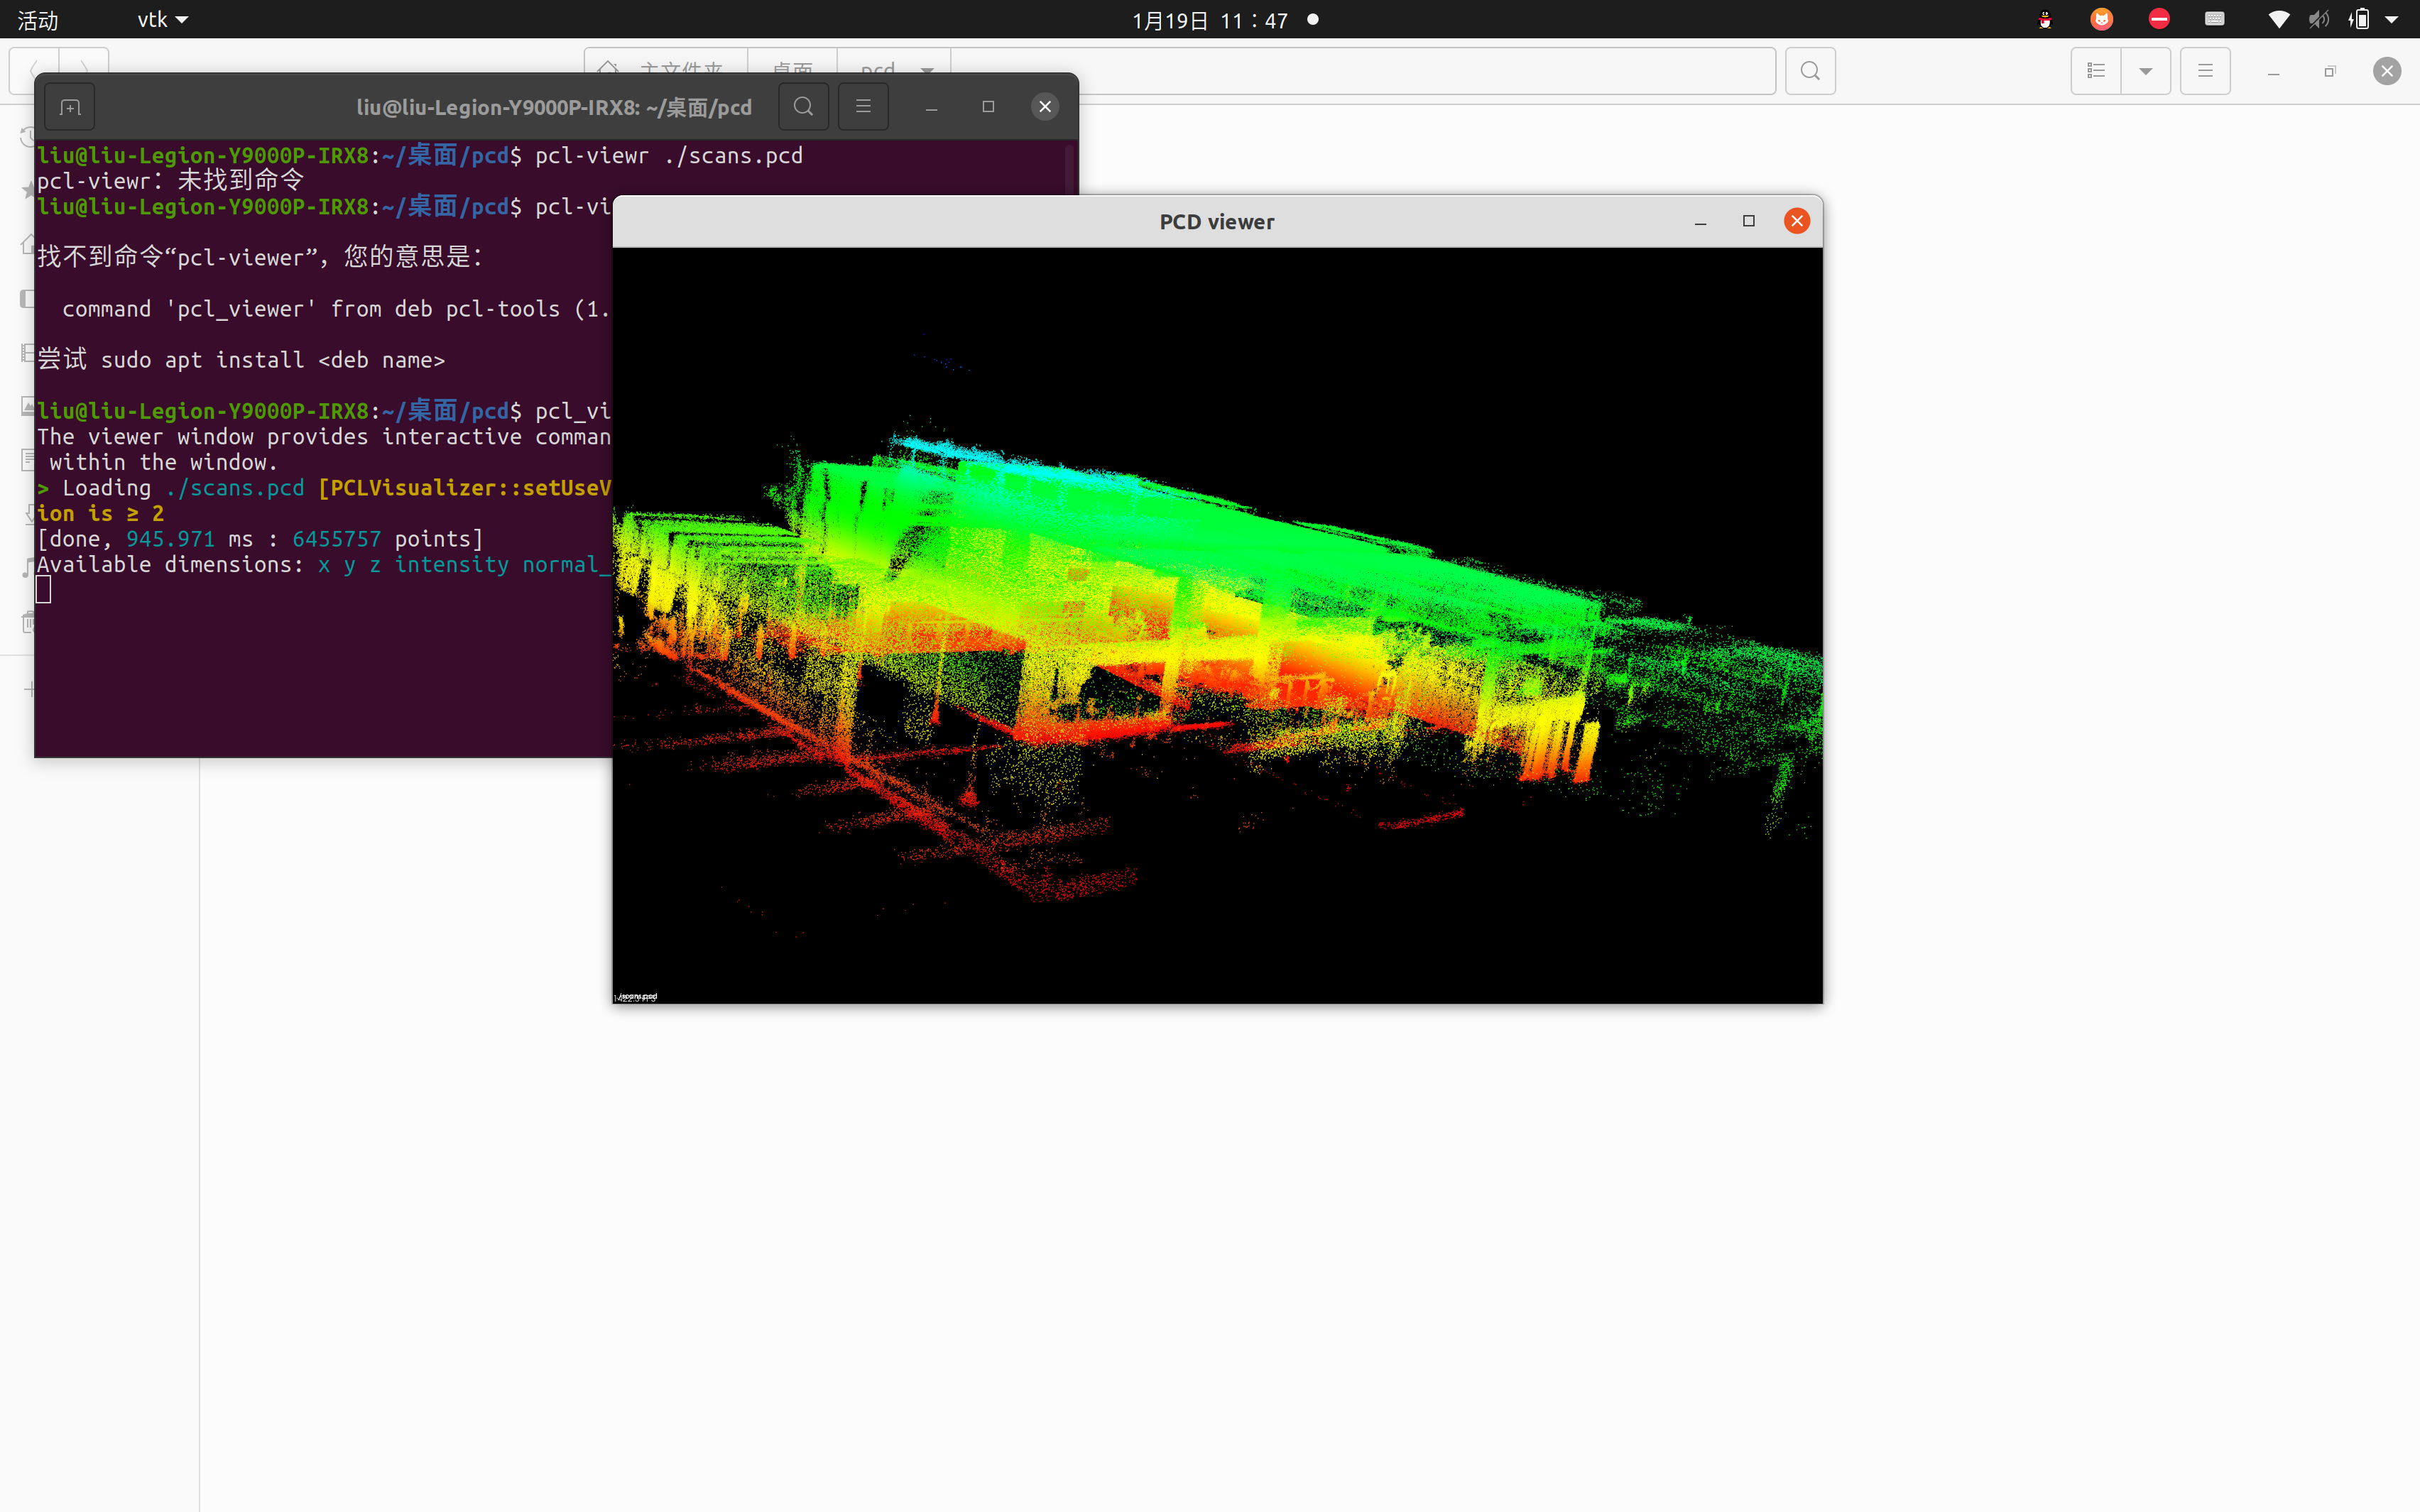
如果想要更改保存的pcd文件路径和名称,可以修改建图的源代码,在laserMpping.cpp中修改相应路径即可
可以在fast_lio文件夹下的config文件夹内更改mid360.yaml选择是否保存pcd文件来只使用里程计而不保存pcd建图信息。
三维转二维
因为我们比赛主要用的是二维的定位和导航,所以我们将三维图压至二维图后,再应用相关算法进行导航,在此,有两种方式:
第一种:先建好图用pcd2pgm转为二维图
第二种:变建图边转:用octomap插件转为octomap并用map-server保存二维地图
我们这里用第一种方式,octomap还可用于实时三维栅格地图生成,用于无人机导航
修改位于pcd2pgm下的run .launch的pcd文件路径
roslaunch pcd2pgm run.launch用rviz查看建图信息并用mapserver保存地图
定位
统计定位需要的所有信息:
1、建图得到的pcd文件
2、里程计信息
3、实时点云信息
4、转换得到的二维地图信息
5、三维转二维雷达的点云信息
6、完整的tf树
事实上,对于全部的路径规划,我们都要有:
map odom body tf(map->odom) scan
只要打通这些数据间的联系,就能运行move_base
按照实际情况修改定位launch文件sentry_localize.launch
运行launch文件得到定位结果
导航
这里用的dwa局部规划器,如果能找到更好用的规划器就最好了
修改相应的move_base.launch的坐标系和话题名称
roslaunch sentry_nav sentry_move_base.launch得到代价地图:
略
在rviz上发布坐标点:
这是rviz2(
得到路径和速度信息
rostopic ehco /cmd_vel总结
mid360是集成了imu的三维激光雷达,对我们研究自动驾驶有重要意义。学习全流程需要有较好的ros基础,并不断巩固和学习。
参考资料:
https://blog.csdn.net/weixin_52612260/article/details/134124028
https://github.com/66Lau/NEXTE_Sentry_Nav
难点在于局部规划器调参和里程计到机器人坐标系的变换。局部规划、坐标变换、cmd_vel生成和上位机运动控制策略由软件算法组负责;嵌入式组负责接收期望速度或位置并完成电机实时闭环、指令超时和失联保护。若在上位机实现PID等控制策略,应明确其控制对象、运行周期和与底层速度环的接口,避免两端重复闭环。