
第 3 节
slam建图(slamtoolbox)

本文主要讲述如何利用slamtoolbox建图
slamtoolbox是slam的一种算法,因为性能比较好(但是点云需求貌似更高,有待验证),所以本文以slamtoolbox作为slam算法进行建图,导航部分位于Nav2导航
一、原理
SLAM是Simultaneous localization and mapping缩写,意为“同步定位与建图”,主要用于解决机器人在未知环境运动时的定位与地图构建问题。slam依赖激光雷达信息或类激光雷达信息,算法将雷达激光无法穿过的区域绘制为障碍物,而可穿过区域绘制为可通行区域,又依赖给出的机器人尺寸参数和预先设定的激进参数,绘制出试探性区域,从而完成slam绘图。
详可见
https://blog.csdn.net/u010632165/article/details/119426739
二、slamtoolbox
这里主要介绍slamtoolbox的参数含义
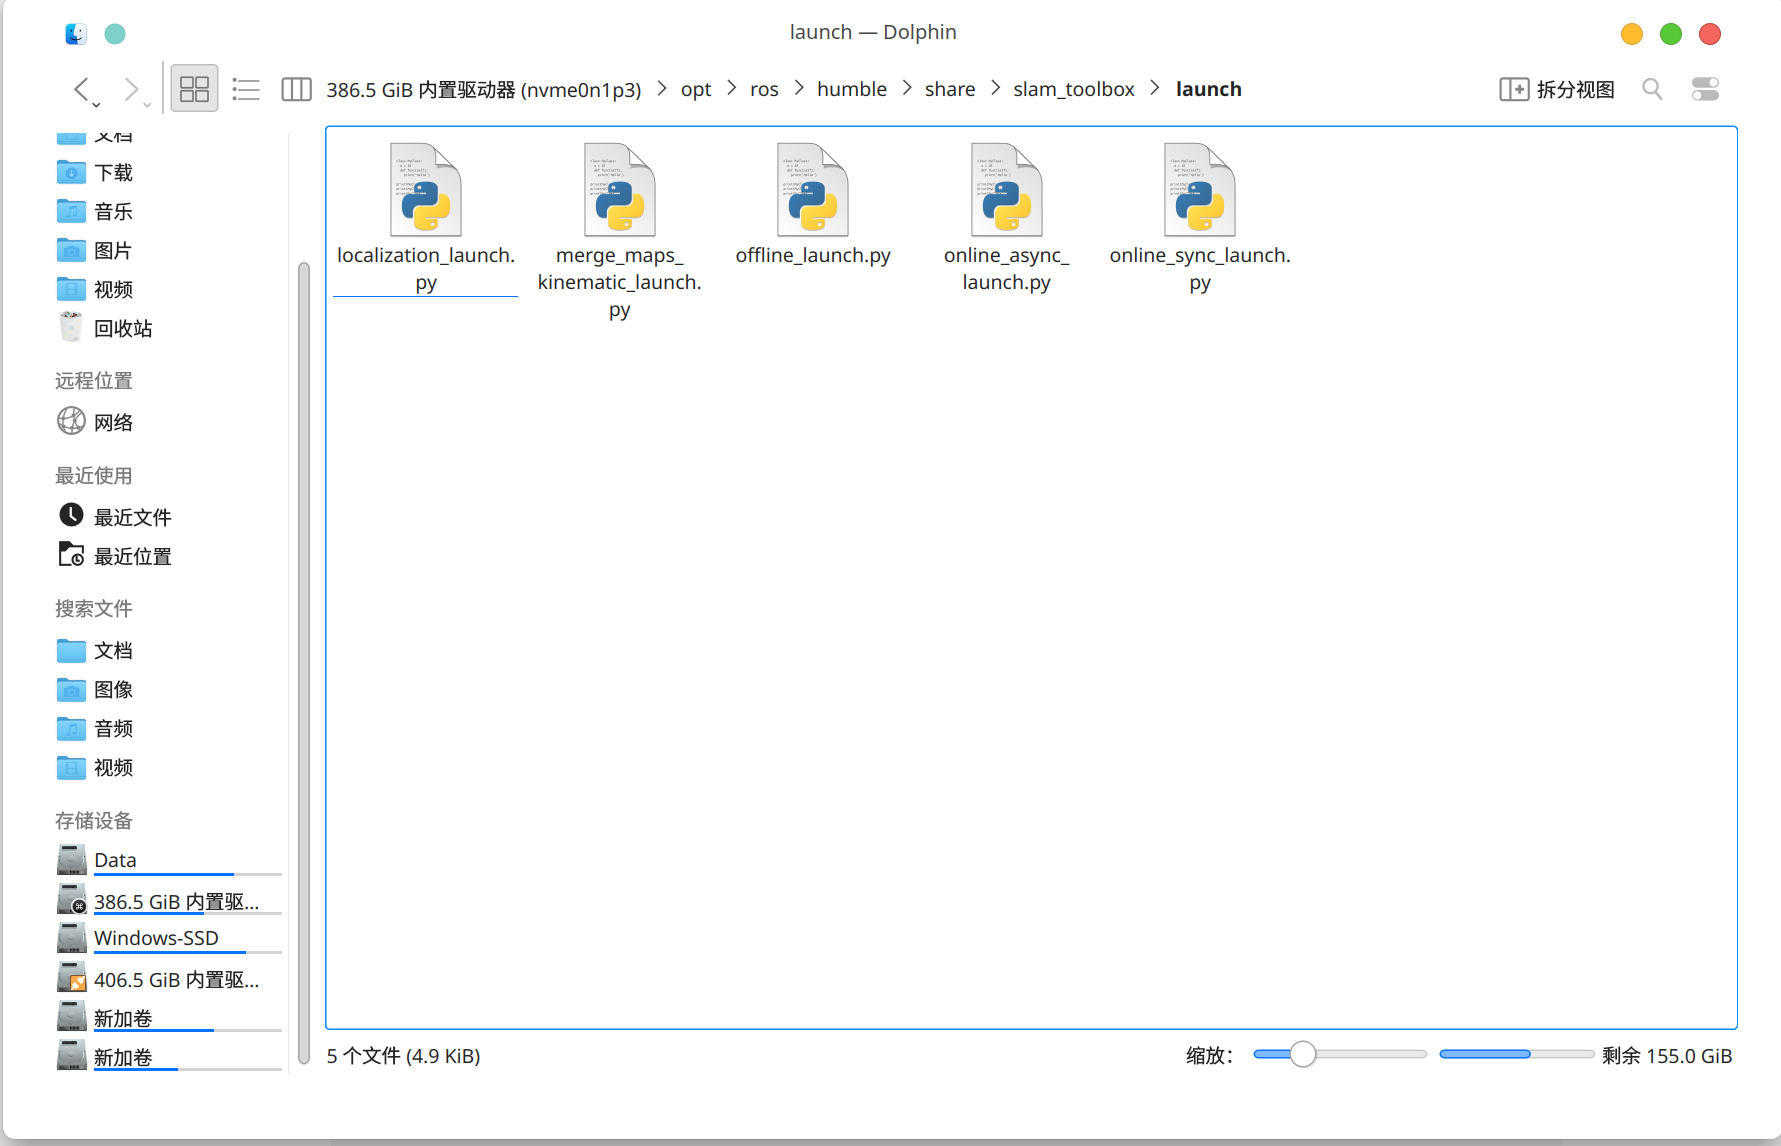
如图所示,slamtoolbox的官方launch文件共有五个,我们主要应用的是localization_launch.py和online_async_launch.py,一个负责定位,一个是同步建图,最后我们可以自己写最适合项目的launch文件,包含行为树和状态机等。