
一、Boost库串口通信:Boost介绍+基础实现

boost异步串口通信(C++)
首先:
对于C++上下位机的串口通信可以使用Qt,Qt在5.1版本之后引入了一个串口通信类QSerialPort使用前只需加入QT += serialport。QSerialPort可以很方便的通过信号槽实现串口同步及异步通信,类似地,如果不在Qt库的环境下,可以使用“准”C++标准库boost。
boost库介绍
boost 库是一个优秀的,可移植的,开源的 C++ 库,它是由 C++ 标准委员会发起的,在 C++ 社区中影响甚大,是一个不折不扣的准标准库,它的功能十分强大,弥补了 C++ 很多功能函数处理上的不足。
特点
可移植性:Windows,Linux,Unix 等
开源免费:使用 Boost License 来授权使用,商业和非商业都是可以使用的
高效:具有工业强度,设计结构良好,广泛使用
为什么要选择使用该库,详见ROS2机器人操作系统教程的ROS2 serial章节。
用途
**广泛应用于****网络编程、编程接口,**拥有字符串和文本处理库,容器库,迭代器库,算法库,函数对象和高阶编程库,泛型编程,模板元编程,预处理元编程,并发编程,数字和数学,排错和测试,数据结构,图像处理,输入输出,内存管理,跨语言混合编程,解析,编程接口等
安装
windows:
Linux:
ROS2 Serial Driver的优点:
**通用性:**这个Boost库在ROS2中被封装成了Serial_Driver1.2库,并且ROS2提供了通用的Serial_Driver1.2,不一定非要在ROS2中才可以使用,你可以在任何地方使用Serial_Driver1.2。
**易学性:**由于Serial_Driver1.2封装的更加简洁,所以更好学一点,也可以尝试使用Serial_Driver1.2库。详见ROS2机器人操作系统教程的串口章节。
boost::asio::serial_port
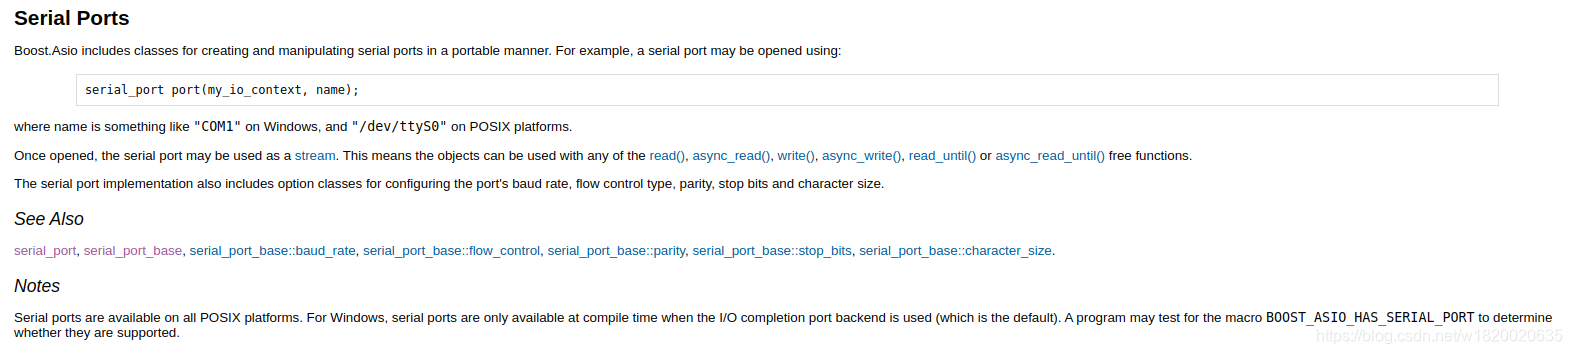
boost的asio提供了boost::asio::serial_port类————此类专门进行串口通信
官方说明:https://www.boost.org/doc/libs/1_75_0/doc/html/boost_asio/overview/serial_ports.html
示例源码
CMakeLists.txt(如需要可用)
# CMake 最低版本号要求
cmake_minimum_required(VERSION 3.5)

# 项目信息
project(serialporttest LANGUAGES CXX)

set(CMAKE_CXX_STANDARD 11)
set(CMAKE_CXX_STANDARD_REQUIRED ON)

include_directories(/usr/local/lib/)

# 查找当前目录下的所有源文件
# 并将名称保存到 DIR_SRCS 变量
aux_source_directory(. DIR_SRCS)

# 指定生成目标
add_executable(serialporttest ${DIR_SRCS})

target_link_libraries(serialporttest -lpthread)
serialport.h
#ifndef SERIALPORT_H
#define SERIALPORT_H

#include <boost/asio.hpp>
#include <boost/bind.hpp>
#include <boost/array.hpp>
#include <memory>
#include <thread>

using namespace std;
using namespace boost::asio;

class SerialPort
{
public:
    SerialPort();
    ~SerialPort();

    bool init(string port_name, uint16_t baud_rate);
    void runService();
    bool open();
    void close();
    void write(string &buf, boost::system::error_code &ec);

    static void startAsyncRead();
    static void handleRead(const boost::system::error_code &ec,size_t byte_read);
private:
    boost::system::error_code errorCode;
    io_service io;
    static shared_ptr<serial_port> serialPort;
    string portName;
    uint16_t baudRate;

    static char receiveData[1024];
};

#endif // SERIALPORT_H
serialport.cpp
#include "serialport.h"
#include <iostream>

shared_ptr<serial_port> SerialPort::serialPort = nullptr;
char SerialPort::receiveData[] = {0};
SerialPort::SerialPort() :
    portName("COM1"),//如果是Windows系统,端口应该是COM1 ...(这个位置写入的是默认端口)
                     //如果是Linux框架的系统是/dev/ttyUSB0 ...
    baudRate(115200)
{
    memset(receiveData,0,sizeof (receiveData));
}

SerialPort::~SerialPort()
{
    if (serialPort != nullptr)
        serialPort->close();
    serialPort = nullptr;
}

bool SerialPort::init(string port_name, uint baud_rate)
{
    portName = port_name;
    baudRate = baud_rate;

    return open();
}

void SerialPort::runService()
{
    startAsyncRead();
    io.run();
}

bool SerialPort::open()
{
    try
    {
        if(serialPort == nullptr)
            serialPort = shared_ptr<serial_port>(new serial_port(io));

        serialPort->open(portName,errorCode);

        //设置串口参数
        serialPort->set_option(serial_port::baud_rate(baudRate));
        serialPort->set_option(serial_port::flow_control());
        serialPort->set_option(serial_port::parity());
        serialPort->set_option(serial_port::stop_bits());
        serialPort->set_option(serial_port::character_size(8));

        return true;

    }
    catch (exception& err)
    {
        cout << "Exception Error: " << err.what() << endl;
    }

    return false;
}

void SerialPort::startAsyncRead()
{
    memset(receiveData,0,sizeof (receiveData));
    serialPort->async_read_some(boost::asio::buffer(receiveData),
            boost::bind(handleRead,
            boost::asio::placeholders::error,
                        boost::asio::placeholders::bytes_transferred));
}

void SerialPort::close()
{
    serialPort->close();
}

void SerialPort::write(string &buf, boost::system::error_code &ec)
{
    serialPort->write_some(boost::asio::buffer(buf),ec);
    //boost::asio::write(*serialPort,boost::asio::buffer(&buf, 1));
    //如果你每次只需要发送一个字节信息你可以使用该函数,运行消耗会比write_some小
}

void SerialPort::handleRead(const boost::system::error_code &ec,size_t byte_read)
{
    cout.write(receiveData,byte_read);

    startAsyncRead();
}
用起来倒也简单————因为已经进行了二次封装
封装后只保留了这几个函数接口:
bool init(string port_name, uint16_t baud_rate); void runService(); void close();--------此函数非必要,析构中会自动调用 void write(string &buf, boost::system::error_code &ec);
使用方法
bool init(string port_name, uint16_t baud_rate); //初始化函数
--port_name:串口名称
            如果是Windows系统,端口应该是COM1 ...(这个位置写入的是默认端口)
            如果是Linux框架的系统是/dev/ttyUSB0 ...
--baud_rate:波特率,默认为115200
void runService(); //异步串口通信接收函数
调用此函数后,程序会自动挂起,等待接收下位机的信息bool open();//打开通信串void close();//关闭通信串口,并对串口有关的量释放void write(string &buf, boost::system::error_code &ec);//异步串口楼通信发送函数
--buf:需要发送的内容
--ec:获取错误码,如果没有错误,信息正常发送该值为0测试
5.1 测试工具
关于串口的测试就稍微有点麻烦,因为一般的机器现在很少有串口了,为了测试:
步骤一:
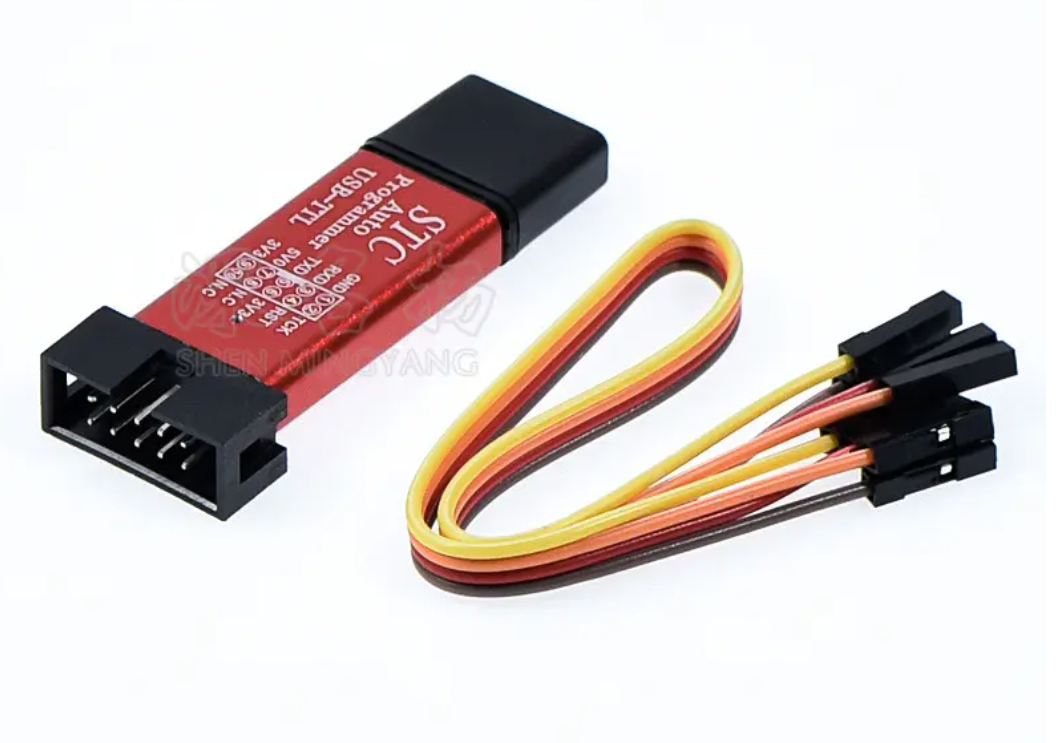
硬件直接测试:可以向嵌入式组借用或自行购买USB转TTL模块。USB端连接电脑,另一端通过排线连接单片机或树莓派,用于创建真实串口测试环境。Linux、Boost.Asio和上位机串口程序由软件算法组负责,模块电平、接线和MCU UART由嵌入式组负责。
虚拟测试:我们可以使用串口模拟辅助工具创建虚拟串口在上位机上进行测试
Virtual Serial Port Driver(VSPD):上位机虚拟串口
下载方式:
https://www.bilibili.com/video/BV1u54y1s7B3?vd_source=2a70e8cbccfb71570f2b97be1853e0df
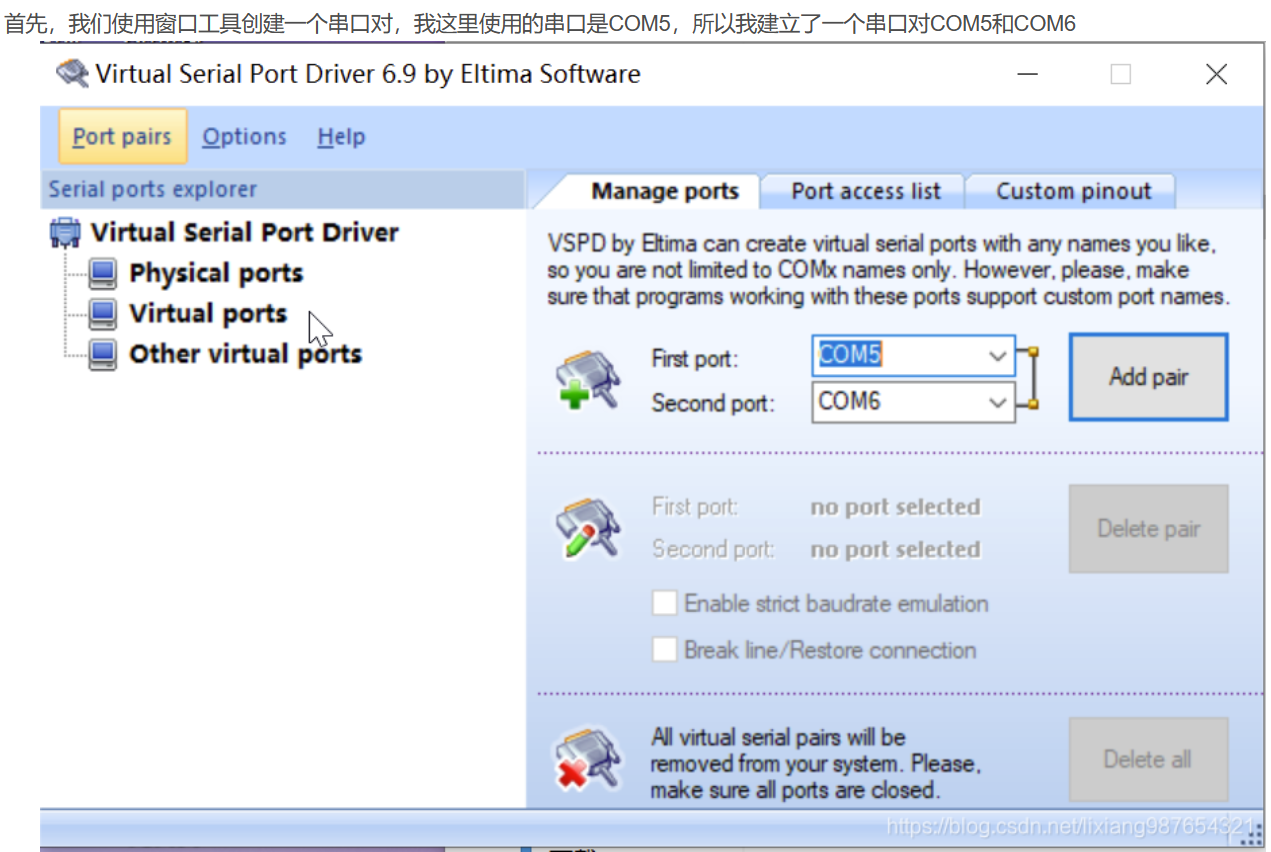
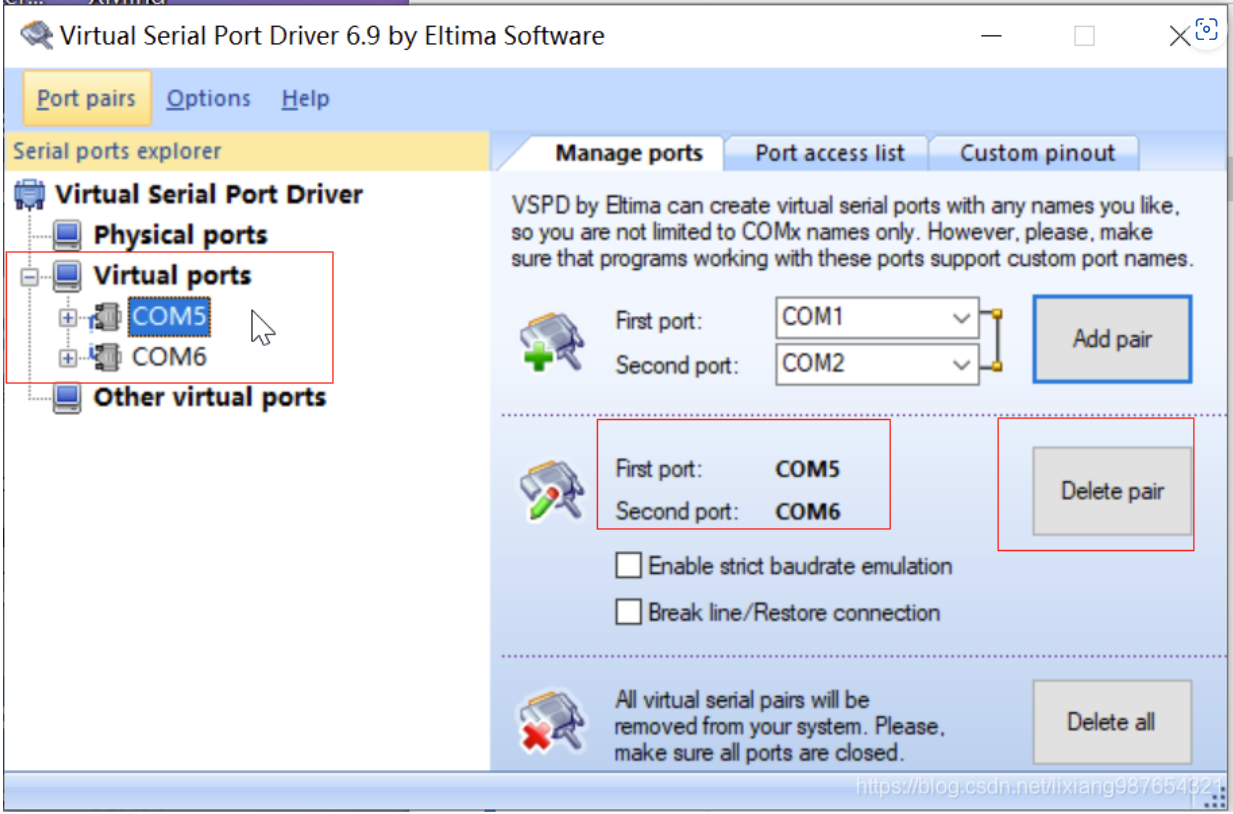
两种方法二选一即可,建议采用第二种
步骤二:
下载串口调试助手**VOFA+,**有其他串口助手的使用其他的也都一样
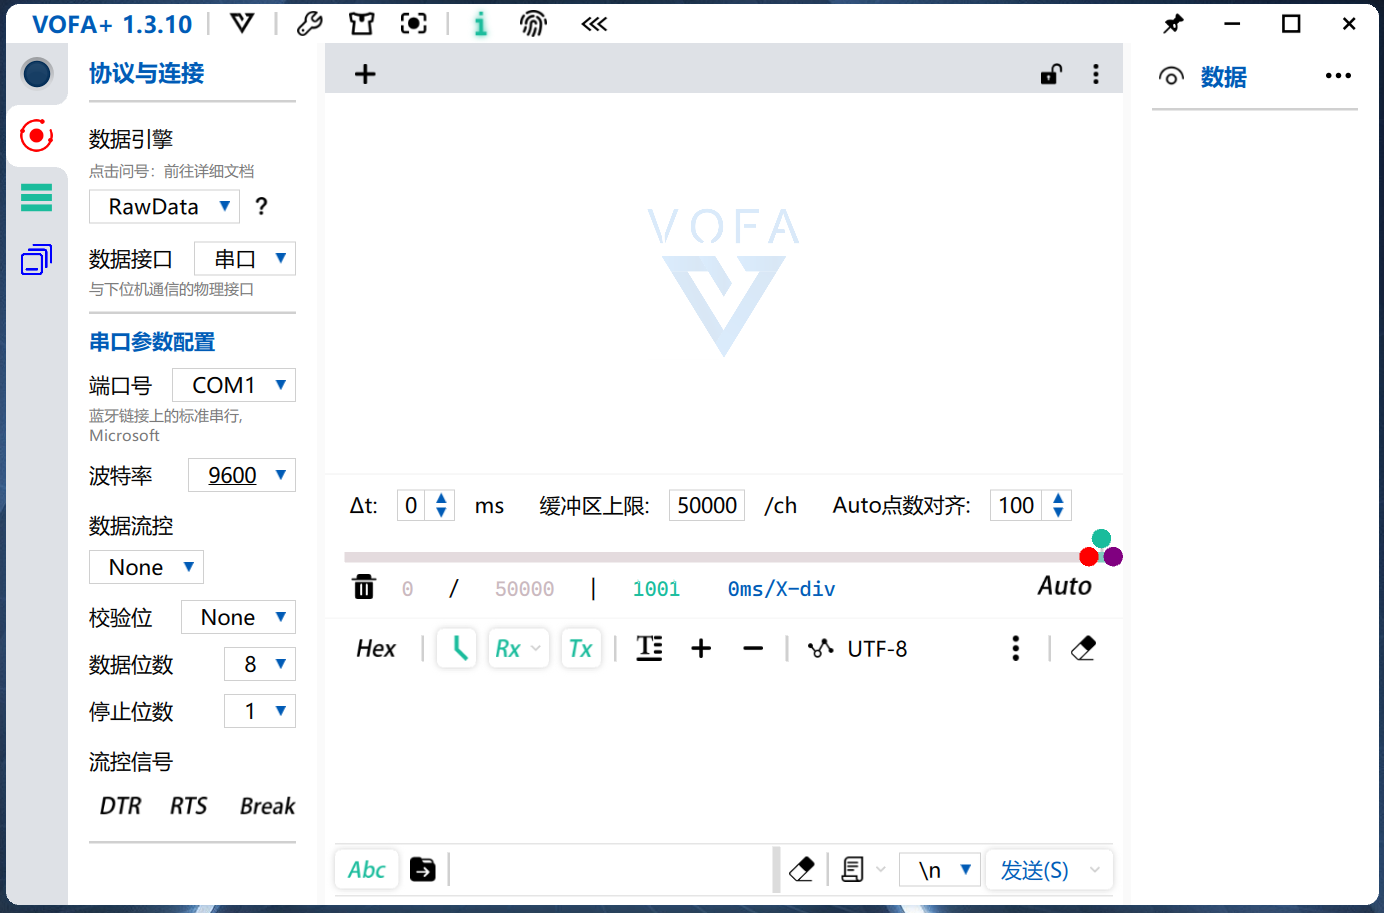
用于发送串口信息或者接收验证串口通信数据
下载地址:
https://www.vofa.plus/docs/learning/start/quick_start
5.2创建虚拟端口
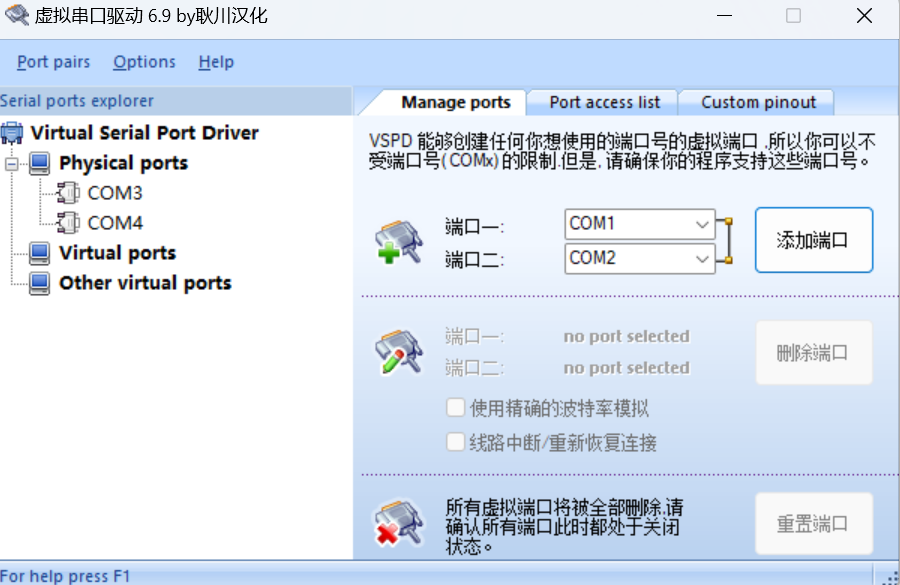
打开VSPD
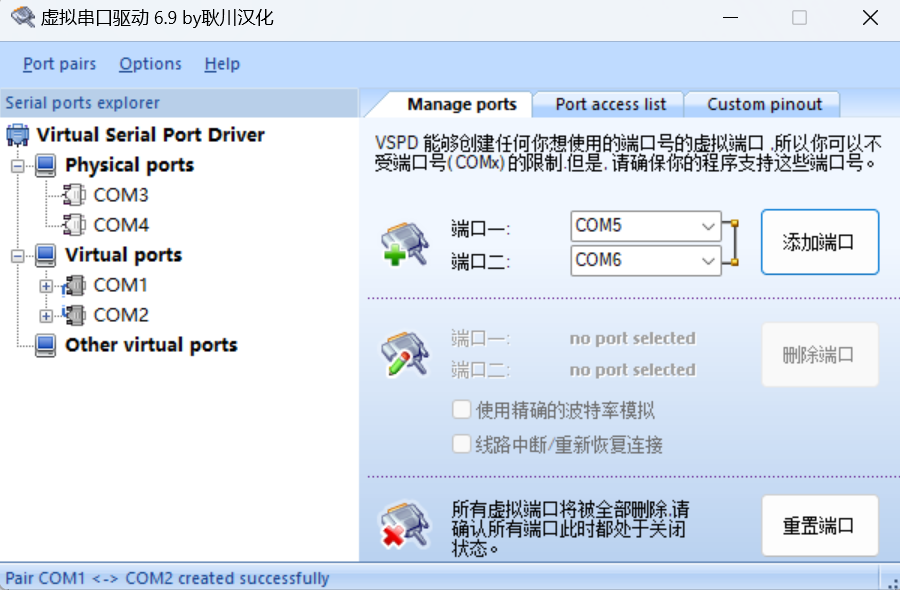
创建虚拟端口(使用完后直接充值端口就可以删除虚拟端口)
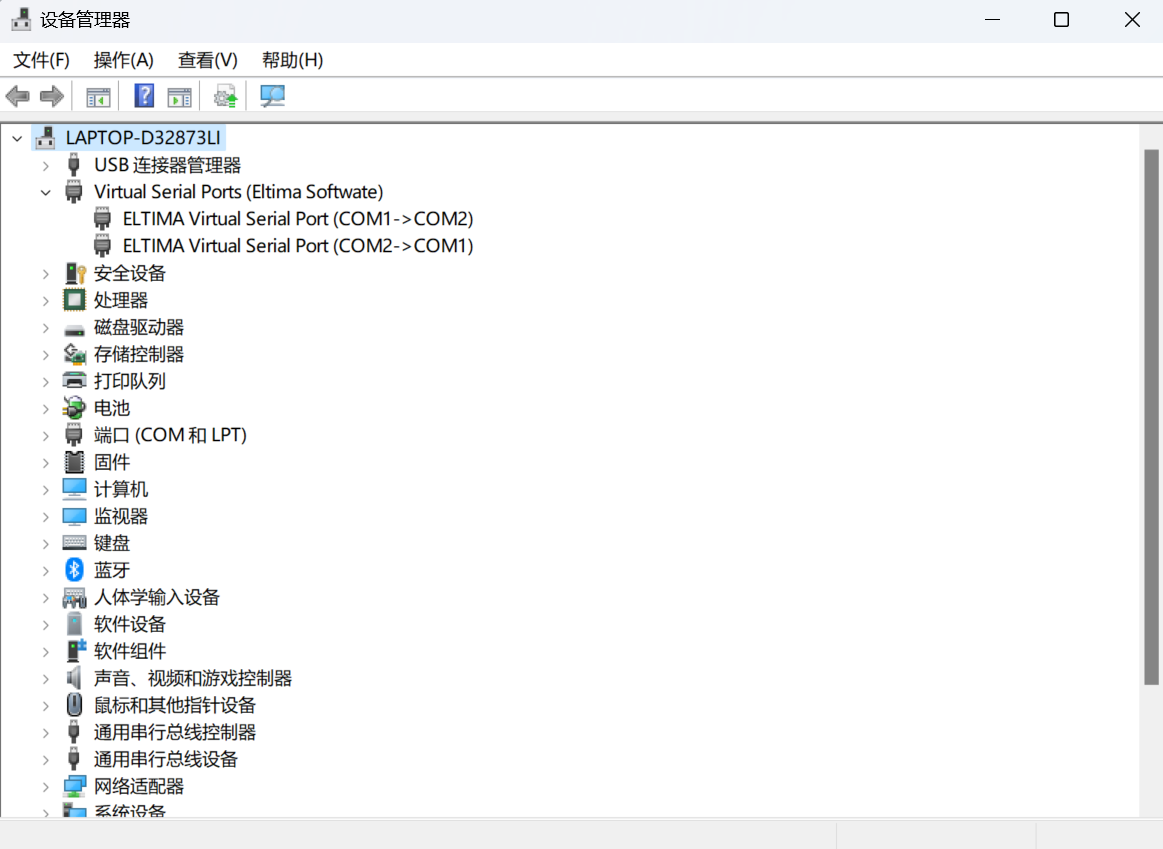
打开设备管理器可以看到两个虚拟端口被创建
COM1->COM2
COM2->COM1
5.3测试代码
写出测试
#include"serialport.h"
#include<iostream>

//发送字符A到串口
int main()
{
    SerialPort port;
    if (port.init("COM1", 115200))
    {
        std::string message = "A";
        boost::system::error_code ec;
        port.write(message, ec);

        if (!ec)
        {
            std::cout << "Write successful!" << std::endl;
        }
        else
        {
            std::cout << "Write error: " << ec.message() << std::endl;
        }
    }
    else
    {
        std::cout << "Serial port initialization failed." << std::endl;
    }

    return 0;
}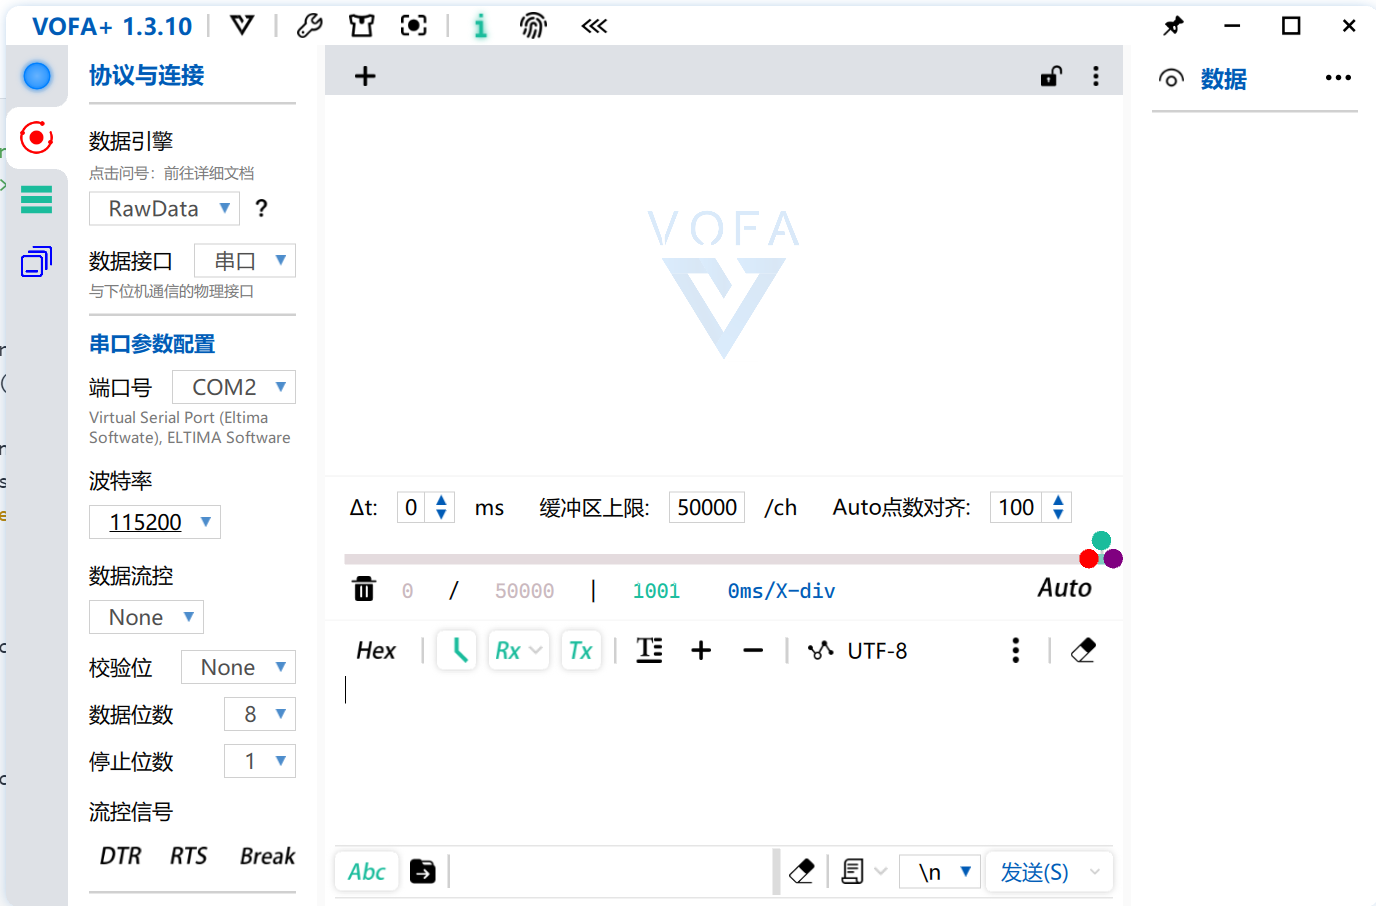
设置好端口号,波特率,数据位数,左上角蓝色按钮“连接”
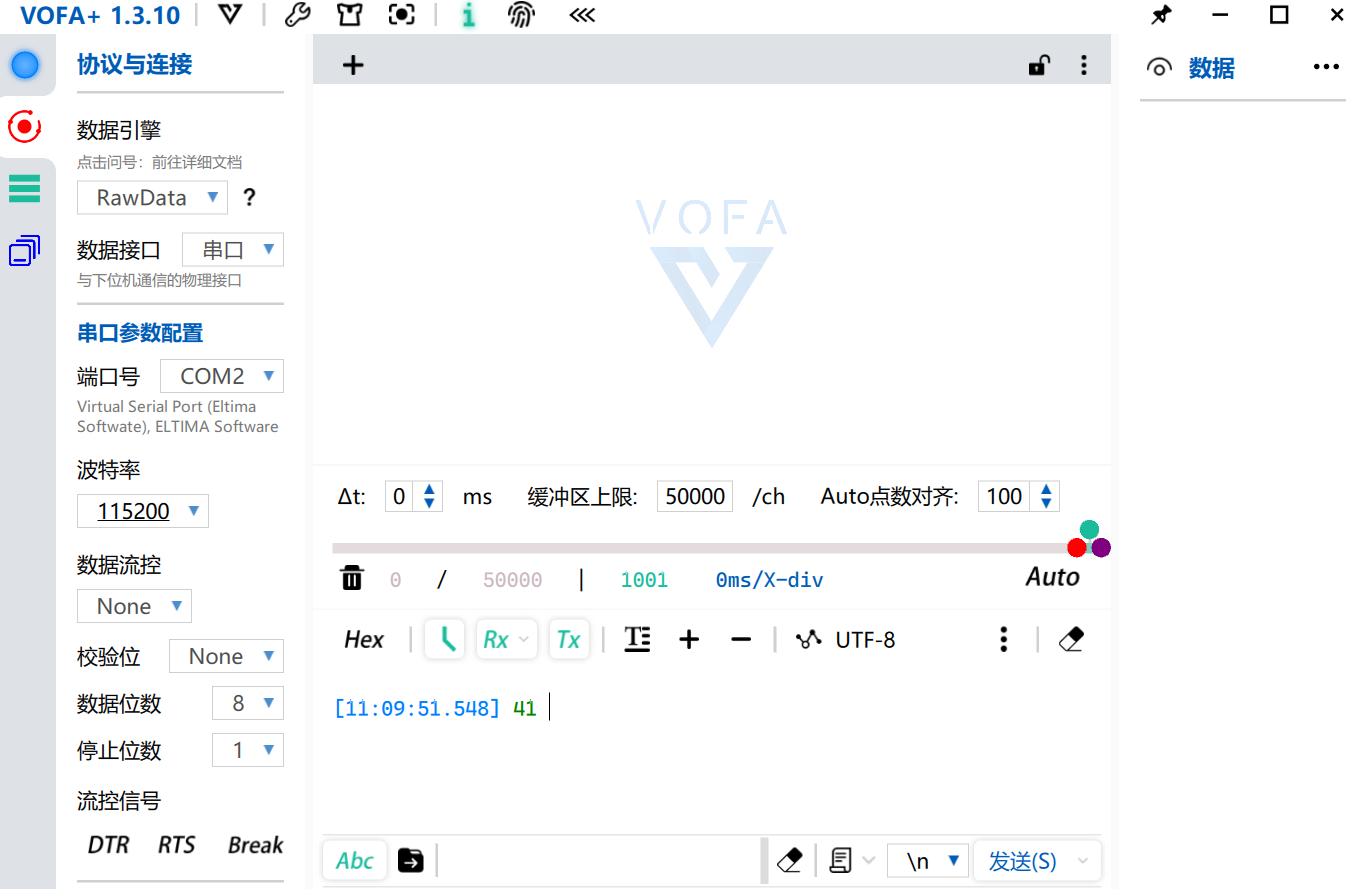
运行程序,串口调试工具自动接收到数据(这里我设置的是16进制所以是41,可以调成文本模式,收到的就是A)
读取测试
#include"serialport.h"
#include<iostream>

//程序读取下位机发送的信息
int main()
{
    SerialPort port;
    if (port.init("COM1", 115200))
    {
        port.runService();
    }
    else
    {
        std::cout << "Serial port initialization failed." << std::endl;
    }

    return 0;
}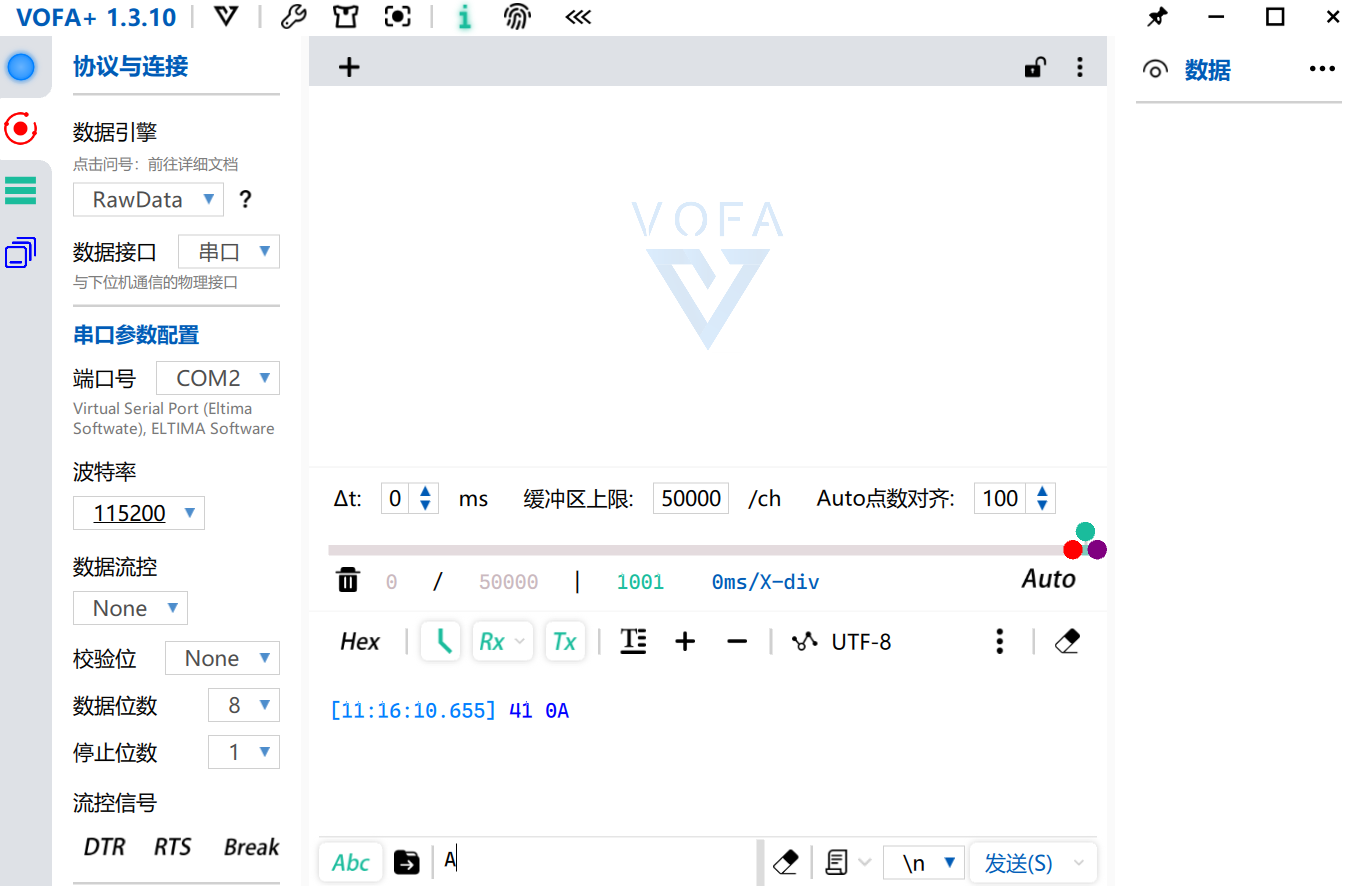
使用串口工具向上位机发送一个A
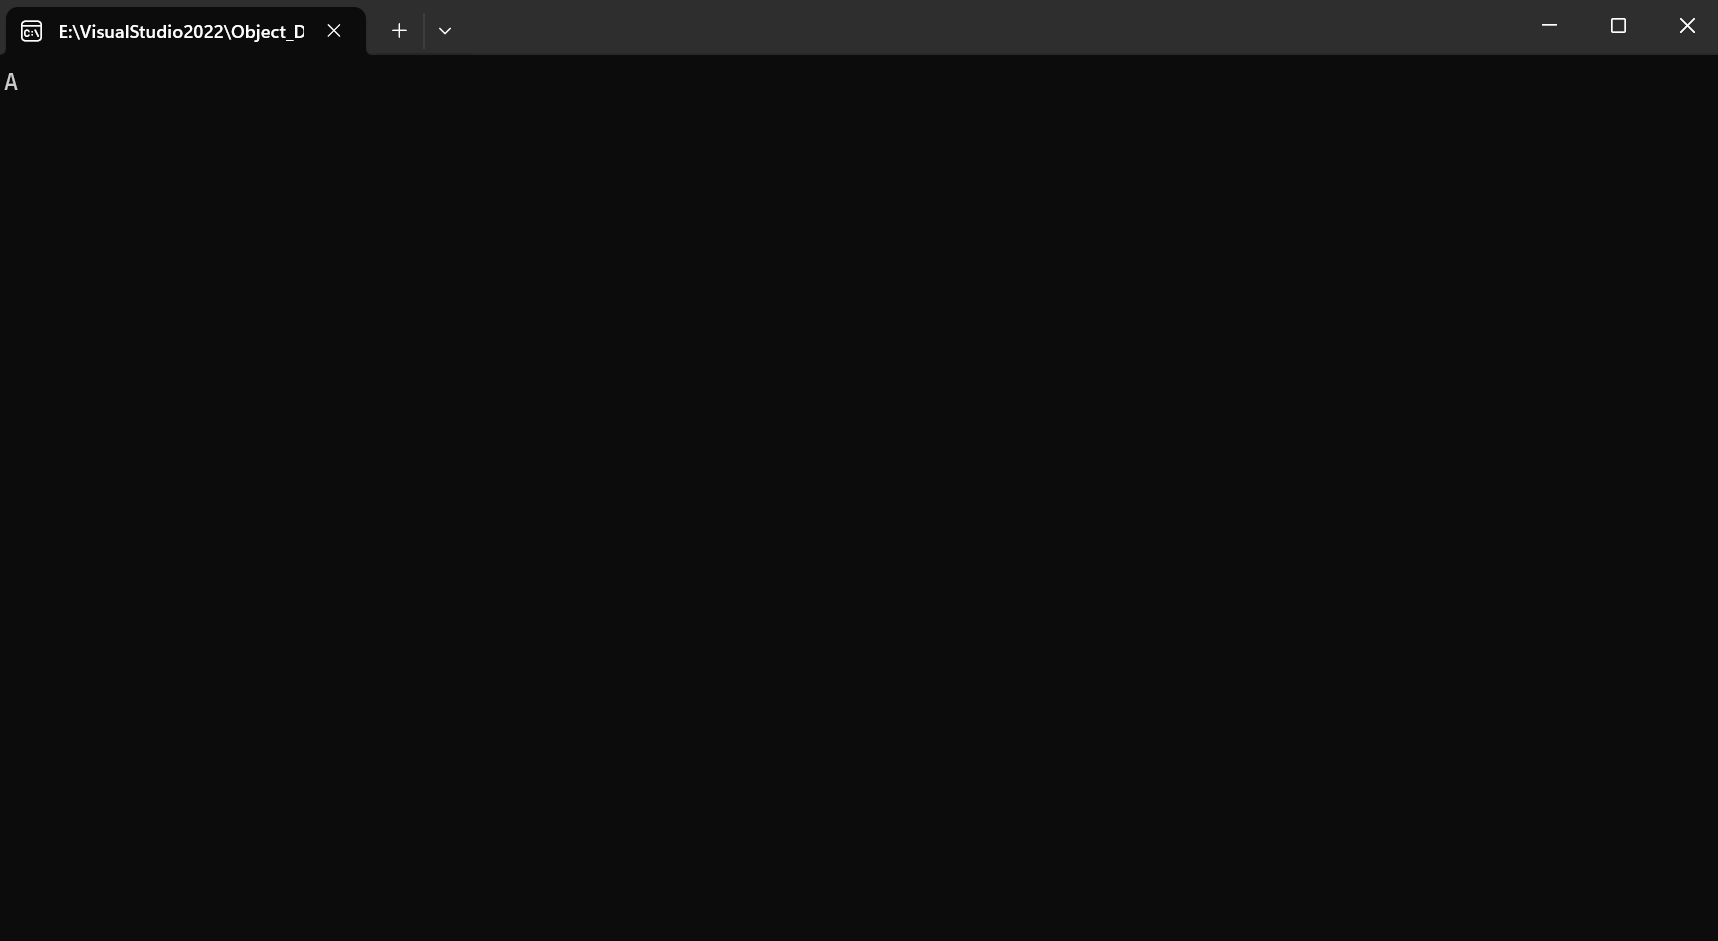
程序运行时会挂起,等下位机发送程序,此时程序接收到下位机发送的A,并将其打印输出到终端