
CMake C/C++编译环境配置

参考资料
https://gitee.com/unlimited13/cpp/blob/master/cmake/cmake.md
【基于VSCode和CMake实现C/C++开发 | Linux篇-哔哩哔哩】
https://www.bilibili.com/video/BV1fy4y1b7TC
https://xbing.notion.site/VSCode-CMake-C-C-Linux-c330a94669a84c2480a59ba708fd4ece
Vinci机器人队_CMake工程标准:
标准式
仓库链接
https://github.com/tungchiahui/Cmake_Template
详解CMake命令
(肝不动了,看github里边的readme和注释吧)
工作空间式
仓库链接
(没必要自己搞,因为ROS2有非常成熟的工作空间模板,可以参考colcon,使用colcon当做工程模板)
https://colcon.readthedocs.io/en/released/index.html#
基础视觉算法-OpenCV实现这整个教程都是拿colcon当工程模板的,可以参考参考怎么用的。
配置json文件并调试项目(没完全敲完,不要看)
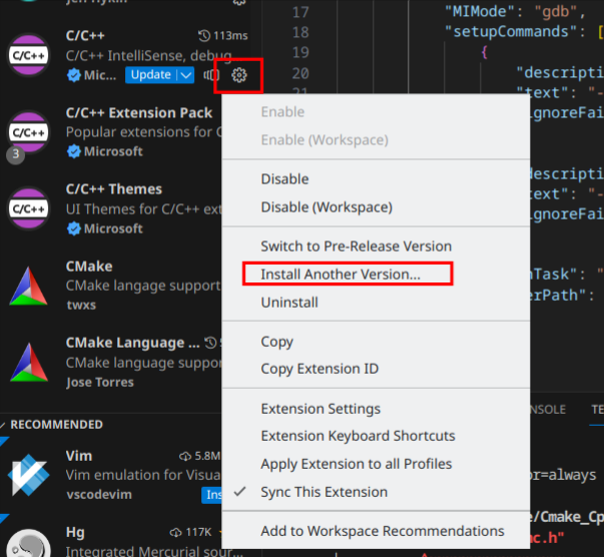
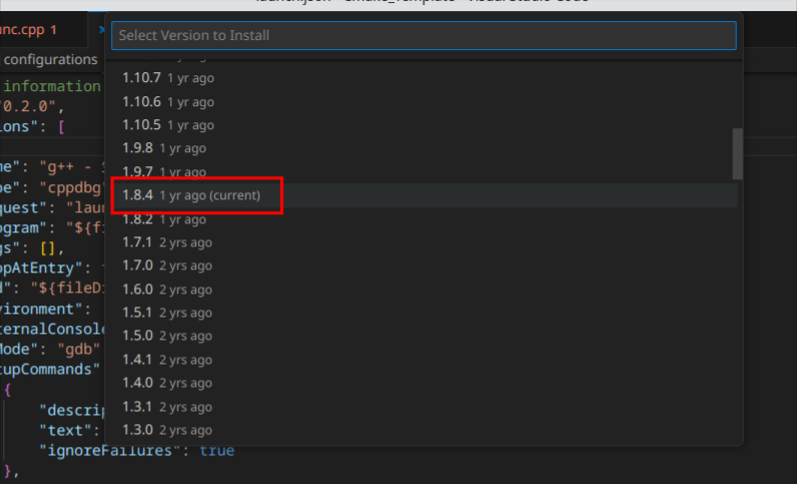
首先,先把C/C++插件退回到1.8.4版本(因为最新版有可能无法正常生成launch.json)
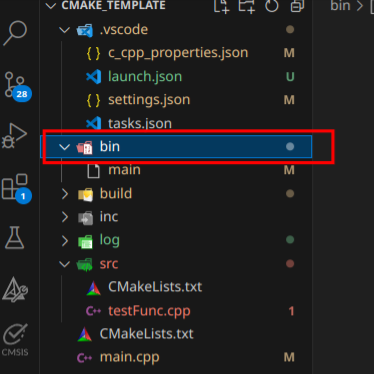
这个Program是我们要调试的可执行文件的绝对路径。
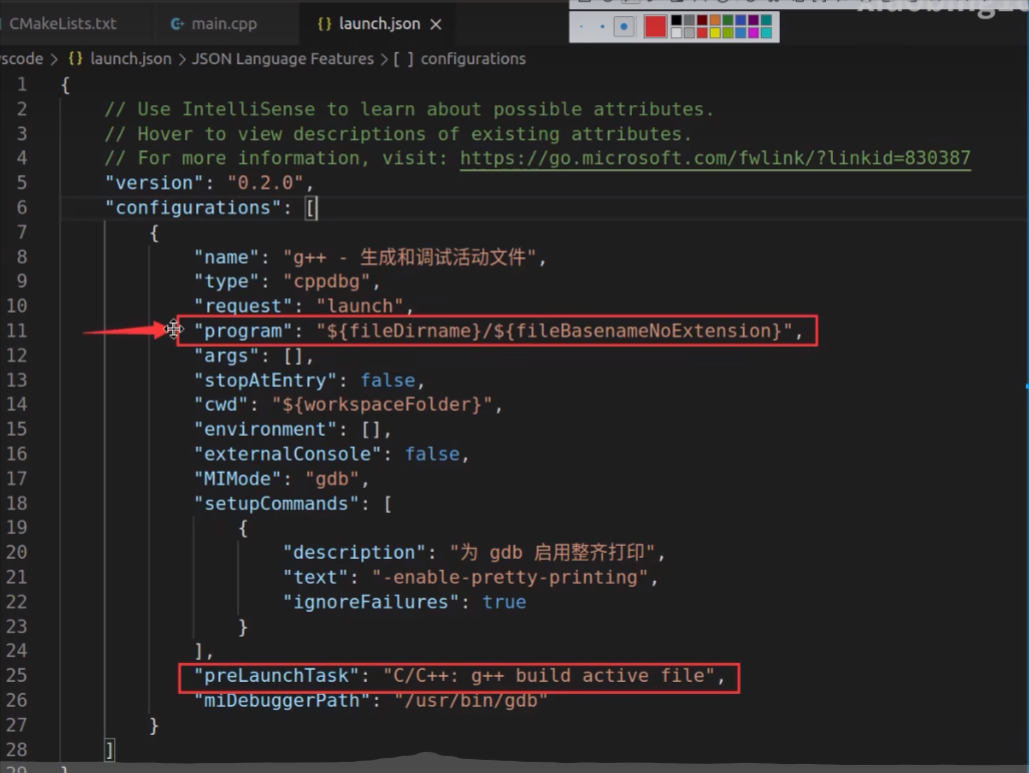
这个prelaunchtask是我们执行前要做的任务
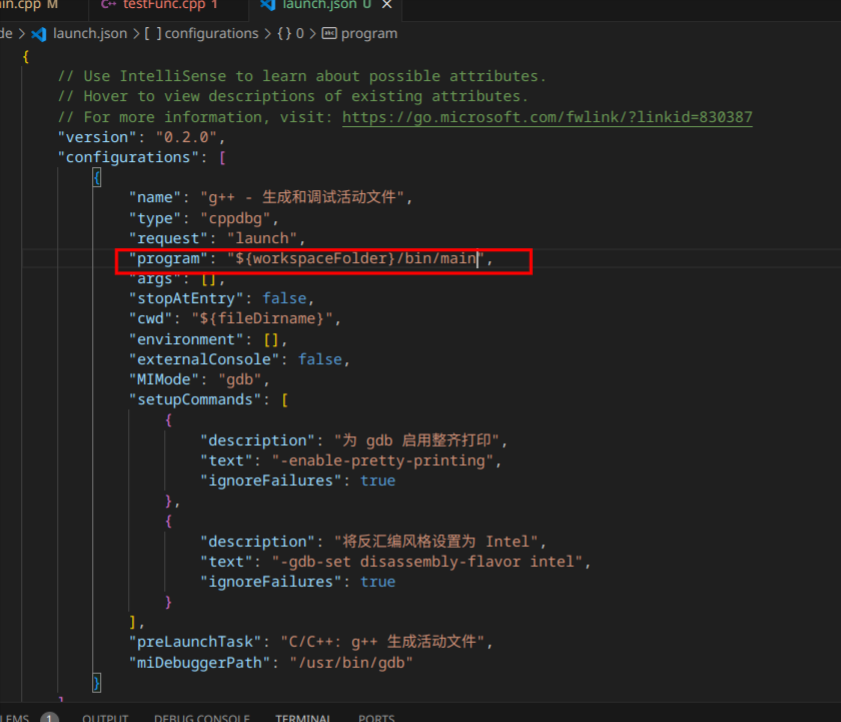
注释掉prelaunchtask,然后随便设置一个断点,按F5进行调试
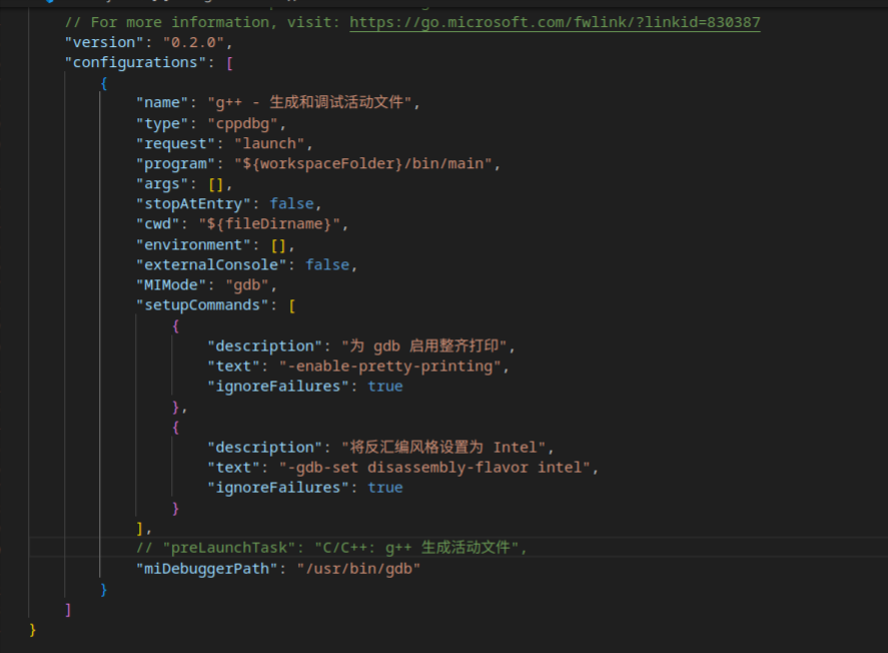
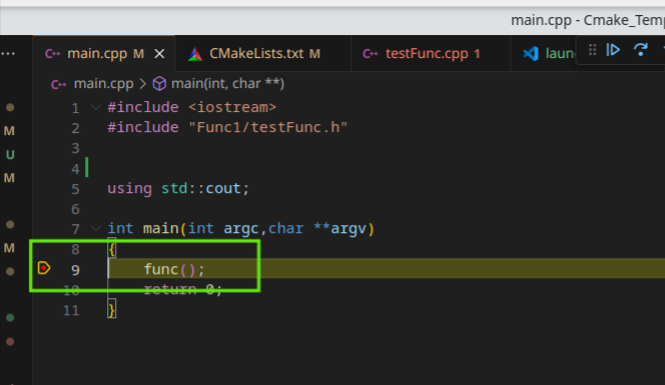
发现正常命中了断点。
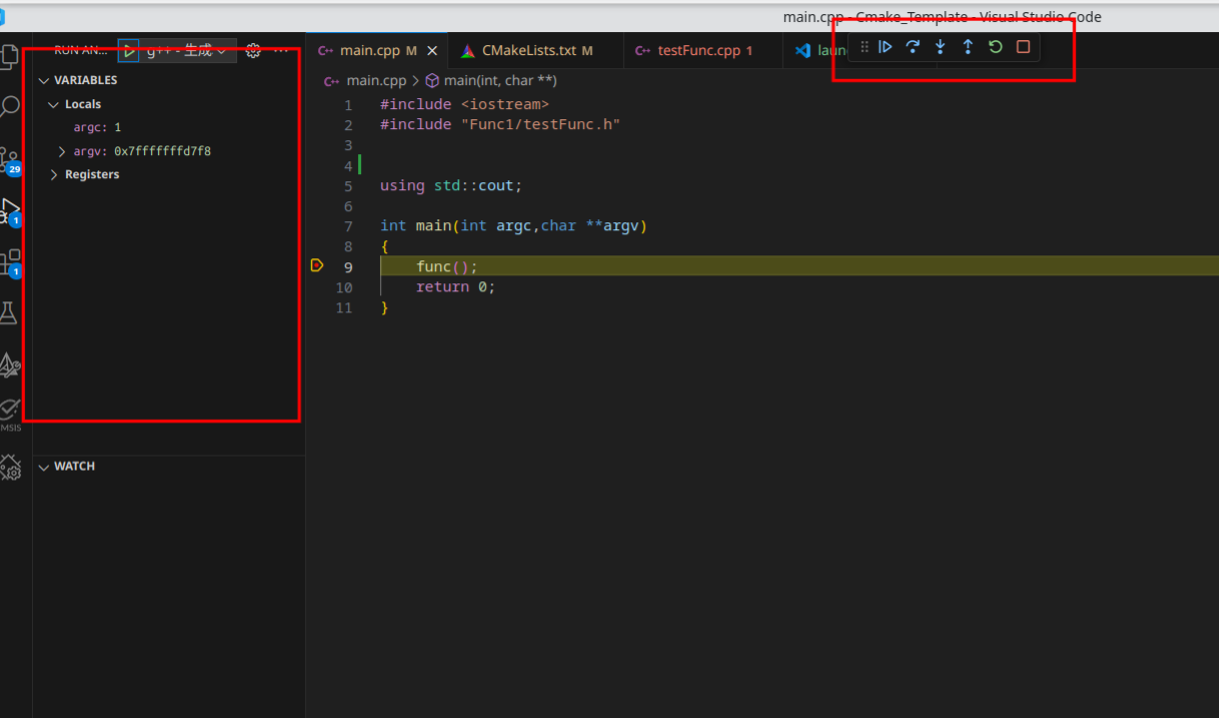
然后下面可以正常进行debug的监视和程序的正常调试。
配置task.json文件
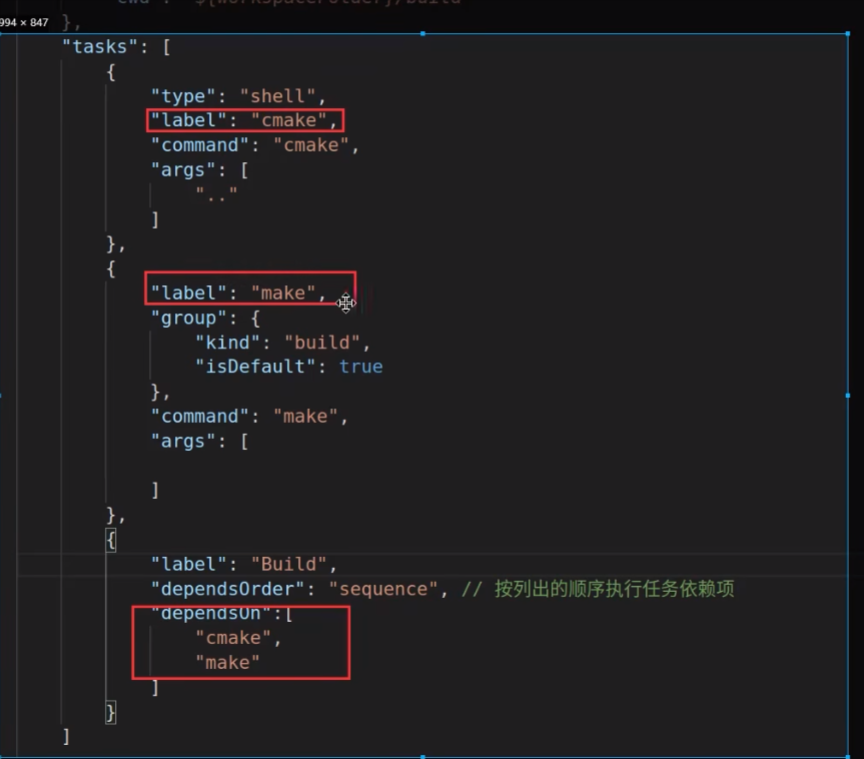
label是接口,标签的意思。然后给label命名,最后在dependsOn里写入这两个label。
{
    "version": "2.0.0",
    "options": {
        "cwd": "${workspaceFolder}/build"    //需要进入到我们执行tasks任务的文件夹中
    },
    "tasks": [    //tasks包含三个小任务
        {
            "type": "shell",
            "label": "cmake",    //第一个任务的名字叫cmake
            "command": "cmake",    //它要执行的命令是cmake
            "args": [
                ".."    //参数是..
            ]
        },
        {
            "label": "make",    //第二个任务的名字叫make
            "group": {
                "kind": "build",
                "isDefault": true
            },
            "command": "make",    //它要执行的命令是make
            "args": [

            ]
        },
        {
            "label": "Build",    //第三个任务的名字叫Build
            "dependsOrder": "sequence",    //顺序执行依赖项
            "dependsOn":[    //依赖的两个项为cmake和make
                "cmake",    //即第一个任务的label
                "make"      //即第二个任务的label
            ]
        }
    ]
}
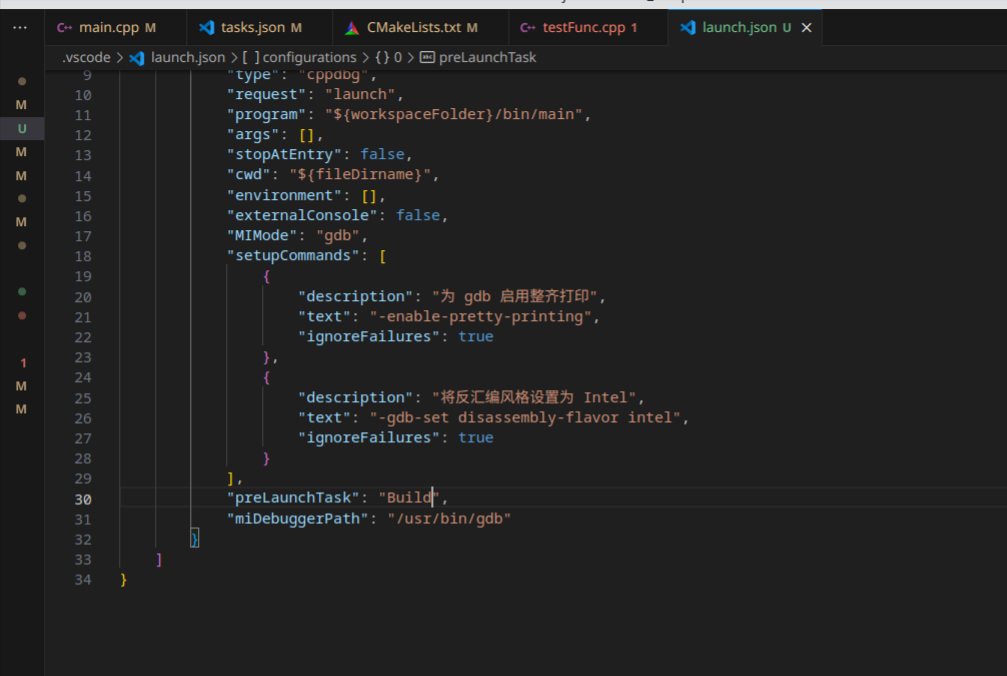
launch文件中把prelaunchtask修改为task.json里的build。
{
    // Use IntelliSense to learn about possible attributes.
    // Hover to view descriptions of existing attributes.
    // For more information, visit: https://go.microsoft.com/fwlink/?linkid=830387
    "version": "0.2.0",
    "configurations": [
        {
            "name": "g++ - 生成和调试活动文件",
            "type": "cppdbg",
            "request": "launch",
            "program": "${workspaceFolder}/bin/main",
            "args": [],
            "stopAtEntry": false,
            "cwd": "${fileDirname}",
            "environment": [],
            "externalConsole": false,
            "MIMode": "gdb",
            "setupCommands": [
                {
                    "description": "为 gdb 启用整齐打印",
                    "text": "-enable-pretty-printing",
                    "ignoreFailures": true
                },
                {
                    "description": "将反汇编风格设置为 Intel",
                    "text": "-gdb-set disassembly-flavor intel",
                    "ignoreFailures": true
                }
            ],
            "preLaunchTask": "Build",
            "miDebuggerPath": "/usr/bin/gdb"
        }
    ]
}
这样的话,我们的launch.json和task.json就配置好了。
为了能够输出cmake和make的log,我们进阶,先将cmake的log输出一下。
{
    "version": "2.0.0",
    "options": {
        "cwd": "${workspaceFolder}/build",    //需要进入到我们执行tasks任务的文件夹中
    },
    "tasks": [    //tasks包含三个小任务
        {
            "type": "shell",
            "label": "cmake",    //第一个任务的名字叫cmake
            "command": "cmake",    //它要执行的命令是cmake
            "args": [
                "..",    //参数是..
                ">>",
                "../log/cmake.log",    //这里是为了输出log    log的命令为 cmake .. >> ../log/log.txt
                "2>&1"    //将其他错误信息也输出
            ],
            "problemMatcher": []    //这里需要添加一个空的问题匹配器,否则会报错
        },
        {
            "label": "make",    //第二个任务的名字叫make
            "group": {
                "kind": "build",
                "isDefault": true
            },
            "command": "make",    //它要执行的命令是make
            // "args": [
            //  ">>",
            //  "../log/make_build.log",
            //  "2>&1"
            // ],
            "problemMatcher": [],    //这里也需要添加一个空的问题匹配器,否则会报错
        },
        {
            "label": "Build",    //第三个任务的名字叫Build
            "dependsOrder": "sequence",    //顺序执行依赖项
            "dependsOn":[    //依赖的两个项为cmake和make
                "cmake",    //即第一个任务的label
                "make"      //即第二个任务的label
            ]
        }
    ]
}
常用库的配置
Eigen3矩阵库
# 引用第三方库(例如引用Eigen3矩阵库)
# 查找 库 的包
find_package(Eigen3 REQUIRED)
# 创建一个INTERFACE库(创建了一个不包含源代码的目标,专门用于传递编译选项、包含路径和链接库。)
add_library(eigen3_lib INTERFACE)
# 查找 库 头文件
target_include_directories(eigen3_lib INTERFACE ${EIGEN3_INCLUDE_DIRS})
# 将 库 链接给目标
target_link_libraries(${PREFIX}_src_lib PUBLIC eigen3_lib)
# 提示是否找到 库
message(STATUS "Eigen3 include dirs: ${EIGEN3_INCLUDE_DIRS}")
OpenCV4
# 引用第三方库(例如引用OpenCV4库)
# 查找 库 的包
find_package(OpenCV REQUIRED)
# 创建一个INTERFACE库(创建了一个不包含源代码的目标,专门用于传递编译选项、包含路径和链接库。)
add_library(opencv_lib INTERFACE)
# 链接 库
target_link_libraries(opencv_lib INTERFACE ${OpenCV_LIBS})
# 查找 库 头文件
target_include_directories(opencv_lib INTERFACE ${OpenCV_INCLUDE_DIRS})
# 将 库 链接给目标
target_link_libraries(${PREFIX}_src_lib PUBLIC opencv_lib)
# 提示是否找到 库
message(STATUS "OpenCV library status:")
message(STATUS "> version: ${OpenCV_VERSION}")
message(STATUS "> include: ${OpenCV_INCLUDE_DIRS}")
message(STATUS "> libraries: ${OpenCV_LIBS}")
QT5(未测试)
# 引用 Qt5 库(假设需要 Core、Gui、Widgets 模块)
find_package(Qt5 COMPONENTS Core Gui Widgets OpenGL Tools REQUIRED)

# 设置 UIC 查找路径为 form 目录
set(CMAKE_AUTOUIC_SEARCH_PATHS "${CMAKE_CURRENT_LIST_DIR}/form")

# 查找 src 目录及其子目录中的所有.ui 文件添加到列表(获取的是完整的文件绝对路径)
file(GLOB ${PREFIX}_UI_FILES "${CMAKE_CURRENT_LIST_DIR}/form/*.ui")

# 生成 UI 头文件(自动生成 ui_*.h)
qt5_wrap_ui(${PREFIX}_UI_HEADERS ${${PREFIX}_UI_FILES})
# 查看.ui是否被转化
message(STATUS "UI Files: ${${PREFIX}_UI_FILES}")
message(STATUS "Generated UI Headers: ${${PREFIX}_UI_HEADERS}")

# 添加库 将${SRC_LIST}中的库全部创建为src_lib动态库
add_library(${PREFIX}_src_lib SHARED
    ${${PREFIX}_SRC_LIST}
    ${${PREFIX}_UI_HEADERS}  # 必须包含生成的 UI 头文件
    )


# 创建唯一命名的 INTERFACE 库(例如前缀_qt5_lib)
add_library(${PREFIX}_qt5_lib INTERFACE)
# 链接 Qt5 库到 INTERFACE 目标(注意使用 Qt5:: 命名空间)
target_link_libraries(${PREFIX}_qt5_lib INTERFACE
    Qt5::Core
    Qt5::Gui
    Qt5::Widgets
    Qt5::OpenGL
)
# 让动态库能够找到头文件(特别是 Qt5 生成的 `ui_*.h` 头文件)
target_include_directories(${PREFIX}_src_lib PRIVATE
    ${CMAKE_CURRENT_BINARY_DIR}  # Qt5 生成的 `ui_*.h` 头文件会放这里
)
# 将 Qt5 库链接到当前模块的动态库
target_link_libraries(${PREFIX}_src_lib PUBLIC ${PREFIX}_qt5_lib)
# 输出信息
message(STATUS "Qt5 library status:")
message(STATUS "> version: ${Qt5_VERSION}")
在 顶层 CMakeLists.txt 添加:
# 启用 MOC/UIC/RCC 自动化
set(CMAKE_AUTOMOC ON)
set(CMAKE_AUTOUIC ON)
set(CMAKE_AUTORCC ON)
QT6
# 引用 Qt6 库(假设需要 Core、Gui、Widgets 模块)
find_package(Qt6 COMPONENTS Core Gui Widgets OpenGL REQUIRED)

# 设置 UIC 查找路径为 form 目录
set(CMAKE_AUTOUIC_SEARCH_PATHS "${CMAKE_CURRENT_LIST_DIR}/form")

# 查找 src 目录及其子目录中的所有.ui 文件添加到列表(获取的是完整的文件绝对路径)
file(GLOB ${PREFIX}_UI_FILES "${CMAKE_CURRENT_LIST_DIR}/form/*.ui")

# 生成 UI 头文件(自动生成 ui_*.h)
qt6_wrap_ui(${PREFIX}_UI_HEADERS ${${PREFIX}_UI_FILES})
# 查看.ui是否被转化
message(STATUS "UI Files: ${${PREFIX}_UI_FILES}")
message(STATUS "Generated UI Headers: ${${PREFIX}_UI_HEADERS}")

# 添加库 将${SRC_LIST}中的库全部创建为src_lib动态库
add_library(${PREFIX}_src_lib SHARED
    ${${PREFIX}_SRC_LIST}
    ${${PREFIX}_UI_HEADERS}  # 必须包含生成的 UI 头文件
    )


# 创建唯一命名的 INTERFACE 库(例如前缀_qt6_lib)
add_library(${PREFIX}_qt6_lib INTERFACE)
# 链接 Qt6 库到 INTERFACE 目标(注意使用 Qt6:: 命名空间)
target_link_libraries(${PREFIX}_qt6_lib INTERFACE
    Qt6::Core
    Qt6::Gui
    Qt6::Widgets
    Qt6::OpenGL
)
# 让动态库能够找到头文件(特别是 Qt6 生成的 `ui_*.h` 头文件)
target_include_directories(${PREFIX}_src_lib PRIVATE
    ${CMAKE_CURRENT_BINARY_DIR}  # Qt6 生成的 `ui_*.h` 头文件会放这里
)
# 将 Qt6 库链接到当前模块的动态库
target_link_libraries(${PREFIX}_src_lib PUBLIC ${PREFIX}_qt6_lib)
# 输出信息
message(STATUS "Qt6 library status:")
message(STATUS "> version: ${Qt6_VERSION}")
在 顶层 CMakeLists.txt 添加:
# 启用 MOC/UIC/RCC 自动化
set(CMAKE_AUTOMOC ON)
set(CMAKE_AUTOUIC ON)
set(CMAKE_AUTORCC ON)
我这里有个配置好的QT6环境,你可以clone下来使用。
https://github.com/tungchiahui/QT_Projects/tree/main/QT6/QT6_Template
Windows配置
https://www.bilibili.com/video/BV13K411M78v
https://xbing.notion.site/VSCode-CMake-C-C-Windows-a5285b44a76f450f9c2907d852e78377
配置json
launch.json -- for debug
作用:配置调试信息,用来调试编译好的文件:
program:可执行文件的路径;
preLaunchTask:执行调试前所执行的task
tasks.json -- for build before debug
作用:包含调试前的操作指令,用来做调试前的编译工作
可以避免每次修改代码后,手动编译;即tasks.json其实是和手动编译的作用等价的。
tasks.json包含了某个task的编译命令: 编译代码,并生成可执行文件。
label 应与launch.json中的preLaunchTask名字一致
视频教程中给出的CMake工程的tasks.json
{
    "version": "2.0.0",
    "options": {
        "cwd": "${workspaceFolder}/build"
    },
    "tasks": [
        {
            "type": "shell",
            "label": "cmake",
            "command": "cmake",
            "args": [
                ".."
            ]
        },
        {
            "label": "make",
            "group": {
                "kind": "build",
                "isDefault": true
            },
            "command": "mingw32-make.exe",
            "args": [

            ]
        },
        {
            "label": "Build",
            "dependsOn":[
                "cmake",
                "make"
            ]
        }
    ],

}